私たちには次のことができるロボットがある:歩く、見る、話すと聞く、そしてロボットの手で物体を操作する。さらには、においを嗅ぐロボットも存在する。
では、触覚はどうだろうか。言うは易く行うは難しであり、現在検討されている手法の中には限界があるものもあるが、私たちは、それらの問題の一部を克服できる新たな技術を開発している。
人間にとって、触覚は極めて重要な役割を果たしている。身体を動かす際、触覚は視覚と組み合わさることで、物を傷つけることなく拾い上げるといった作業に不可欠となる。その物が硬いか柔らかいか、軽いか重いか、温かいか冷たいかを問わない。
ロボットによる操作の分野では、ロボットの手やグリッパーが物体を拾い上げる必要があるが、触覚を加えることで、柔らかく、壊れやすく、変形しやすい物体を扱う際の不確実性を取り除ける可能性がある。
人工皮膚の探求
工学的観点から触覚を定量化するには、タッチセンサーに加わる外力の大きさを正確に把握するだけでなく、力の正確な位置、角度、そして操作対象の物体とどのように相互作用するかも把握する必要がある。
さらに、ロボットにはこうしたセンサーが何個必要かという問題もある。数百、あるいは数千ものタッチセンサーを備えたロボット用の皮膚の開発は、困難な工学的課題である。
生物界の触覚センシングの物理的メカニズムを理解することは、その機械版である人工皮膚の設計に大きな示唆を与える。
しかし、人工皮膚の開発にとって大きな障壁となっているのは、必要とされる電子機器である。
日常における力と触覚の測定
触覚は一般に、圧力を微弱な電気信号に変換するセンサーによって測定される。自分の体重を量る際や、台所で材料を計量する際に使うデジタル計量器は、おそらく圧電トランスデューサーを使用している。
これは、力を電気に変換する装置である。トランスデューサーからの微弱な電流は配線を通じて小型マイクロチップに送られ、そのチップが電流の強さを読み取り、意味のある重量値に変換して画面に表示する。
これらの電子装置は、さまざまな力の強さを感知できるものの、人工皮膚には不向きとなるいくつかの限界がある。特に、力に対する応答時間が比較的遅いという点が挙げられる。
静電容量や抵抗など、材料の他の電気的特性の変化に基づくタッチセンサーも存在する。スマートフォンの画面にはこの技術が組み込まれていることがあり、コンピューターのトラックパッドを使用する場合も、確実にタッチセンサーが使われている。
柔軟な素材による力のセンシング
近年、タッチセンサーを柔らかく柔軟な素材に組み込む技術において大きな進歩が見られている。これこそ、人工皮膚に必要とされるものである。
しかし、こうした開発の多くは、(センシング方式によっては)湿気の存在下では完全に機能しなくなる。(スマートフォンのタッチスクリーンを濡れた指で操作してみたことはあるだろうか。)
現在、医療分野への応用が、柔軟で頑丈な力のセンシングに対する需要の主な推進力となっている。例えば、人工皮膚は、皮膚の損傷や末梢神経障害(しびれやうずき)のある患者に感覚フィードバックを回復させるために使用できる可能性がある。また、義手に基本的な触覚センシング機能を持たせるためにも使用できる。
最近、MITとハーバード大学の研究者らが拡張性のある触覚グローブを開発し、人工知能と組み合わせた。手全体に均一に分布したセンサーを用いることで、個々の物体を識別し、その重量を推定し、物をつかむ際に生じる典型的な触覚パターンを探ることができる。
研究者らは、548個のセンサーを感圧抵抗性フィルム(圧力や歪みにも反応する)を含む編み生地に組み込んだグローブを製作した。これは導電性の糸による電極のネットワークで接続されている。
これは、このような信号を大規模に記録することに初めて成功した試みであり、将来の義手やロボットのつかみツールの設計に活用できる重要な知見をもたらしている。
しかし、静電容量式、抵抗式、圧電式の技術で設計されたほぼすべての他のタッチインターフェースと同様に、この触覚技術も濡れた指や水中ではうまく機能しない。
光学式の力のセンシングが視野に入る
この問題に対処するため、私たちは新しい形式の触覚センサーを開発した。これはナノメートル単位の薄さの膜を用いたもので、有機LED(OLED)と有機フォトダイオード(OPD)を用いて、柔らかな触覚を測定する。
OLED技術は、通常テレビやスマートフォンの画面に使われている。私たちの触覚測定手法は、光学式の力のセンシングに基づいている。
OLED素子(ダイオードまたはピクセルと呼ばれる)は、実際には完全に可逆的である。つまり、(テレビ画面のように)光を発することができるだけでなく、これらのピクセルは光を検出することもできる。
この原理を利用して、OLEDピクセルの上に配置する、反射コーティングを施した小型で不透明かつ柔軟なドームを製造できる。ドームが乱されていない場合、中央のピクセルから発せられた光は、ドームの下にある他のすべてのピクセルに均等に分配される。
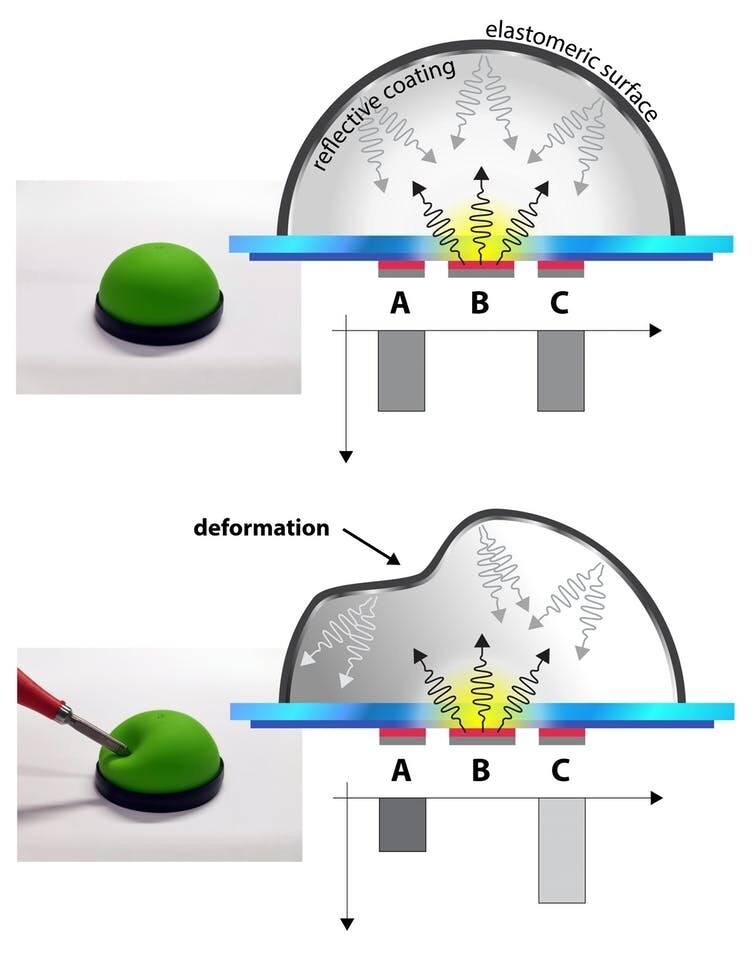
しかし、ドームが(何かに触れることで)押されると変形し、反射光を検出するために使われているピクセルからの応答に差が生じる。接触領域にある数十のこのようなドームからの応答を組み合わせることで、加えられている力を推定することが可能になる。
このアプローチは、大面積用途における人工皮膚の構造を単純化するための重要な一歩であり、近い将来、空中、濡れた状態、さらには水中においても全身の感知が可能なロボットが登場することを期待している。




