MITの研究者は、逐次的ではなく協調的な方法により、情報収集ロボットチームの確実な協力を確保するアルゴリズムを開発しました。
分散ローカルサーチと呼ばれるこの手法は、グループ全体の計画から個々のロボットの軌道を追加または削除することで、ロボットチームの性能を向上させます。
これにより、ロボットが最小限の情報を探索することでエネルギーが無駄になることがなくなります。
さらなる研究により、分散ローカルサーチの手法は、エネルギーの節約が不可欠な空中監視や海洋モニタリングなど、ロボットに対する他の潜在的な応用可能性も持つ可能性があります。
時には、ロボット1台では足りません。
森で道に迷ったハイカーを見つけるための捜索救助任務を考えてみてください。救助隊は、上空からドローンの支援を受けながら、車輪付きロボットの小隊を森の中に派遣したいと考えるかもしれません。ロボットチームの利点は明らかです。しかし、そのチームを統率することは簡単なことではありません。ロボットがお互いの作業を重複させたり、複雑な捜索経路でエネルギーを浪費したりしないようにするにはどうすればよいのでしょうか。
MITの研究者は、情報収集ロボットチームの実りある協力を確保するアルゴリズムを考案しました。彼らのアプローチは、収集されるデータと消費されるエネルギーとのトレードオフのバランスを取ることに依拠しており、これにより、わずかな情報を得るためにロボットが無駄な操作を実行する可能性が排除されます。研究者らは、この保証は複雑で予測不可能な環境におけるロボットチームの成功にとって不可欠だと述べています。「私たちの手法は安心感を与えます。アルゴリズムの最悪ケースの性能のおかげで、失敗しないことがわかっているからです」と、MITの航空宇宙学部(AeroAstro)の博士課程学生であるXiaoyi Cai氏は述べています。
この研究は5月にIEEE International Conference on Robotics and Automationで発表される予定です。Cai氏は論文の筆頭著者です。共著者には、MITの航空宇宙学部R.C. Maclaurin教授であるJonathan How氏、ペンシルベニア大学のBrent Schlotfeldt氏とGeorge J. Pappas氏、そしてカリフォルニア大学サンディエゴ校のNikolay Atanasov氏が名を連ねています。
ロボットチームは、情報収集において「多ければ多いほど良い」という一つの包括的なルールに頼ってきました。「より多くの情報を集めても決して害はないというのが前提でした」とCai氏は述べています。「一定のバッテリー寿命があるなら、それを全部使って可能な限り多くを得ればよいのです。」この目的は多くの場合、逐次的に実行されます。つまり、各ロボットが状況を評価し、一台ずつ順番に軌道を計画します。これは単純明快な手順であり、情報の獲得だけが目的である場合には一般的にうまく機能します。しかし、エネルギー効率が要因となると問題が生じます。
Cai氏によれば、追加の情報を収集することによる利益は、時間の経過とともに減少することが多いとのことです。例えば、すでに森の写真を99枚持っている場合、100枚目を撮影するためにロボットを何マイルも先まで派遣する価値はないかもしれません。「私たちは、情報とエネルギーとのトレードオフを常に意識する必要があります」とCai氏は述べています。「ロボットを動き回らせる数を増やすことが、必ずしも良いとは限りません。エネルギーコストを考慮すると、むしろ悪化する可能性さえあります。」
研究者らは、エネルギーと情報のバランスを最適化するロボットチーム計画アルゴリズムを開発しました。提案されたロボットのタスクの価値を決定するアルゴリズムの「目的関数」は、追加情報の収集による利益の逓減と、エネルギーコストの上昇を考慮しています。従来の計画手法とは異なり、タスクを単に逐次的にロボットに割り当てるのではありません。「これはむしろ協調的な取り組みです」とCai氏は述べています。「ロボット自身がチーム計画を立てるのです。」
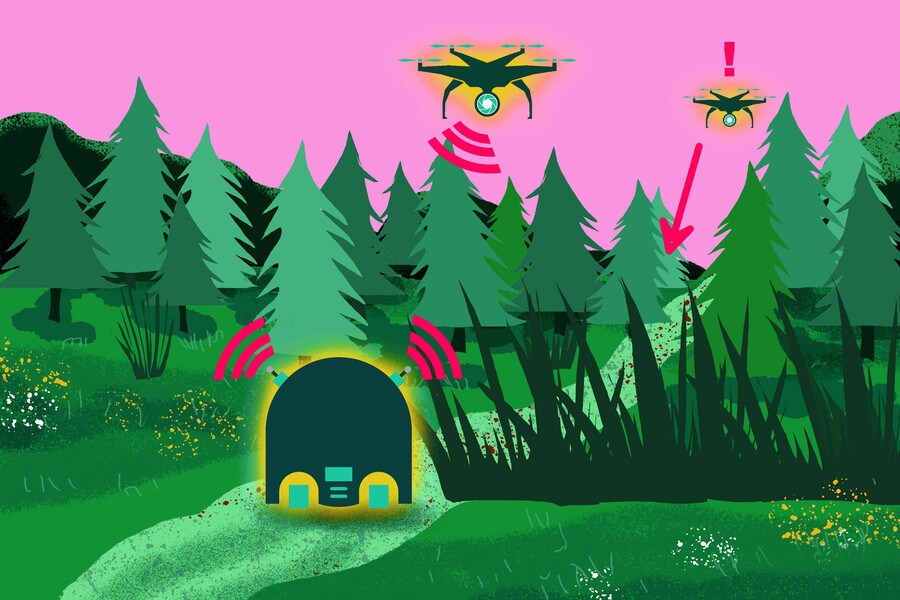
Cai氏の手法は分散ローカルサーチと呼ばれ、グループ全体の計画から個々のロボットの軌道を追加または削除することでチームの性能を向上させる反復的なアプローチです。まず、各ロボットが、追求する可能性のある潜在的な軌道の集合を独立して生成します。次に、各ロボットが自身の軌道をチームの他のメンバーに提案します。その後、アルゴリズムは、チームの目的関数を増加させるか減少させるかに応じて、個々の提案を受け入れるか拒否します。「ロボットが自律的に軌道を計画できるようにしています」とCai氏は述べています。「チーム計画を立てる必要がある場合にのみ、交渉させます。ですから、これはかなり分散的な計算なのです。」
分散ローカルサーチは、コンピュータシミュレーションにおいてその実力を証明しました。研究者らは、シミュレーション上の10台からなるロボットチームを調整するために、競合する手法と自身のアルゴリズムを比較しました。分散ローカルサーチはやや多くの計算時間を要しましたが、ロボットの任務の成功完了を保証しました。その一因は、チームのどのメンバーも、わずかな情報を得るための無駄な探索に陥らないようにしたことにあります。「より高コストな手法です」とCai氏は述べています。「しかし、その分、性能が向上します。」
オレゴン州立大学のロボット工学者で、本研究には関与していないGeoff Hollinger氏によれば、この進歩は、エネルギーが有限な資源である現実世界の情報収集問題を、いつかロボットチームが解決する助けとなる可能性があるとのことです。「これらの技術は、ロボットチームがセンシングの品質とエネルギー消費との間でトレードオフを行う必要がある場面に適用できます。それには空中監視や海洋モニタリングも含まれます。」
Cai氏はまた、効率的なデータ収集に依存するマッピングや捜索救助における潜在的な応用にも言及しています。「情報収集というこの基盤となる能力を向上させることは、非常に大きな影響を与えるでしょう」と同氏は述べています。研究者らは次に、ドローンと車輪付きロボットの組み合わせを含む、ロボットチームを用いたアルゴリズムの実験室でのテストを計画しています。
本研究は、ボーイング社と陸軍研究所の分散型協調知能システム・技術共同研究同盟(DCIST CRA)によって一部資金提供を受けました。




