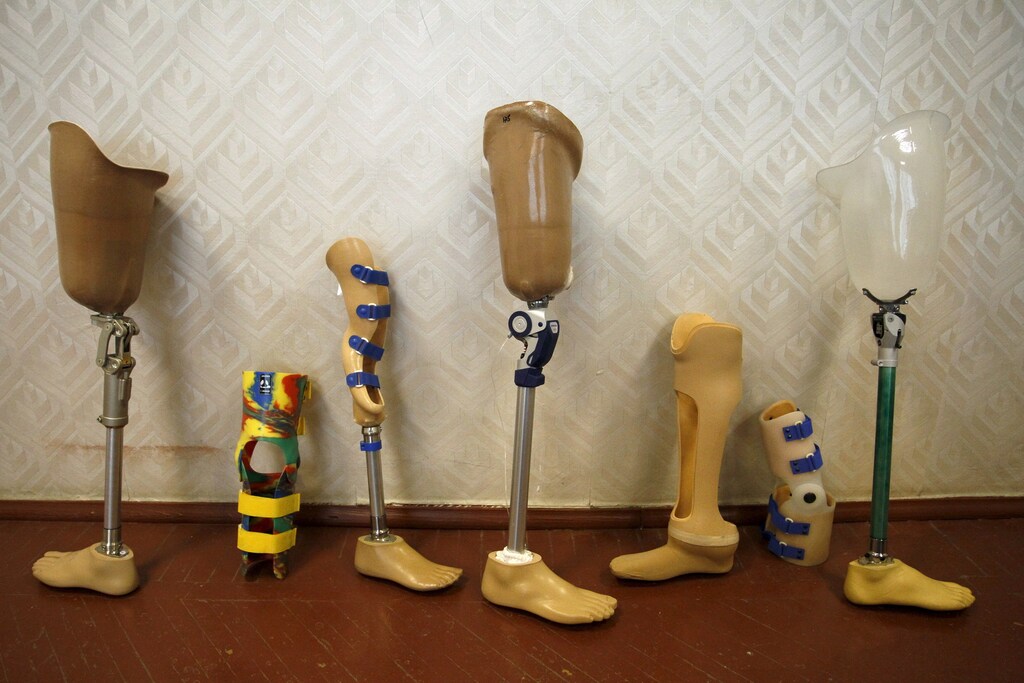
もともと国際宇宙ステーション向けに設計された素材を用いて、新しいタイプの義足が設計された。
新しい設計では、膝が自由に振り出せる機構と回生ブレーキの機能が備わっており、ユーザーは一般的な義足よりも高い制御性を得られる。
この義足は、足が地面に接地する際にエネルギーを捕捉・蓄積するため、エネルギー効率も向上している。
新しいロボット義足の試作機は、他の設計と比べて、より自然な歩行を実現するとともに、静粛性とエネルギー効率にも優れていると研究者らは報告している。
鍵となるのは、国際宇宙ステーションのロボットアーム用に設計された、小型で高出力の新型モーターを採用したことだ。
この合理化された設計では、膝の自由な振り出しと回生ブレーキを備えており、回生ブレーキは足が地面に接地した際に捕捉されたエネルギーでバッテリーを充電する。この機能により、義足使用者の一日一回の充電で、典型的な義足使用者の歩行に必要な量の2倍以上を賄うことが可能になる。
「当社の義足は、最先端のロボット脚の約半分のバッテリー電力しか消費しないにもかかわらず、より大きな力を生み出すことができます」と、ミシガン大学の電気・コンピューター工学准教授であり、同大学ロボティクス研究所のメンバーでもあるロバート・グレッグ氏は述べている。同氏は、テキサス大学ダラス校在籍中にこの研究を主導した。
従来の義足を用いる場合、切断者は床から義足のつま先を持ち上げて脚を前方に振り出すために、腰を持ち上げなければならない。この不自然な歩行は、通常の歩行よりも多くのエネルギーを要し、股関節や腰部に余分な負担と痛みを生じさせ、やがて関節を傷める。ロボット脚は、はるかに快適な歩行を実現する可能性を秘めているが、その欠点の一つは関節の硬さである。
「関節はできる限り柔軟に、つまりしなやかになるよう設計しました」と、テキサス大学ダラス校で最近博士号を取得し、この研究を『IEEE Transactions on Robotics』に発表した筆頭著者のトビー・エリー氏は述べている。
「当社のロボット脚は、人間の関節と同様の動作や反応を示すことができ、膝の自然な自由振り出しと、接地時の衝撃吸収を可能にしています。」
ロボット脚のモーターは、通常の手足が占める空間に収まる必要がある。これまでは、高速で回転する小型モーターを使い、一連のギアで速い回転を強い力へと変換する方式が用いられてきた。
問題は、ギアが騒音を発し、効率が悪く、重量を増し、関節の振り出しを妨げる点にあった。グレッグ氏のグループは、宇宙ステーション用のより強力なモーターを2基組み込むことでこの問題を克服した。一方は膝を、もう一方は足首を駆動する。
ギアを減らすことには多くの利点がある。膝の自由な振り出しを可能にするだけでなく、ギアを取り除いたことで騒音レベルは掃除機並みから冷蔵庫並みにまで低下した。また、回生ブレーキが義足の足が地面に接地する際の衝撃の一部を吸収する。
「関節が硬く剛性が高いと、その力は残存肢に伝わり、痛みを伴う可能性があります」とグレッグ氏は述べる。「その代わりに、当社は、その力を利用してバッテリーを充電しています。」
グレッグ氏の研究室で義足を試用している切断者は、歩行時に脚が地面を蹴り出す動作を助けてくれると感じられると述べている。
「場合によっては、従来の脚と比べて、当社の脚を使うと股関節や背中の筋肉の負担が減ったように感じると報告しています」とグレッグ氏は述べる。「股関節での代償動作を減らすことができています。」
研究チームの次のステップは、地形の変化、歩行速度の変化、異なる種類の活動間の移行に脚が自動的に適応できるよう、制御アルゴリズムを改善することである。
本研究の資金は、米国国立衛生研究所、米国国立科学財団、およびバロウズ・ウェルカム基金から提供された。
テキサス大学ダラス校とミシガン大学は、共同で特許取得を進めている。グレッグ氏が研究を継続する中、ミシガン大学技術移転室は、この技術の市場化を支援する商業パートナーを積極的に探している。
出典:ミシガン大学




