工場の生産現場にあるほとんどのロボットは、比較的不器用です。大型のペンチやクローを備え、物体をつかんで組立ラインの別の場所に置くといった単純な動作を行えるよう設計されています。物体の握り方を調整するといったより複雑な動作は、多くの産業用ロボットにとって依然として手の届かないものです。
MITの技術者らは、周囲の環境を「助け手」として活用することで、単純なロボットグリッパーにより高い器用さを与える方法を見出しました。機械工学分野の助教であるAlberto Rodriguez氏と、大学院生のNikhil Chavan-Dafle氏が率いるチームは、物体の握り方を調整するために、ロボットグリッパーが環境内のさまざまな固定物に対してどの程度の力で押し付ける必要があるかを予測するモデルを開発しました。
例えば、ロボットグリッパーが鉛筆の中央部をつかもうとしたものの、代わりに消しゴム側の端をつかんでしまった場合、環境を利用して握り方を調整することができます。鉛筆を離して最初からやり直す代わりに、Rodriguez氏のモデルにより、ロボットはグリップをわずかに緩め、鉛筆を近くの壁に押し当てて、グリッパーを鉛筆の中央部へ滑らせるのにちょうどよい程度の力を加えることができます。
MITの技術者らは、周囲の環境を助け手として活用することで、単純なロボットグリッパーにより高い器用さを与える方法を考案しました。研究チームのモデルは、握り方を調整するために、ロボットグリッパーが周囲の固定物に対してどの程度の力で押し付けなければならないかを予測します。
制作・編集:Melanie Gonick/MIT。ロボット映像および追加編集:Nikhil Chavan-Dafle、Alberto Rodriguez
器用さを高めるためにロボットを環境と組み合わせるこのアプローチを、Rodriguez氏は「外在的な器用さ」と呼んでいます。これは、例えば人間の手が持つ内在的な器用さとは対照的です。同様の方法で鉛筆の握り方を調整する場合、人は片手で指先を鉛筆の中央へ向かって蜘蛛のように這わせるだけで済みます。しかし、そのような内在的な器用さをロボットハンドにプログラムすることは極めて難しく、ロボットのコストを大幅に引き上げてしまいます。
Rodriguez氏の新しいアプローチにより、製造、医療、災害対応、そしてグリッパーを用いるその他の用途で既に使われている既存のロボットが、費用対効果の高い方法で環境と相互作用し、より複雑な動作を行える可能性があります。
「(ロボティクスにおいて)人間の手を追い求めることは、依然として非常に妥当な方向性です」とRodriguez氏は述べています。「しかし、使うのが非常に複雑な$100,000の手を備える余裕がないのであれば、この[手法]は非常に単純なグリッパーにも一定の器用さをもたらします」
Rodriguez氏とChavan-Dafle氏は、新しいアプローチを詳述した論文を、9月に開催される国際知能ロボット・システム会議(International Conference on Intelligent Robotics and Systems)で発表する予定です。
ロボティクスに後押しを
Rodriguez氏は現在、単純なロボットグリッパーの器用さを高めるために環境を活用できるさまざまな方法を探っています。進行中の研究では、同氏のグループは、ロボットが重力を利用して物体を投げて受け取る方法や、卓上のような面がロボットの指の間で物体を転がすのにどのように役立つかを探しています。
今回の最新の論文で、同グループは「プレヘンシル・プッシング(prehensile pushing)」と呼ばれる外在的な器用さへのアプローチを検討しています。これは、環境内の固定物を活用して、把持した物体を操作するものです。
「私たちは、グリッパーに備わっていないその器用さを、いわば環境とアームに外注しているのです」とRodriguez氏は説明します。「手に内在する器用さではなく、環境の中にある外在的なものなのです」
研究者らは、グリッパー、把持された物体、そして角、縁、面といったさまざまな種類の外部の固定物の間での力学的な相互作用を記述するモデルを開発しました。グリッパーが物体を特定の固定物に押し当てたとき、物体がどのように動く可能性があるかを予測するため、研究者らは、グリッパーと物体の間、および物体と環境の間の摩擦力に加え、物体の質量、慣性、形状など、さまざまな要因を考慮するようモデルを設計しました。
環境の活用
現段階のバージョンでは、このモデルは、物体を目的の向きに動かすために、グリッパーが物体および環境に対して及ぼさなければならない力を予測します。例えば、バーを45度回転させるためには、ロボットはそのバーをどの程度強く握るべきで、また、どの程度の力で一点に押し当てなければならないか、といったことです。
Rodriguez氏とChavan-Dafle氏は、単純な二本指グリッパーを使い、短い棒を、点、線、面という3種類の固定物に対して転がす、回転させる、または滑らせるという方法で操作し、モデルの予測を実際の実験と照合しました。研究チームは、ロボットが棒を目的の向きへ動かすために及ぼした力を計測し、実験で得られた力とモデルが予測した力を比較しました。
「一致度はかなり良好でした」とRodriguez氏は述べています。「モデルの妥当性が確認できました。現在は計画面に取り組んでおり、特定の軌道を生成するための動作計画の立て方を検討しています。今後私たちが問いたいことの一つは、ロボットの動作をより確実にし、より速く実行できるようにするには、環境内の固定物をどのように設計すればよいか、ということです」
最終的に、Rodriguez氏は外在的な器用さを、単純なロボットをさまざまな用途でより機敏にするための安価な方法とみなしています。例えば、手術用ロボットは手術台にメスを押し当てて握り方を調整することがあり、一方、現場で活動する法医学用ロボットは、証拠品を近くの岩に寄りかからせて角度をつけ、より詳しく調べることがあるかもしれません。
「環境を活用することは、これまでも、そしてこれからも、ロボットと研究コミュニティにとって重要です」とRodriguez氏は述べています。「可搬重量、コスト、複雑さに制約がある用途、例えば製造、手術、現場での作業、さらには宇宙探査といった分野で、人間の手のように器用ではないグリッパーを使う場合には、この[手法]がその器用さの一部をもたらしてくれます」
本研究は、一部、米国国立科学財団の支援を受けました。
本記事は MIT Newsとの協力により公開されたものです。掲載は、世界経済フォーラムが見解を支持することを意味するものではありません。
Agendaの最新情報を追うには 週刊ニュースレターにご登録ください。
著者:Jennifer Chuは、MIT Newsの寄稿ライターです。
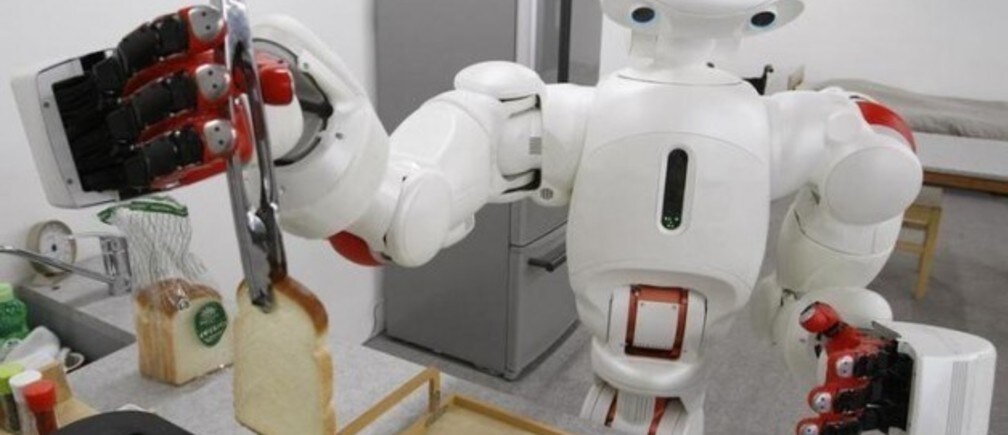
画像:ロボットがトーストを拾い上げる様子。Reuters