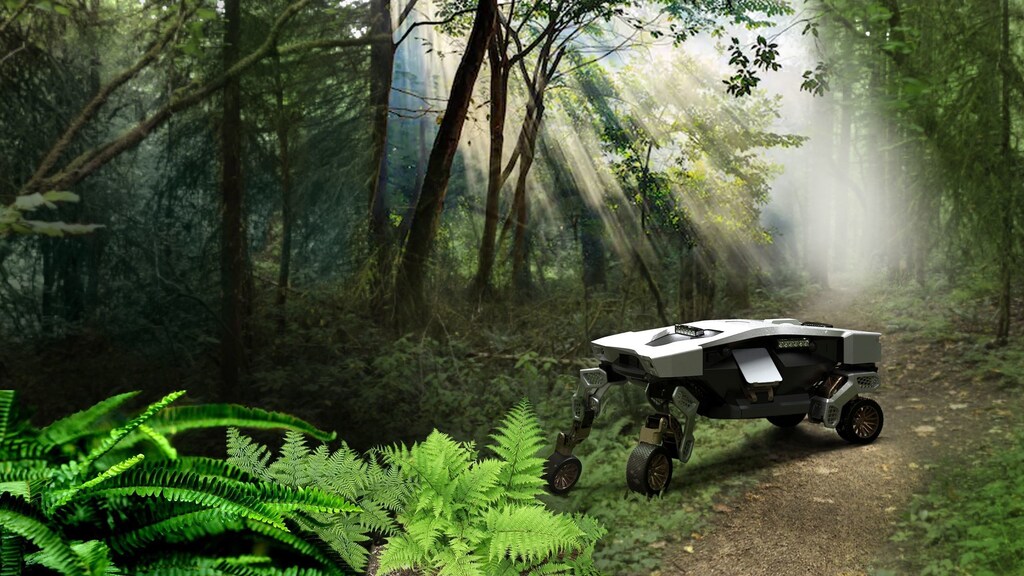
ヒュンダイ・モーター・グループは、より険しい地形に対応できるよう車輪を調整可能にした新しい「歩く車」コンセプトロボットを設計した。
このロボットは、360度の方向制御、貨物の輸送機能、遠隔観測用の各種センサーも備えている。
ドローンはTIGERに接続でき、TIGERは目的地までの移動中にドローンを充電する。
ヒュンダイ・モーター・グループが、新たな「歩く車」ロボットを発表した。車輪を使って経路を走行したり、脚で立ち上がってより険しい地形を進んだりできる。今回のコンセプトは貨物の輸送を目的として設計されており、ドローンで運べるほど小型である。
TIGERロボット(transforming intelligent ground excursion robotの略)は、ヒュンダイ・モーター・グループの超移動性車両(UMV)開発拠点であるカリフォルニア州マウンテンビューの施設、ニュー・ホライズンズ・スタジオから生まれた最初の「無人」超移動性車両(UMV)コンセプトである。Tigerは、2019年に同社がCESの技術見本市で発表した、人を乗せるために設計された大型のコンセプト車両Elevateの、車輪付き移動の流れを受け継ぐものである。
コンセプトが必ずしも実用製品になるとは限らないが、ニュー・ホライズンズ・スタジオの責任者であるジョン・スー氏はTechCrunchに対し、Tigerを「できるだけ早く」実現させることが目標であり、それには5年ほどかかる見込みだと語った。
スー氏によると、チームは今後2年間、基本設計を確立するための中核的な技術課題の解決に注力する。2023年と2024年にはベータ製品の段階に進み、高度な試験を開始したうえで、最終的に顧客が購入できる製品となる予定である。
現在のTigerのバージョンは、より大型の兄弟機と同様にモジュール式のプラットフォーム・アーキテクチャに基づいている。このロボットは、脚と車輪による移動システム、360度の方向制御、貨物を運搬できる収納ベイ、遠隔観測用の各種センサーを備えている。また、ドローンに接続できるよう設計されており、ドローンは目的地まで飛行させる際にロボットを充電することができる。
Tigerは地形に応じて使い分けられる2つのモードを備えている。より滑らかで複雑でない路面では、ロボットの脚を格納し、4つの車輪で移動する。車両が動けなくなったり、小さな壁、盛り土、丸太などの障害物に直面したりした場合は、立ち上がって車輪を固定し、歩行することができる。
これはTigerの最初のバージョンであり、実験用を意味するX-1と呼ばれている。このことから、ニュー・ホライズンズは今後さらに多くの派生モデルを投入することが示唆される。本モデルは、エンジニアリング設計ソフトウェア企業のオートデスクおよびコンセプトデザイン会社のサンドバーグ・ファーラーとの提携により開発された。




