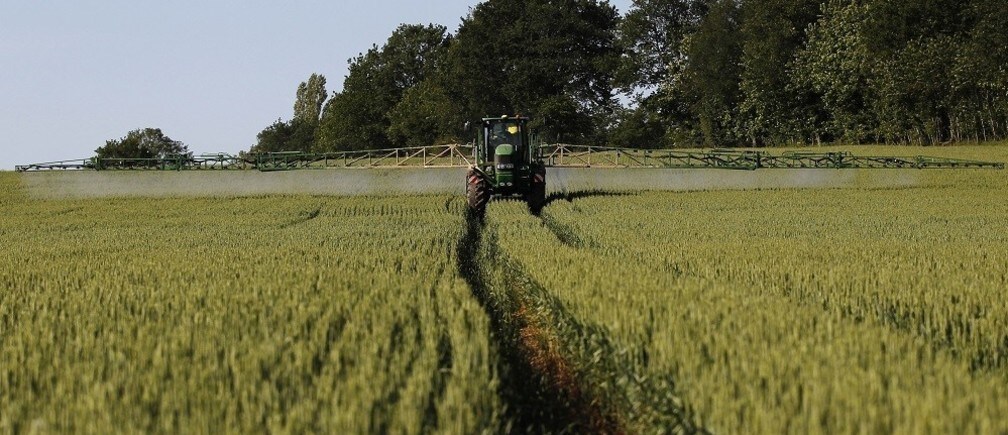
今日の農業は、20世紀の農家の多くがほとんど見分けられないほど、ハイテクな事業へと変貌を遂げています。
そもそも米国の農業が動物の力から 内燃機関へ移行したのは、わずか100年ほど前のことです。この20年間で、全地球測位システム(GPS)や電子センサーなどの新しいツールにより、農業はさらに技術のワンダーランドへと進みました。
いまや当たり前となったエアコンやステレオに加え、現代の大型トラクターの密閉式キャビンには、機械の性能、圃場内の位置、種まき機などの連結機器の稼働状況を示すコンピューター画面が備わっています。
今日の技術がどれほど驚くべきものであっても、それはまだ始まりにすぎません。自動運転機械や、作物を自動で調査・処置できる飛行ロボットは、精密農業と呼ばれる手法を実践する農場で、ありふれた存在になるでしょう。
こうしたハイテク機器の究極の目的は、経済面と環境面の両方から最適化することです。高い作物収量を効率的に得るため、水、肥料、農薬、燃料、労働力など、あらゆる投入物を必要なときに必要な場所で最適な量だけ使いたいのです。
全地球測位で超局所的な情報を取得
GPSは、軌道上の少なくとも3基の衛星からの距離を同時に計算し、地表上またはその近くのあらゆる地点で正確な位置情報を提供します。そのため、GPS受信機を搭載した農業機械は、農場の圃場内で自らの位置を認識し、その地点で生産性や効率を最大化するよう作業を調整できます。
土壌肥沃度を例に考えてみましょう。農家はGPS受信機を使って、あらかじめ選んだ圃場内の地点を特定し、土壌サンプルを採取します。次に研究所がサンプルを分析し、地理情報システム上に肥沃度マップを作成します。これは基本的に、地理データや地図の処理に長けたコンピューターデータベース・プログラムです。このマップを使えば、農家はサンプルを採取した圃場内の各地点に必要な肥料の量を指定できます。可変施肥技術(VRT)を備えた施肥機は、圃場全体に必要な量だけを正確に散布します。このプロセスは、精密農業として知られるようになったものの一例です。
情報、分析、ツール
精密農業を成功させるには、3つの要素が必要です。まず、地点ごとの情報が必要であり、土壌肥沃度マップがこれを満たします。次に、その地点固有の情報を理解し、それに基づいて意思決定する能力が求められます。意思決定には、土壌肥沃度と作物収量のような変数間の関係を数学的・統計的に分析するコンピューターモデルが役立つことがよくあります。
最後に、農家は管理上の判断を実行に移すための物理的なツールを備えていなければなりません。この例では、GPS対応のVRT施肥機が、圃場内の各地点に応じて散布量を自動調整することでその役割を果たします。精密農業の別の例としては、土壌の種類に応じて圃場内の播種量を変えることや、センサーで雑草、病気、害虫の存在を特定し、必要な場所にだけ農薬を散布することが挙げられます。
地点固有の情報は、土壌の状態や収量のマップにとどまらず、圃場全体の作物の健全性を示す衛星画像まで含みます。こうしたリモートセンシング画像は、一般に 航空機からも収集されます。現在では、無人航空機(UAV、つまりドローン)が、作物や圃場の特性を非常に詳細に捉えた画像を収集できます。視覚的に分析する場合もコンピューターで分析する場合も、これらの画像は反射光の量の違いを示し、それを植物の健康状態や土壌の種類などと関連付けることができます。画像で明確な作物の健康状態の違いが確認できること(この場合、病害のある区域はかなり暗く見えます)を利用して、深刻で根絶が難しい土壌伝染性の真菌病であるワタ根腐病の発生範囲が特定されてきました。圃場内の病害の広がりが把握されれば、その後の処置は病害のある場所に限って実施できます。UAVの利点には、飛行1回あたりの比較的低い費用と画像の高い精細度がありますが、農業での利用に関する法的枠組みはまだ整備途上です。
自動化を進めよう
GPSベースのシステムでトラクターを誘導する自動操舵は、運転者が可能な範囲よりも はるかに正確なパターンで 走行できるため、大きな成功を収めています。現在、安全上の懸念から、完全な無人運転は小型機械に限られています。完全自律型のロボット圃場機械は、ワイン用ブドウ、苗木、一部の果物や野菜など、高収益率の小規模農業で導入され始めています。
自律型機械は、 野菜の手収穫など、骨の折れる作業を行う人に取って代わることができます。位置や茎・葉の大きさなどを検知し、機械の動作に反映させるマシンビジョンを含むセンサー技術を活用します。この分野では日本が先行しています。日本では一般に農業がより小規模な圃場や区画で行われ、ロボット工学でも革新が進んでいるためです。ただし、米国でも自律型機械の存在感が高まっており、とりわけ国内の特殊作物の多くが栽培されるカリフォルニア州で顕著です。
飛行ロボットの開発により、現在人間が行っている圃場作物の偵察の大半を、マシンビジョンと手のような把持具を備えたUAVに置き換えられる可能性が生まれています。害虫の調査など多くの偵察作業では、圃場の離れた地点まで歩き、代表的な株の葉をつかんで裏返し、昆虫がいるかどうかを確認する必要があります。研究者たちは、人の関与なしにこうした飛行ロボットが その作業を行える ようにする技術を開発しています。
育種+センサー+ロボット
ハイスループット植物表現型解析 (HTPP)は、遺伝学、センサー、ロボット工学が交わる、発展途上の精密農業技術です。栄養価や干ばつ・害虫への耐性などの特性を向上させるため、新しい品種、すなわち「系統」の開発に用いられます。HTPPでは複数のセンサーを使って、植物の高さ、葉の数・大きさ・形・角度・色やしおれ、茎の太さ、結実位置の数など、重要な物理的特徴を測定します。これらは表現型形質の例であり、植物の遺伝子が指令する内容が物理的に現れたものです。科学者は、こうした測定値を、特定の植物品種について既知の遺伝マーカーと比較できます。
センサーを組み合わせることで、何千もの植物の表現型形質を定期的に非常に迅速に測定でき、育種家や遺伝学者は、さらなる試験に含める品種と除外する品種を判断できます。その結果、作物改良のための追加研究を大幅に加速できます。
農業生産は、この20年ほどだけを見ても大きく進歩しており、さらに数年後にどうなっているかを想像するのは難しいほどです。しかし、農業におけるハイテク革新のペースは、ますます加速しています。10年後、田舎の幹線道路を走っていると、圃場の上を飛ぶごく小型のヘリコプターが作物の中へ降下して止まり、ロボット把持具で葉を動かし、カメラとマシンビジョンで昆虫を探した後、作物の葉冠の上まで再び上昇して次の調査地点へ向かう光景を目にしても、驚かないでください。人影はまったく見当たりません。
この記事は、 The Conversationとの協力により掲載されています。 元の記事をお読みください。
本記事の掲載は、世界経済フォーラムがその見解を支持することを意味しません。
アジェンダの最新情報を得るには、週刊ニュースレターにご登録ください。
著者:Alex Thomassonは、テキサスA&M大学の生物・農業工学教授です。
画像:フランスの農家が圃場で作業しながら、GPS衛星が生成したデータを使って小麦畑に農薬を散布している。REUTERS/Stephane Mahe


