今日の産業用ロボットは非常に効率的です。ただし、すべてが想定どおりの場所にある、管理された環境であればの話です。
しかし、ロボットを未知の環境に置き、自ら考えて行動させると、その効率は 急激に低下します。しかも、即時の動作計画の難しさは、関与するロボットの数に応じて指数関数的に増大します。たとえば、単純な協調作業であっても、自律型ロボット3台のチームが作戦を立てるのに数時間かかることがあります。
今週、電気電子学会(IEEE)のロボティクスとオートメーションに関する国際会議で、MITの研究者グループが、新しいアルゴリズムによりロボットチームの計画時間を大幅に短縮できるとして、最優秀論文賞2部門にノミネートされました。このアルゴリズムが作成する計画は完璧に効率的とは限りませんが、多くの場合、計画時間の節約は実行時間の増加を十分に補います。
研究者らはまた、このアルゴリズムを使ってロボット3台のチームを椅子の組み立てに導き、その実用性を検証しました。
「製造業でロボットをより幅広く活用するという考えに、大きな期待を寄せています」と、新しいアルゴリズムを開発した研究グループを率いる、MIT電気工学・コンピューターサイエンス学科のアンドリュー・アンド・エルナ・ヴィテルビ教授、ダニエラ・ラスは語ります。「そのためには、現在のロボットよりも、自ら状況を判断できるロボットが必要です。このアルゴリズムは、その方向への一歩だと考えています。」
ラスのほかに、研究室の研究者3人が論文に参加しています。筆頭著者で博士研究員のメフメト・ドガーと、電気工学・コンピューターサイエンス専攻の大学院生であるアンドリュー・スピルバーグ、スチュアート・ベイカーです。
把持の影響を見極める
研究者らが取り組むのは、複数のロボットが、一連の個別の工程から成る組み立て作業を行い、その一部で複数台のロボットが協力する必要があるという問題です。作業開始時点では、各ロボットは作業のどの部分を割り当てられるか分かりません。すべてがその場で決まります。
計算上、この問題はすでに十分複雑です。作業のどの段階でも、どのロボットもあらゆる動作を実行でき、協調作業の段階では互いに衝突しないようにしなければならないからです。しかし、計画に本当に時間がかかるのは、各ロボットが操作する各物体をどのようにつかむのが最適かを決めることです。直近の作業だけでなく、その後に続く作業も確実に完了できるようにする必要があります。
「把持の形状が現在の工程には適していても、次の工程では別のロボットやセンサーが必要になるため問題となることがあります」とラスは言います。「現在の把持配置では、新しいロボットやセンサーがチームに加わる余地がないかもしれません。そこで私たちの解決策は、複数段階にわたる組み立て作業を考慮し、現在の工程だけでなく全体の流れを踏まえて、ロボットの配置を最適化します。」
研究者らのアルゴリズムの鍵は、把持位置に関する最も難しい決定を、簡単な決定をすべて済ませるまで先送りする点にあります。こうすれば、いつ中断されても、実行可能な組み立て計画が残ります。最適解を計算する時間が足りなければ、ロボットは時として、持っている物体をいったん置いてつかみ直さなければならないかもしれません。しかし多くの場合、それにかかる追加時間は、包括的な解を計算する時間に比べればわずかです。
計画的な先送り
アルゴリズムはまず、把持の問題を完全に無視した計画を立てます。これは、組み立て作業の各段階の後にロボットがすべてをいったん置き、次の段階を独立した作業として扱う計画に相当します。
次にアルゴリズムは、ロボット1台と組み立て対象の一部品に着目し、ある段階から次の段階への移行を検討します。ほかのロボットの動作を一切変更せずに、両方の段階で機能する把持位置をそのロボットと部品について見つけられれば、その把持方法を計画に加えます。そうでなければ、判断を先送りします。
簡単な把持の判断をすべて処理した後、先送りした判断を再検討します。今度は対象範囲を少し広げ、段階間の移行を円滑にするために必要であれば、作業中の1、2か所でほかのロボット1台または2台の動作を変更します。それでも範囲が足りない場合は、判断を再び先送りします。
アルゴリズムを最後まで実行できるとすれば、最後のいくつかの把持判断では、組み立て工程のすべての段階で、すべてのロボットの動作を変更する必要が生じるかもしれません。これは非常に複雑な作業になり得ます。最適解を計算するより、ロボットに数回、持っている物を置かせるほうが効率的なこともよくあります。
実際のロボットを使った実験に加え、研究者らは、より複雑な組み立て作業を対象とする多数のシミュレーションも実施しました。いくつかのケースでは、最適解の計算に数時間かかる一方で、アルゴリズムは数分で、物を置く回数がわずかな実行可能計画を作成できました。別のケースでは、最適解の計算は難しすぎて、計算に何千年もかかるところでした。それでもアルゴリズムは実行可能な計画を作成できました。
「複雑な計画問題に対する洗練されたヒューリスティックなアプローチによって、ラスのグループは、3台の可動アームが椅子の組み立て方を見つけられることを示し、複数ロボットの協調における重要な前進を実証しました」と、チューリッヒのスイス連邦工科大学のロボティクス・知能システム教授、ブラッドリー・ネルソンは言います。「この研究について私が最も懸念しているのは、イケアの家具について私が最も好きなことの一つ、つまり自宅で自分で組み立てる楽しみが損なわれてしまうことです。」
この記事は MIT Newsとの共同で掲載されています。掲載は、世界経済フォーラムが見解を支持することを意味するものではありません。
Agendaの最新情報をお届けします。 週刊ニュースレターに登録する。
著者:ラリー・ハーデスティはMIT Newsのライターです。
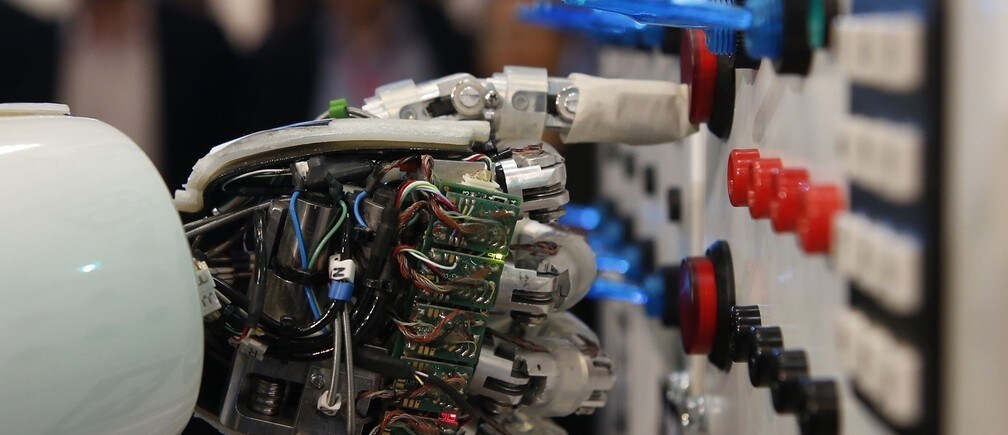
ドイツ人工知能研究センターによるハノーバーのCeBitコンピューター見本市での実演で、ヒューマノイドロボットAILA(人工知能搭載軽量アンドロイド)の手が配電盤を操作している。REUTERS/Fabrizio Bensch