本記事は、 カリフォルニア工科大学(Caltech)との協力により掲載されています。
脳内に埋め込まれた小型の電極アレイを含む神経プロテーゼ装置は、麻痺のある患者が、ロボット肢が身体に取り付けられているかどうかにかかわらず、そのロボット肢の動きを制御できるようにすることがあります。2015年5月、カリフォルニア工科大学、南カリフォルニア大学(USC)、ランチョ・ロス・アミーゴス国立リハビリテーションセンターの研究者らは、意図(動作によって達成しようとする目標。例えば「水のボトルに手を伸ばして飲み物を取りたい」)を、ロボット肢の滑らかで流れるような動きへと変換する脳の部位に埋め込まれた、この種のインプラントに関する 成功した初の臨床試験 を報告しました。今回、 リチャード・アンダーセン(ジェームズ・G・ボズウェル神経科学教授)が率いる研究者らは、後部頭頂皮質(PPC)として知られる脳領域の個々のニューロンが、誰かと握手する際のように握るために用いられうる手の形全体、ならびに人が話す際に行うジェスチャーのように、握る動作とは直接関係しない手の形を符号化していることを報告しています。
ほとんどの神経プロテーゼは、四肢の運動を制御する脳の部位である運動皮質に埋め込まれています。しかし、これらのロボットアームの動きはぎくしゃくしており、筋肉の動きを制御するための複雑な機構に起因すると思われます。その問題を、意図を符号化する脳領域であるPPCにデバイスを埋め込むことで解消したため、アンダーセンらは、この脳領域において特定のニューロンが果たす役割をさらに調査するに至りました。
本研究は、『Journal of Neuroscience』の11月18日号に掲載されています。
「人間の手は、単に掴むだけでなく、数多くの複雑な動作を行う能力を持っています」と、カリフォルニア工科大学(Caltech)のポスドク研究員であり本論文の筆頭著者であるクリスチャン・クラエスは述べています。「私たちは話すときにジェスチャーを用い、物を操作し、聴覚障害者とコミュニケーションをとるために手話を使います。四肢麻痺の患者は、自らの環境をより良くコントロールするうえで、手と腕の機能が最も重要であると評価しています。そのため、私たちの究極の目標は、PPCからの制御信号を用いて神経プロテーゼの範囲を広げることです。
「手の動きに関わる個々のニューロンをより正確に特定できるほど、これらのロボットデバイスが提供できる能力はより優れたものになります。最終的には、人間の手と同じ自由度の動きをロボットの手で再現したいと考えています。」
本研究では、研究者らはじゃんけん(ロック・ペーパー・シザース)とその変形版であるロック・ペーパー・シザース・リザード・スポックを用いました。アンダーセンによれば、このゲームはこの種の研究に「完璧」なものだとのことです。「トカゲを加えたのは、トカゲの漫画の絵で描かれたトカゲと、役柄のレナード・ニモイの写真であるスポックによって、四肢が完全に麻痺している被験者のエリック・G・ソートが取り得る手の形のレパートリーを増やすためでした。トカゲにはつまむ動作を、ミスター・スポックには球状の形を割り当てました。」
ゲームは二段階で行われ、まずロック・ペーパー・シザース、次にトカゲとスポックを加えた拡張版のゲームが行われました。課題では、ソートは画面上で、手の形のいずれかに対応する物体(例えば石の絵やミスター・スポックの絵)を一瞬提示されました。その画像の後に空白の画面が表示され、続いて、対応する手の形を右手で想像して作るよう指示する文章が現れました。石にはこぶしを、紙には開いた手を、はさみにははさみのジェスチャーを、トカゲにはつまむ形を、スポックには(バルカン式敬礼におおまかに類似した)球状の形を想像させ、さらに、先ほど見た視覚画像が何であったかを口頭で答えさせました。この間、神経プロテーゼ装置はPPCのニューロンの活動を記録していました。
研究者らは、ソートに掴むべき物体の画像(例えば石)が提示された際に発火するPPCの単一ニューロンを特定することができ、さらに、ソートが運動イメージ(被験者が実際には四肢を動かそうとせずに、動きを心の中で計画し、想像上で実行すること)を行った際に反応する、ほぼ完全に別個のニューロン群を特定しました。
「PPCには、課題中に視覚反応または運動イメージ反応を示す、ほぼ別個の二つのニューロン集団が存在することがわかりました。前者はエリックが手がかりを特定した際、後者は対応する手の形を実行することを想像した際に現れます」とアンダーセンは述べています。
研究者らは、PPC内の個々のニューロンが、掴む動作に直接対応する視覚刺激とは関係のない手の形にも反応することを発見しました。紙の形は、紙を掴むために手を最初に開く動作と関連付けることができ、石の形は、石を掴むために手を閉じる動作と関連付けることができます。実際、ソートはこれらの想像上の手の形を用いて、紙をイメージすることでロボットの手を開き、石をイメージすることでロボットの手を物体の周りで閉じることを想像していました。しかし、はさみ、トカゲ、スポックは、視覚対象を掴むために必要とされるものよりも抽象的で象徴的な手のジェスチャーを想像することを求めるものであり、アンダーセンによれば、このことは、脳のこの領域が、話すときに用いるジェスチャーや手話のような、より一般的な手のジェスチャーにも関与している可能性を示唆しているとのことです。
本試験の結果は、 「Hand Shape Representations in the Human Posterior Parietal Cortex」 と題された論文に掲載されました。アンダーセンとクラエスのほか、本研究の共著者は、カリフォルニア工科大学のスペンサー・ケリス、タイソン・アフラロ、ケルシー・ペイサ、南カリフォルニア大学のブライアン・リー、クリスティ・ヘック、チャールズ・リウ、そしてランチョ・ロス・アミーゴス国立リハビリテーションセンターのキャスリーン・シャンフィールド、ステファニー・ヘイズ=ジャクソン、ミンディ・エイセンです。
本記事の掲載は、世界経済フォーラムによる見解の支持を意味するものではありません。
Agendaの最新情報を追うには、 週刊ニュースレターを購読してください。
執筆者:デボラ・ウィリアムズ=ヘッジズは、カリフォルニア工科大学のシニア・メディア・リレーションズ・マネージャーです。
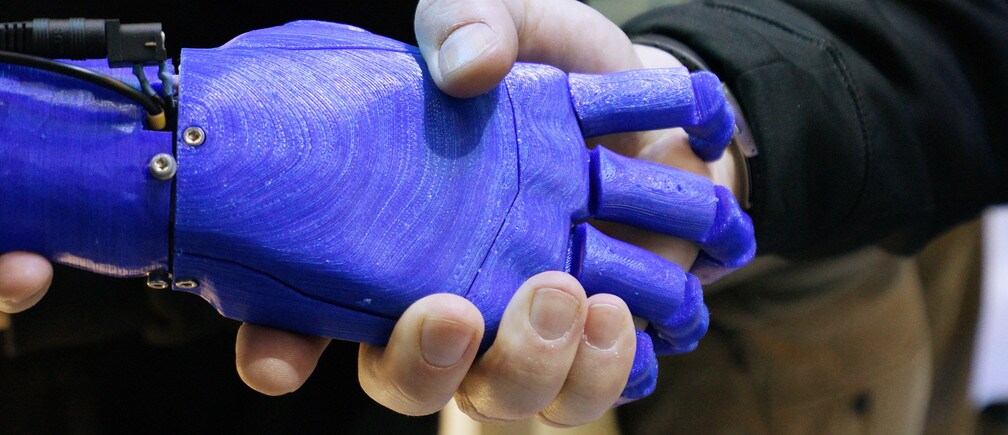
画像:ネバダ州ラスベガスで開催された国際家電見本市(CES)のインテルブースで、男性がロボット義手と握手している様子。REUTERS/Rick Wilking.


