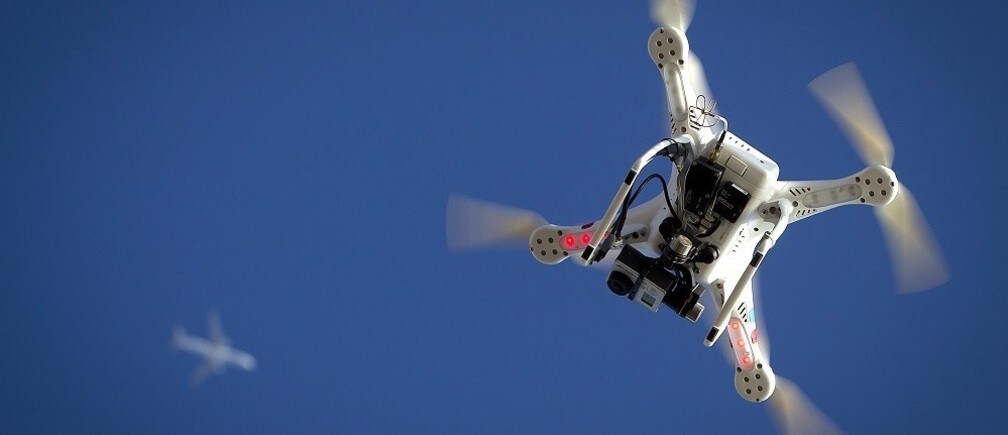
「ドローン」という一般的な用語は、リモコンで操作される空飛ぶゾンビのイメージを想起させるものですが、最新の無人航空機(UAV)を表す言葉としては、次第に実態を言い表せなくなりつつあります。新たな用途では、UAVにより高い自律性と知能が求められています。
「人々がドローンと聞くと、多くの場合、何もぶつかるものがほとんどない高い空を飛ぶ大型の軍用機を思い浮かべます」と、MITのComputer Science and Artificial Intelligence Laboratory内の Robust Robotics Group のディレクターであるニック・ロイ氏は語っています。「しかし、地表近くを飛ぶ小型のUAVには、農業モニタリング、荷物配送、初動対応者の状況認識など、より高い自律性を必要とする用途が数多くあります。」
UAVやその他のロボットに自ら考えることを教えることは、Robust Robotics Groupの中核的な使命です。「UAVが都市環境で運用でき、有用な作業を遂行し、人と関わることができるようにしたいと考えています」とロイ氏は語ります。ロイ氏は航空宇宙工学の准教授も務めています。「課題に応じて必要なだけの知能を持つようにしたいのです。」
ロイ氏は最近、地上ロボットよりもUAVに重点を置いていますが、多くの原理やアルゴリズムは類似しています。UAVは衝突や墜落を避けるため、また周囲で起きていることを理解するために、より高い自律性を必要とするでしょう。米国で商業用途を完全に許可しようとするFAAにとって、一定水準の信頼性の高い自律運用は不可欠となるでしょう。
「重要なのは障害物を避けることだけでなく、環境と何が安全で何が危険かを理解することです」とロイ氏は語ります。「UAVは、信頼性や性能の観点から自らの振る舞いを理解する必要があり、また人々がどのように物事を行ってほしいと考えているかを理解する必要もあります。」
Project Wingとハイブリッド固定翼UAV
2012年、ロイ氏は、Google Xで研究休暇の職に就き、 Project Wingの立ち上げを支援しました。同プロジェクトの目標は、UAVを用いた製品配送の実現可能性を実証することでした。ロイ氏とそのチームが2014年8月にプロトタイプを完成させた後、Googleは製品化の段階へ移行すべき時期だと確信しました。ロイ氏は昨年MITに戻りましたが、プロジェクトへの助言を続けています。一方、MITの卒業生であるDave Vos PhD ’96が、Project Wingを次の段階へ導いています。
Project Wingは、学術研究や一般消費者向けUAV市場で主流となってきた一般的なクアッドローター設計とは異なり、ハイブリッド機です。4つのローターを使用しますが、通常は飛行機のプロペラのように機能します。荷物を投下する目的地に到達すると、機体は上向きに傾き、クアッドローターのようにホバリングできます。
この「テールシッター」設計は、商業的に実現可能であることがまだ証明されていない古いアイデアを改良したものです。「テールシッター、ティルトローター、ティルトプロップ、あるいは二つの推進システムを備えた機体などのハイブリッド機は、航空の歴史を通じて研究されてきました」とロイ氏は語ります。「しかし、多くの状況が変わり、再び試す価値が生まれました。小型機を製造する能力と、機体に計算機能や最新の制御システムを搭載できることにより、かつては困難だったことが今では比較的容易になっています。」
クアッドローターと比べると、従来の固定翼機には、滑走路が必要であることや、飛行を維持するための最低速度が求められることなど、明らかな制約があります。とはいえ、ロイ氏は「固定翼機は飛行中の効率がはるかに高く、はるかに長く空中にとどまることができます」と付け加えます。一方、新たなハイブリッド設計は、両技術の長所を組み合わせることを約束しています。
ロイ氏はハードウェアよりもソフトウェアに注力していますが、特にUAVの「思考」の仕方を形作るセンサーなど、あらゆる最新技術の動向を把握しておく必要があります。例えば、重量と消費電力を減らす必要性に駆り立てられ、一部のUAV研究者は、LIDAR機器や3Dカメラを用いる代わりに、航法に軽量で低コストのカメラを使用することを目指しています。
「パッシブカメラは、将来重要になるとわたしが考えるシーンの理解をもたらします」とロイ氏は語ります。「視覚情報のみに基づくナビゲーションはまだ確実に機能していませんが、この分野は大きく進歩しました。わたしは、UAVが自律的に飛行するためにパッシブカメラをどのように活用できるかに期待しています。」
その間にも、単一のセンサー技術が正解というわけではないと、ロイ氏は語ります。「GPSは都市環境で問題があり、カメラは特に夜間に問題があります」と彼は述べます。「わたしのグループの最近の研究の多くは、レーザー測距器であれ3Dカメラであれ、正確な測距に焦点を当ててきました。これらのセンサーは重く、すべての領域で機能するわけではありません。正解はおそらくセンサーの融合にあるでしょう。」
わたしたちの目を通して見る世界
Project WingやAmazonのプロトタイプのような配送用UAVには、作物モニタリングや広告映像の撮影に使われる一般的なUAVよりも、高い自律性と知能が必要になるでしょう。これは、都市環境で荷物の受け渡しや集荷を行うことが求められる場合に、特にあてはまります。
「UAVは、自らの性能や差し迫った故障について推論できるほど賢くある必要があります」とロイ氏は語ります。「自律性は、空域への統合において最大の課題です。機体は故障から回復し、他の航空機を認識して衝突を避けるために自律性を必要とします。また、航空交通管制と連携し、国の空域で円滑に運航するためにも自律性が必要です。」
MITを含む各地の研究者は、ロボットに物体認識の能力を与えることに注力してきましたが、それは始まりにすぎません。より大きな課題は、人間とロボットの根本的に異なる思考方法の間の隔たりを埋めることです。
「ロボットは、非常に低レベルな幾何学の観点から世界を捉えています」とロイ氏は語ります。「ロボットは壁を壁としてではなく、通り抜けることのできないピクセルの集まりとして捉えます。人と協働するには、ロボットは物事が何のためにあるのかを理解しなければなりません。ロボットに箱を回収させたり、トラックに積み込ませたりするには、それらの物体が何であるかという意味的な理解が必要です。」
ロイ氏は、物体認識そのものよりも、ロボットが「物体がどのように分布し、それらとどのように相互作用できるかを理解する」ことを支援することに重点を置いています。「物体検出やシーン理解ができれば、次の段階に進めます。すなわち、その理解を用いて意思決定を行う方法をロボットに示すことです。」と彼は語ります。
例えば、ロイ氏の学生の一人は、都市環境における風のパターンに関するUAVの理解を向上させようとしています。UAVはその知識を用いて乱気流を避けたり、最小エネルギーの経路を選んだりできるようになるかもしれません。
コンピュータの小型化が進み続けているにもかかわらず、UAVの重量と電力の制約により、適時に意思決定を行うのに十分な速さで情報を処理する能力は、今後も課題であり続けるでしょう。複数のセンサーからのデータを迅速に融合・統合することは、「UAVのようなリアルタイムシステムの範囲外にある計算上の課題」をもたらすと、ロイ氏は語ります。「わたしの研究の多くは、精度と正確さをわずかに犠牲にして、非常に良い答えを得るための有用な近似法を見つけることに関わっています。」
これらの近似アルゴリズムは、ロイ氏の最近の実験で活用されました。この実験では、レーザー測距器を搭載した固定翼機が、駐車場という厳しく制約された環境の中を高速で飛行しました。「レーザー測距器を機体の12自由度の全状態推定に組み込もうとすると、計算は扱いきれなくなります」とロイ氏は語ります。「しかし、問題をレーザー測距器が任意の時点で捉えられる部分に分解すれば、正しい答えは依然として得られ、システム全体を一度に『推論・展開』させるよりもはるかに効率的です。」
正しい問いを立てる
UAVに物体を認識させ、リアルタイムの意思決定のためにセンサーデータを処理させることは、オフィスを含む複雑な環境でも衝突を避ける助けとなるでしょう。しかし、UAVが人と密接に協働する場合には、さらなる自律性と知能が求められます。人間の安全を確保することに加え、アルゴリズムは、UAVが人からの指示を受けたり、人と協力して物事を成し遂げたりできるよう、十分に洗練されている必要があります。
「人が互いに円滑に協働するのと同じように、ロボットが人と円滑に関われるようにする方法を教える必要があります」とロイ氏は語ります。「ロボットが人と同じように世界について考えられるよう、意味的マップのようなものが必要です。また、人が何を望み、どのように振る舞うかを理解する必要もあります。わたしたちは、自然言語インターフェースや、人間の発話とロボットが見ているものを結びつけることなどを検討しています。」
Robust Robotics Groupは、ロボットに指示や命令を理解させることにおいて一定の進展を遂げました。現在、同グループは対話管理に取り組んでおり、ロボットと人間がどのように会話するかを教えています。
「ロボットにとっての課題は、質問する必要があることを知ることだけでなく、有用な答えが返ってくるような形で質問する方法です」とロイ氏は語ります。「ロボットが『理解できません』と言えば、人はおそらく苛立ち、ロボットを見捨ててしまうでしょう。この技術が大幅に成熟するまで、ロボットが日常生活の一部になる準備は、本当には整わないでしょう。」
本記事は、 MIT Newsとの協力により掲載されています。掲載は、世界経済フォーラムによる見解の支持を意味するものではありません。
Agendaで最新情報を追うには、 週刊ニュースレターを購読してください。
執筆者:Eric Brown氏はMIT Newsの寄稿者です。
画像:飛行機がドローンの上空を飛んでいる。REUTERS/Carlo Allegri.


