本記事は The Conversation.との協力により掲載されています。
世界はロボットに熱狂しており、ほぼ毎日「 ロボット革命」の到来を論じる記事が掲載されています。しかし、こうした過熱、期待、そして時に見られる恐怖は本当に妥当なのでしょうか。ロボット革命は本当に到来するのでしょうか?
おそらく答えは、生活の一部の分野では近いうちにロボットをより多く目にするようになる、というものでしょう。しかし現実的に言えば、ごく近い将来に、街中や職場のオフィスを歩き回る数十台ものロボットを目にすることはないでしょう。
主な理由の一つは、単純に、ロボットがまだ世界を本当の意味で 見る 能力を持っていないことです。しかし、将来のロボットがどのように見るのかを論じる前に、まず私たちが「見る」という言葉で実際に何を意味しているのかを考えるべきでしょう。
あなたが見える
私たちの多くは目を二つ持っており、その目を使って周囲の物体から反射する光を集めています。目は、その光を電気信号に変換し、視神経を通じて送ります。その信号は、すぐに脳で処理されます。
脳は、これらすべての電気信号と経験から、周囲に何があるのかをどういうわけか導き出しています。脳は世界の表象を構築し、私たちはそれを使って移動したり、物をつかむ手助けを得たり、互いの顔を見分けたり、そのほか当然視している膨大な数の作業をこなしたりしています。
目に光を集めることから、周囲の世界を理解することまで、この一連の活動全体が「見る」ということの意味です。
研究者の推定によれば、脳の最大50%が見るという過程に関与しています。世界の動物のほぼすべてが目を持ち、何らかの形で見ることができます。これらの動物の多く、特に昆虫は、人間よりもはるかに単純な脳を持っていますが、よく機能しています。
このことは、哺乳類の脳がもつ膨大な計算能力がなくても、見るという能力の一部の形態は実現できることを示しています。見ることがかなり有用であることは、進化の過程で明らかに示されてきました。
ロボットの視覚
そのため、多くのロボティクス研究者が、ロボットが見ることができれば、実際にロボティクスのブームが起こり、多くの人々が望んできた人間の助けとなるロボットがついに実現するかもしれないと予測していることは驚くにはあたりません。
では、どのようにしてロボットに見させるのでしょうか。最初の部分は単純です。私たちは、あなたのスマートフォンに入っているものとまったく同じようなビデオカメラを使って、連続した画像のストリームを収集します。ロボット用カメラ技術はそれだけで大きな研究分野ですが、ここでは今のところ一般的なビデオカメラを思い浮かべてください。その画像をコンピュータに渡すと、そこで選択肢が生まれます。
1970年代以降、ロボットビジョンの技術者は画像内の特徴について考えてきました。それは線であったり、角のような注目すべき点、あるいは特定のテクスチャーであったりします。技術者は、これらの特徴を見つけ、ビデオストリーム内で画像フレームからフレームへとそれを追跡するアルゴリズムを書きます。
この工程は本質的に、画像内の数百万ピクセルのデータ量を、数百から数千の特徴にまで減らすことです。
計算能力が限られていた時代には、この工程は不可欠なステップでした。その後、技術者はロボットが何を目にしそうか、そしてロボットが何をする必要があるかを考えます。彼らは、ロボットが周囲にあるものを理解するのを助けるため、世界のパターンを認識するソフトウェアを書きます。
周辺環境
ソフトウェアは、ロボットが動作する間に環境の非常に基本的な地図を作成する場合もあれば、発見した特徴を、ソフトウェアが探している特徴のライブラリと照合しようとする場合もあります。
つまるところ、ロボットは、人間がロボットに見る必要があると考えるものを見るように、人間によってプログラムされているのです。この種のロボットビジョンシステムには多くの成功例がありますが、今日見かけるロボットで、視覚だけを使って世界を移動できるものは事実上ありません。
そうしたシステムは、ロボットに実用的な用途を持たせるほど長く、ぶつかったり転倒したりしないようにするには、まだ十分に信頼できません。メディアで取り上げられている 自動運転車 は、視覚システムを補うためにレーザーやレーダーを使用しています。
過去5年から10年の間に、新たなロボットビジョンの研究コミュニティが形成され始めました。これらの研究者は、そのように直接プログラムされるのではなく、代わりに 見る方法を学習するシステムを実証してきました。
彼らは、科学者が動物の見る仕組みについて考えるところから着想を得た構造のロボットビジョンシステムを開発してきました。つまり、動物の脳と同じように、ニューロンの層という概念を用いています。技術者はシステムの構造をプログラムしますが、そのシステム上で動作するアルゴリズムは開発しません。それはロボット自身が解明すべきこととして残されています。
この手法は機械学習として知られており、現在では相当なコンピュータの処理能力を手頃な費用で容易に利用できるようになったため、これらの技術は 機能し始めています! これらの技術への投資 は急速に加速しています。
集合知
ロボットに学習させることの重要性は、学習内容を容易に共有できる点にあります。ロボットは、生まれたばかりの動物のように、ゼロから学習する必要はありません。新しいロボットは、他のロボットの経験を与えられ、それを基に積み上げることができます。
あるロボットが猫の見た目を学習し、その知識を何千もの他のロボットに移すこともあります。さらに重要なのは、あるロボットが、都市の一部を移動するといった複雑な課題を解決し、それを他のすべてのロボットと即座に共有することもあるという点です。
同様に重要なのは、経験を共有するロボット同士が一緒に学習できるという点です。例えば、千台のロボットがそれぞれ異なる猫を観察し、そのデータをインターネットを介して互いに共有し、一緒にすべての猫を分類することを学習するかもしれません。これは分散学習の一例です。
将来のロボットが共有学習と分散学習を行えるようになるという事実は、大きな意味を持ち、 一部の人々を不安にさせており、一方で 他の人々をわくわくさせています。
おそらく今この瞬間にも、あなたのクレジットカード取引は、 データセンター内の自己学習型マシンによって不正がないか確認されている可能性は十分にあります。人間には決して検知できないような不正の可能性を発見できるシステムです。善い目的のために活用されている集合知です。
真のロボット革命
見ることのできるロボットには、数多くの応用例があります。そのようなロボットが役立たないような生活の場面を思い浮かべるのは難しいでしょう。
見ることのできるロボットが最初に活用されるのは、労働力不足の問題を抱える産業 (例えば農業)、または 本質的に人間にとって魅力に欠ける 、そして 場合によっては危険も伴う産業で使われる可能性が高いでしょう。
例としては、 災害後の瓦礫の中を捜索すること、 危険な状況から人々を避難させること 、または 閉所や立ち入りが困難な空間で作業することなどが挙げられます。
人間にとって困難な、非常に長時間の注意を要する用途も、見ることのできるロボットに適した分野となるでしょう。私たちの 将来の家庭向けロボット・コンパニオン は、私たちを見ることができれば、はるかに有用になるでしょう。
そして、お近くの手術室でも、まもなく見ることのできるロボットが 外科医を支援するようになるでしょう。ロボットの優れた視覚と、極めて精密で安定したアームや手によって、外科医は自らが最も得意とする、何をするかを決める作業に集中できるようになるでしょう。
その意思決定能力さえも、ロボット医師による集合知に取って代わられるかもしれません。ロボットがすべてを掌握することになるでしょう!
掲載は、世界経済フォーラムが見解を支持することを意味するものではありません。
The Agenda の最新情報を追うには、 週刊ニュースレターに登録してください。
著者:Jonathan は、クイーンズランド工科大学(QUT)のロボティクス教授です。
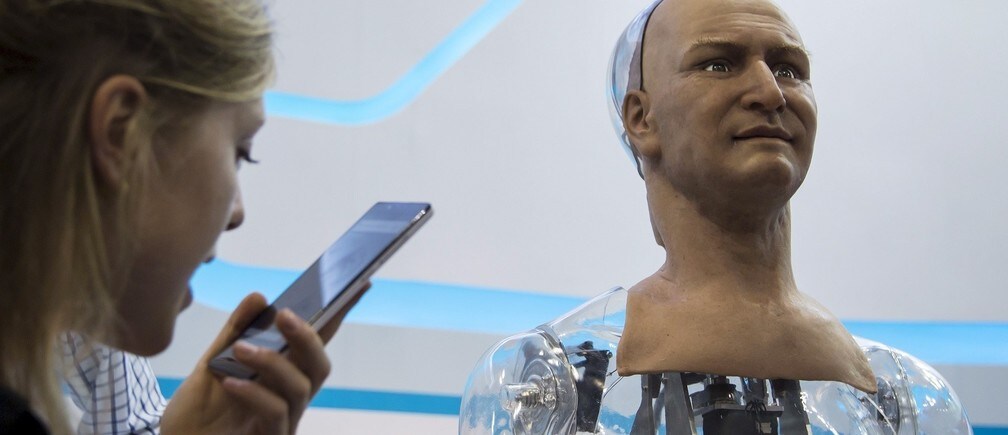
画像:女性が、Hanson Robotics が開発したヒューマノイドロボット「Han」と話している様子。REUTERS/Tyrone Siu.


