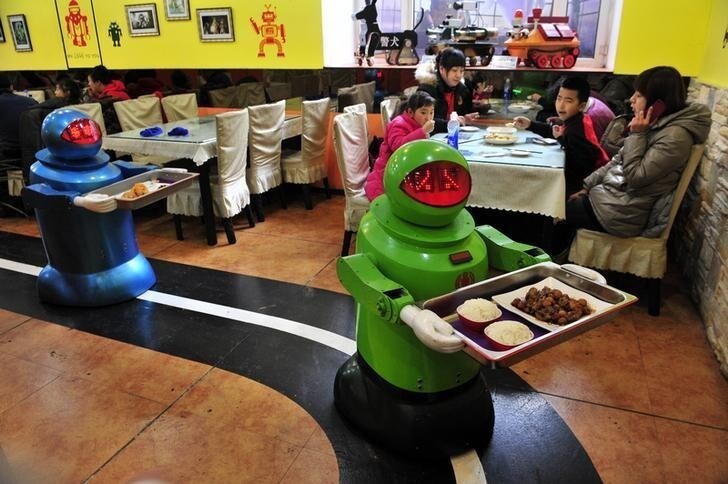
幼児と同じように、ロボットも物理世界で機能する方法を学ぶ際、少しの助けを必要とする。新たなプログラムは、穏やかな物理的フィードバックを用いて機械を導き、人々と協働するうえで最も役立ち、人間らしい方法を学ばせる。
「歴史的に、ロボットの役割は、製造や組立ライン、溶接、塗装など、私たちがやりたくない単調な作業を引き受けることでした」と、ライス大学で機械工学、電気・コンピューター工学、コンピューターサイエンスの教授を務めるマーシャ・オマリー氏は言う。
「私たちが、たとえば腕時計に歩数を記録させるように、テクノロジーと個人情報を共有することに前向きになるにつれ、そのテクノロジーは身体性を備えたハードウェアにも広がっています。
「ロボットはすでに家庭で掃除をしたり、サーモスタットを操作したり、芝を刈ったりしています」と彼女は言う。「テクノロジーが私たちの生活に浸透する形はさまざまです。私はすでに台所でAlexaに話しかけています。ならば、物理的に協働できる機械があってもよいのではないでしょうか。私たちの仕事の多くは、人間とロボットの安全な相互作用を実現することです。」
物理的な人間・ロボット相互作用(pHRI)に応答するよう適応したロボットは、従来、そうした相互作用を外乱として扱い、相互作用が終わると元の動作に戻っていた。今回の研究では、人間がリアルタイムでロボットの軌道を物理的に調整できる方法を導入し、pHRIを強化した。
このプログラムの中核にあるのは、インピーダンス制御という概念だ。文字どおり、押し合いになったときに何が起こるかを制御する方法である。物理的な入力によるインピーダンス制御が可能なロボットは、入力に応じてプログラムされた軌道を調整するが、入力が終わると最初の軌道に戻る。
「IEEE Explore」で報告されたように、新しいアルゴリズムはこの概念を発展させ、ロボットが入力の後も経路を調整し、目標までの新たなルートを計算できるようにする。これは、運転手が曲がり角を通り過ぎたときに目的地までの経路を再計算するGPSシステムに似ている。
オマリー氏のもとで研究する大学院生のディラン・ロージーは、理論を検証するため、昨夏の大半をカリフォルニア大学バークレー校で電気工学・コンピューターサイエンスの助教を務めるアンカ・ドラガン氏の研究室で過ごした。
彼とほかの学生たちは、ロボットアームとハンドに、机の上でコーヒーカップを運ばせる訓練を行った。その後、強化したpHRIを使ってカップがコンピューターのキーボードの上を通らないようにし、落としても割れないよう低い位置で運ばせた。(この実験に関する別の論文は、Proceedings of Machine Learning Researchに掲載されている。)
目標は、物理的な相互作用を通じてロボットのプログラム済み軌道を変形させることだった。ロージーはバークレー校での実験についてのエッセイに、「ここではロボットに計画、つまり望ましい軌道があり、それはタスクをどう実行すべきだとロボットが考えているかを示します。私たちは、ロボットが将来進む望ましい軌道を変更、すなわち変形させるリアルタイムのアルゴリズムを導入しました」と記している。
インピーダンスモードでは、ロボットは相互作用の後、常に元の軌道に戻った。学習モードでは、フィードバックによって相互作用時のロボットの状態だけでなく、目標までの進み方も変化したとロージーは言う。
たとえば、ユーザーがカップをキーボードの上に通さないよう指示すると、ロボットはその後もそのように動作する。「新たな観察のたびにロボットの望ましい軌道を再計画することで、人間の好みに合った動作を生成できました」と彼は言う。
追加の実験では、オマリー氏の研究室が開発したリハビリ用の力覚フィードバックロボット「OpenWrist」を10人の学生が使用し、コンピューター画面上でカーソルを障害物の周りに動かして青い点に到達させた。実験ではまず標準的なインピーダンス制御を使い、次に、学生が装置に新しい軌道を学習させられるよう、物理的な相互作用で軌道を変形させるインピーダンス制御を使用した。これはpHRIに相当する方法である。
軌道変形を用いた試行は身体的な負担が少なく、目標を達成するために必要な相互作用も大幅に少なかった。この実験は、相互作用によって、通常は自律的に動作するロボットをプログラムできることを示した。この場合、ロボットは複数の自由度を持ち、腕を曲げたり手首を回転させたりした。
現在の課題の一つは、pHRIではロボットがタスクを実行するのにかかる時間をまだ変更できないことだが、これは今後取り組む予定だ。
「この研究におけるパラダイムシフトは、人間をランダムな外乱として扱うのではなく、相互作用する理由があり、重要なことを伝えようとしている理性的な存在としてロボットが扱うべきだという点です」とロージーは言う。「ロボットはただ邪魔にならないようにするだけではいけません。何が起きているのかを学び、よりよく仕事をするべきです。」




