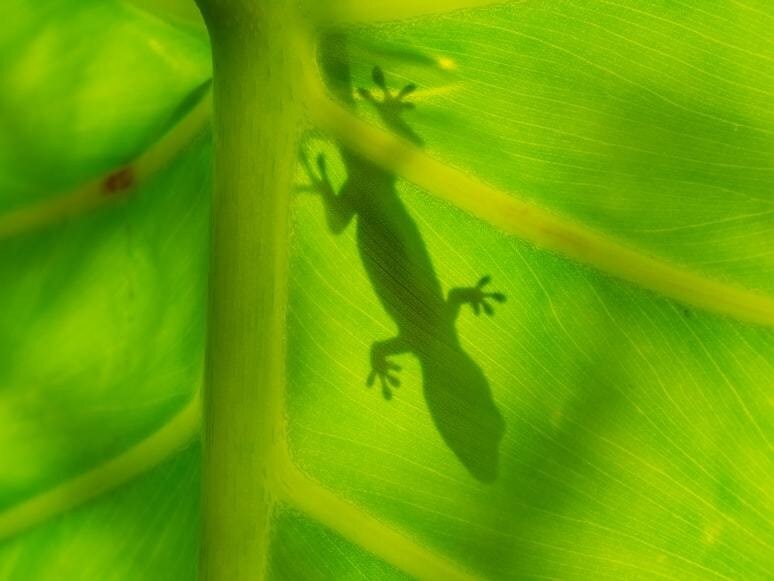
ヤモリからのインスピレーションにより、研究者たちは新しいロボットグリッパーを開発することができました。
研究者たちは、器用さと強さを同時に備えた装置の開発に取り組んでいました。
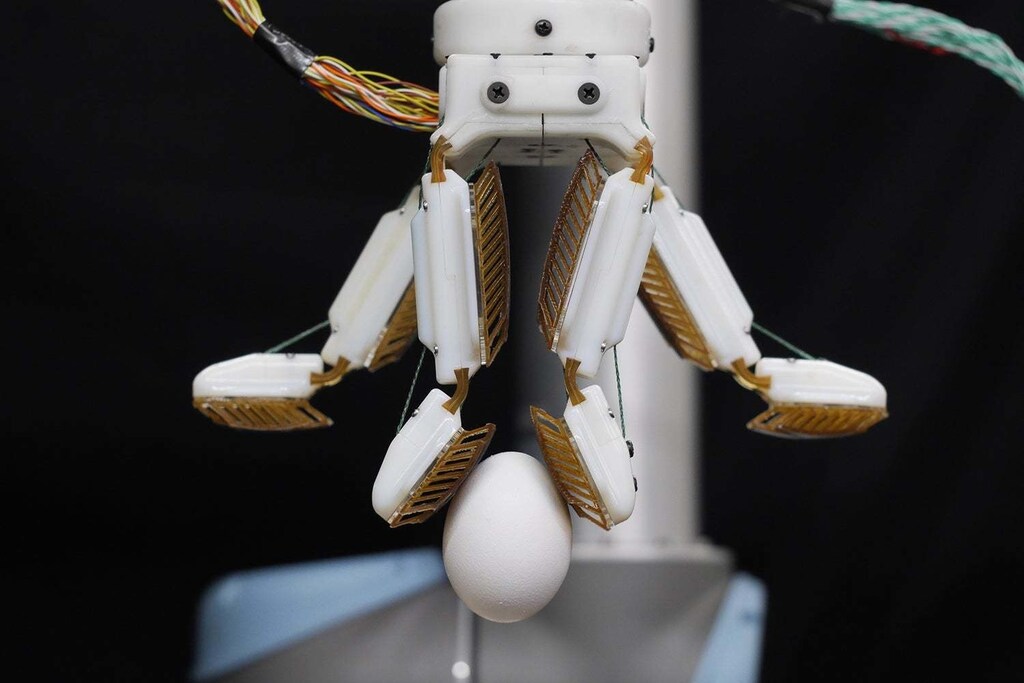
試験において研究者たちは、farmHandが生卵、ブドウの房、皿、液体の入った容器、バスケットボール、さらにはアングルグラインダーを含む、多種多様な物品を扱えることを実証しました。
繊細な力で掴むことができるロボットグリッパーの開発を目指し、研究者たちはヤモリの指先に基づく接着剤と、カスタマイズされたロボットハンドを組み合わせました。
多様なロボットハンドやクランプに共通する天敵があります。それは固定種のトマトです。ロボットグリッパーが卵を器用につまんだり、バスケットボールを滑らかに手のひらに乗せたりする様子を目にしたことがあるかもしれません。しかし、人間の手とは異なり、どちらか一方を行えるグリッパーは両方をこなすことはほとんどできません。重要な課題は、その中間領域に隠れたままになっています。
「ご覧のとおり、ロボットハンドは、パワーグラスプと精密グラスプを行い、その間のあらゆることもできるかのように示唆しがちです」と、スタンフォード大学のバイオミメティクス・器用操作研究室(通称「ファーム」)の元大学院生、ウィルソン・ルオトロ氏は語ります。「私たちが取り組みたかったのは、器用さと強さを同時に兼ね備えたマニピュレーターをどう作るかということです。」
この目標の成果がfarmHandです。これは、バイオミメティクス・器用操作研究室の大学院生であるデーン・ブラウワー氏と、エンジニアのルオトロ氏によって開発されたロボットハンドです。両氏は、その研究内容を論文で詳しく説明しています。掲載誌は「Science Robotics」です。
試験において研究者たちは、farmHandが生卵、ブドウの房、皿、液体の入った容器、バスケットボール、さらにはアングルグラインダーを含む、多種多様な物品を扱えることを実証しました。
「FarmHandは粘着ではなく、しっかり掴む」
farmHandは2種類の生物学的インスピレーションを活かしています。多関節の指は、四本指ではあるものの人間の手を彷彿とさせ、その指先にはヤモリにヒントを得た接着剤が施されています。
この、粘着ではなくしっかりと掴む素材は、ヤモリの指の構造に基づいています。研究者たちはこの素材を過去10年にわたって開発してきました。
多指で人間の手に似た形状のグリッパーに、ヤモリの接着剤を初めて応用することは困難な課題でした。farmHandの指を制御する腱と、接着剤の下にある指パッドの設計に特別な配慮が必要でした。
ヤモリの指と同様に、ヤモリの接着剤は微細な薄片によって強固な保持力を生み出します。これらの薄片が表面に完全に接触すると、ファンデルワールス力を生じさせます。これは、分子の外側の電子の位置のわずかな違いから生じる、弱い分子間力です。その結果、この接着剤は強く掴むことができる一方で、実際にはわずかな力しか必要としません。さらなる利点として、触れてもべたつかず、残留物を残すこともありません。
「ヤモリの接着剤の最初の応用は、登るロボットや人間の登攀、あるいは非常に大きく滑らかな物体を掴むことでした。宇宙空間での利用です。しかし、私たちは常にもっと身近な用途にも使いたいと考えてきました」と、この研究を主導した工学部の教授であり、責任著者でもあるマーク・カツコスキー氏は語ります。「問題は、ヤモリの接着剤が実はとても扱いにくいということです。」
扱いにくさとは、ファンデルワールス力を活性化させるために、ヤモリの接着剤が特定の方法で表面と接触しなければならない点です。これは平らな表面に滑らかに塗布する場合には比較的容易に制御できますが、farmHandのように、複数のヤモリ接着パッチが様々な角度で物体に接触して掴む場合には、はるかに難しくなります。
世界経済フォーラムは第四次産業革命に対してどのような取り組みを行っていますか?
先端技術・イノベーションセンターは、科学者、政策立案者、ビジネス・リーダーを結集し、新興技術とその現実世界への影響を見極めています。
センターは協働と実験を可能にすることで、パートナーが研究から生まれたイノベーションを、世界共通の課題に対応する実用的な応用へと転換する支援をしています。
完璧なつまみ方
接着剤の下にあるfarmHandの指パッドが、この課題の解決に役立っています。それは、わずかな力で座屈する折りたたみ可能なリブ構造でできています。接触の位置や角度にかかわらず、リブは一貫して座屈し、接着パッドに等しい力が加わるようにして、どれか一つが早期に滑るのを防ぎます。
「これらのリブを動かしても、座屈によってどこから始めても同様の力が生じます」とブラウワー氏は語ります。「これは単純な物理的挙動であり、ロボティクス以外の分野、例えば靴底やオールテレーンタイヤにも応用できる可能性があります。」
腱も極めて重要です。腱によって、過伸展したつまみが可能になるからです。多くのロボットハンドやクランプは、指先だけでものを拾うように、「C」字形でつまみますが、farmHandは指の先端をパッド同士で押し合わせてつまみます。これにより、接着剤が作用する表面積が広がります。
既存のコンピューターシミュレーションでは、柔らかい物体の実世界での性能を予測することが難しかったため、設計を正確に仕上げることは特に困難でした。これも固定種のトマトの問題の一因です。
しかし研究者たちは、硬質および軟質のプラスチック部品の多くを、比較的短いサイクルで3Dプリントして試験できたことから大きな恩恵を受けました。研究者たちは、わずか5年前であれば、この成功は不可能だったか、少なくとも大幅に遅れていたかもしれないとさえ示唆しています。
farmHandのさらなる改良としては、ハンドの使用中に、どのように掴んでいるのか、そしてどうすればより良く掴めるのかをユーザーが把握できるようなフィードバック機能が考えられます。研究者たちはまた、この研究の商業応用も検討しています。
この研究は、トヨタ・リサーチ・インスティテュートとスタンフォード大学院フェローシップの支援を受けました。




