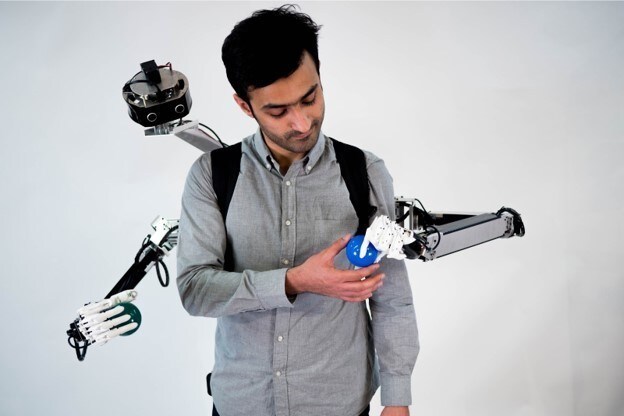
東京の研究者たちは、より良いコミュニケーションの助けになると考えるロボットアームの開発に取り組んできました。
他のロボットアームとは異なり、これらは失われた四肢の代わりになるものではありません。むしろ、私たちがすでにできることを強化します。
まだプロトタイプにすぎませんが、開発者は、この発明には多くの応用可能性があり、商業的に有用なものへと拡張することを目指していると述べています。
仕組みはどのようなものですか?
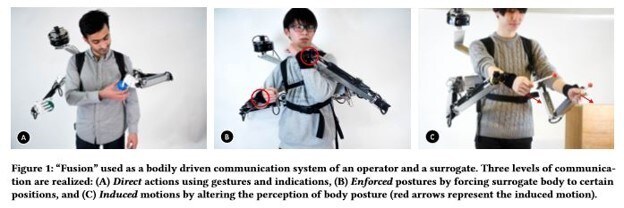
この取り組みの背景にある発想は、Fusionです。慶應義塾大学大学院メディアデザイン研究科のYamen Saraiji氏が率いる研究プロジェクトで、2人が実質的に同じ身体を共有できるというものです。
一方の人物(操作者)は仮想現実ヘッドセットを装着し、手持ちのコントローラーを使ってロボットアームを操作します。
もう一方の人物は、2本のロボットアーム、カメラ、バッテリーパックを収めたバックパックを背負います。カメラは仮想現実デバイスに映像を送ります。
操作者は、電子回路の部品を組み合わせるなど、特定の作業を装着者が完了できるよう、ロボットアームを動かすことができます。この動画で示されているように。
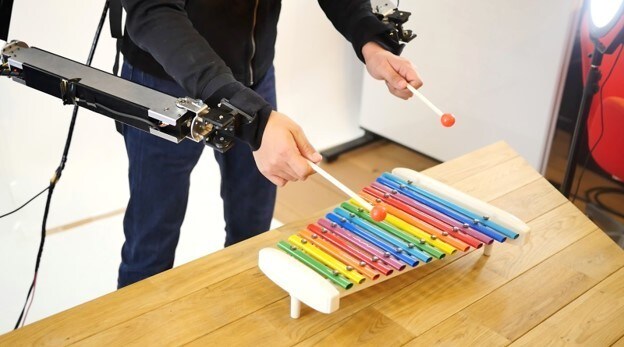
さらに、ロボットアームを装着者の手首に固定し、装着者自身の腕を正しい方向に動かすこともできます。これは、木琴の演奏方法などを教える際に役立ちます。
バックパックの重さは21ポンドですが、持ち運ぶには十分軽く、屋外での使用も可能です。バッテリーパックは約1時間半持続します。
実生活での活用
研究者らは、社会的または職業的な場面において、互いのスキルや行動を共有しなければならない状況を改善しようとしていると述べています。
この発明の背景にある考え方は、実際の所在地が離れていても、2人が協働できるようにすることです。
研究者らは、この発明が理学療法にも活用できる可能性があると示唆しています。
システムのアップグレード
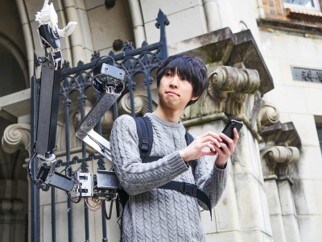
Fusionは、Saraiji氏と彼のチームによる以前の発明「MetaLimbs」をアップグレードしたものです。MetaLimbsでは、足の動きによって制御される1組のロボットアームを人が装着できましたが、この発明は少々扱いにくいものであることが分かりました。
研究者らは、カメラと音声技術を用いて同様のことを行おうとした他の研究もある一方で、自分たちの研究は身体の動きを実際に強制的に生じさせることができる初めてのものだと述べています。
電気筋肉刺激(EMS)を研究した他の研究もありますが、これには連続的な運動軌道を生み出す能力が欠けており、すぐに筋疲労を引き起こすと研究者らは述べています。
研究者らは現在、この発明をさらに探究するための資金獲得を望んでいます。




