チューリッヒ大学とEPFLは、隙間を通り抜けるために縮むロボットを開発しました。この機能により、捜索救助活動に最適な機体となる可能性があります。研究者たちは当初、人工的な隙間を評価し、わずか数秒で通り抜けられるドローンを、カメラ1台だけを使って開発しました。飛行中にドローンを縮める、はさみのような仕組みが加わったことで、汎用性がさらに高まり、自然界にある大小さまざまな隙間に対応できるようになりました。
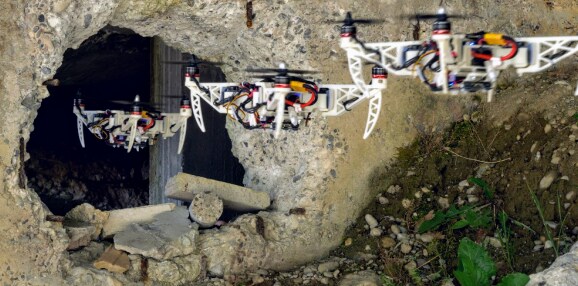
「狭い隙間を通り抜けるクアッドローターの飛行に取り組んだ後、このアイデアが浮かびました」と、博士課程の学生ダヴィデ・ファランガ氏は語りました。「私たちの研究室の目標は、将来、たとえば地震などの災害発生後に使えるドローンを開発することです。倒壊した建物の小さな亀裂や開口部から中に入り、生存者を捜索できるようにするためです。以前の方法では非常に大胆な操縦が必要だったため、高速で飛行せずに非常に狭い隙間を通り抜けるという課題を達成できる別の解決策を探しました。そこで考案したのが折りたたみ式ドローンです。課題に合わせて形を変えられるクアッドローターです。」
このシステムは隙間を測定し、外部で処理することなく機体の形を変えます。これは非常に興味深い成果です。すべての処理は機体上で行われ、必要であれば自律システムにすることもできます。チームは市販部品と3Dプリント部品を使ってドローンを製作しました。
「従来のドローンと私たちの折りたたみ式ドローンの主な違いは、アームと機体本体の接続方法にあります。各アームはサーボモーターを介して接続されており、本体とアームの相対位置を変えることができます。これにより、ロボットは文字どおりアームを本体に沿って折りたたむことができ、理論上はどのような形状にもできます。適応型コントローラーはドローンの形状を把握し、それに合わせて制御を調整するため、構成にかかわらず常に安定した飛行を実現できます」とファランガ氏は語りました。
チームは研究成果を『Robotics and Automation Letters』に報告書として発表しました。IEEEが指摘するように、これは空飛ぶドローンのドラゴンではありませんが、はるかにシンプルで、かっこよく、効果的な製品です。




