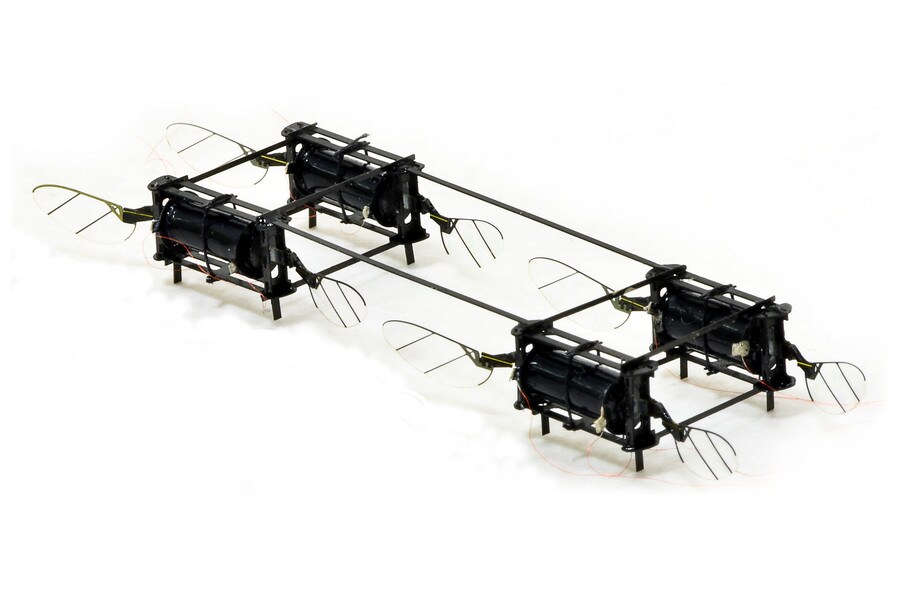
MITのケビン・ユーフェン・チェン助教授は、前例のない器用さと耐久性を備えた、昆虫サイズの小型ドローンを数多く開発してきた。
このドローンはカーボンナノチューブ技術を用いており、「翼」を毎秒約500回羽ばたかせることができる。
この技術の応用として、機械の点検や捜索救助活動への活用が期待されている。
顔の周りを飛ぶ蚊を手で払っても、何度も(何度も何度も)戻ってくるという経験があるなら、昆虫が飛行中に驚くほど曲芸的で、回復力に富んでいることをご存じだろう。こうした特性により、昆虫は突風や障害物、さまざまな不確実性に満ちた空中の世界をうまく移動できる。こうした特性は飛行ロボットに組み込むことも難しいが、MITのケビン・ユーフェン・チェン助教授は、昆虫の俊敏さに迫るシステムを開発した。
チェン氏は、電気工学・コンピュータサイエンス学科および電子研究所(Research Laboratory of Electronics)の一員であり、前例のない器用さと耐久性を備えた昆虫サイズのドローンを開発した。この空中ロボットは、新しい種類のソフトアクチュエーターによって駆動されており、現実の飛行で受ける物理的な負荷にも耐えることができる。チェン氏は、このロボットがいつの日か、狭い空間で作物の受粉を行ったり、機械の点検を行ったりして人間を支援できるようになることを期待している。
チェン氏の研究成果は、今月、学術誌に掲載された。IEEE Transactions on Robotics。共著者は、MITの博士課程学生であるZhijian Ren氏、ハーバード大学の博士課程学生であるSiyi Xu氏、香港城市大学のロボット工学者であるPakpong Chirarattananon氏である。
通常、ドローンは狭い空間を移動できるほど機敏でもなく、人混みの中での衝突に耐えられるほど頑丈でもないため、広い開けた空間を必要とする。「今日の多くのドローンは、たいてい非常に大きいものです」とチェン氏は述べる。「その用途のほとんどは屋外での飛行に関わるものです。問題は、非常に複雑で雑然とした空間を移動できる昆虫サイズのロボットを作れるかどうかです。」
チェン氏によれば、「小型の空中ロボットを作る課題は非常に大きい」。手のひらサイズの小型ドローンは、大型のものとは根本的に異なる構造を必要とする。大型ドローンは通常モーターで駆動されるが、モーターは小型化するほど効率が低下する。そのため、チェン氏によると、昆虫のようなロボットには「代替手段を探す必要がある」という。
これまでの主要な代替手段は、圧電セラミック材料で作られた小型で硬いアクチュエーターを用いることだった。圧電セラミックにより、第1世代の小型ロボットは飛行することを可能になったが、非常に壊れやすい。昆虫を模倣するロボットを作る際には、これが問題となる。餌を探すマルハナバチは、およそ1秒に1回の割合で衝突を経験するからだ。
チェン氏は、硬くて壊れやすいアクチュエーターの代わりにソフトアクチュエーターを用いることで、より耐久性の高い小型ドローンを設計した。このソフトアクチュエーターは、カーボンナノチューブをコーティングした薄いゴム製の円筒で構成されている。カーボンナノチューブに電圧をかけると、静電気力が生じ、ゴム製の円筒が圧縮されて伸長する。この伸縮を繰り返すことで、ドローンの翼が速く羽ばたく。
チェン氏のアクチュエーターは、毎秒約500回羽ばたくことができ、ドローンに昆虫のような回復力を与えている。「飛行中に叩いても、ドローンは回復できます」とチェン氏は述べる。「空中で宙返りのような激しい動きをすることもできます。」さらに、重さはわずか0.6グラムで、大型のマルハナバチの体重とほぼ同じである。このドローンは、翼の生えた小さなカセットテープのような見た目だが、チェン氏はトンボの形をした新しい試作機の開発にも取り組んでいる。
「センチメートル規模のロボットで飛行を実現することは、常に印象的な偉業です」と、本研究には関わっていないコーネル大学の電気・コンピュータ工学の助教授、ファレル・ヘルブリング氏は述べる。「ソフトアクチュエーターが本来持つ柔軟性のおかげで、ロボットは飛行を大きく妨げられることなく、安全に障害物に衝突することができます。この特徴は、雑然とした動的な環境での飛行に適しており、現実世界のさまざまな用途に非常に役立つ可能性があります。」
ヘルブリング氏はさらに、こうした用途に向けた重要な一歩は、ロボットを有線の電源から切り離すことになると付け加える。現在、アクチュエーターの高い動作電圧のために有線電源が必要となっている。「研究者らが動作電圧をどのように下げ、いつの日か現実の環境で無線での飛行を実現できるようになるのか、非常に楽しみです。」
昆虫のようなロボットを作ることは、昆虫の飛行の生物学と物理学を理解する窓口となり得る。これは研究者にとって長年の研究分野である。チェン氏の研究は、一種のリバースエンジニアリングを通じてこれらの問いに取り組んでいる。「昆虫がどのように飛ぶのかを知りたければ、縮尺されたロボットモデルを作ることは非常に有益です」と同氏は述べる。「いくつかの要素を変えて、それが運動学や流体力の変化にどう影響するかを確認できます。それによって、それらがどのように飛ぶのかを理解する助けになるでしょう。」ただし、チェン氏は昆虫学の教科書に記述を加えることにとどまらず、そのドローンを産業や農業でも役立てることを目指している。
チェン氏は、この小型の空中ロボットが、安全性と機能性を確保するために複雑な機械の内部を移動できるようになる可能性があると述べる。「タービンエンジンの点検を想像してみてください。小型カメラを搭載したドローンが[密閉された空間]を動き回り、タービンプレートのひび割れを確認できれば理想的です。」
その他の潜在的な用途としては、作物の人工受粉や、災害後の捜索救助活動の実施などが挙げられる。「こうしたことはすべて、既存の大型ロボットにとっては非常に困難になり得ます」とチェン氏は述べる。大きければよいというわけではない。




