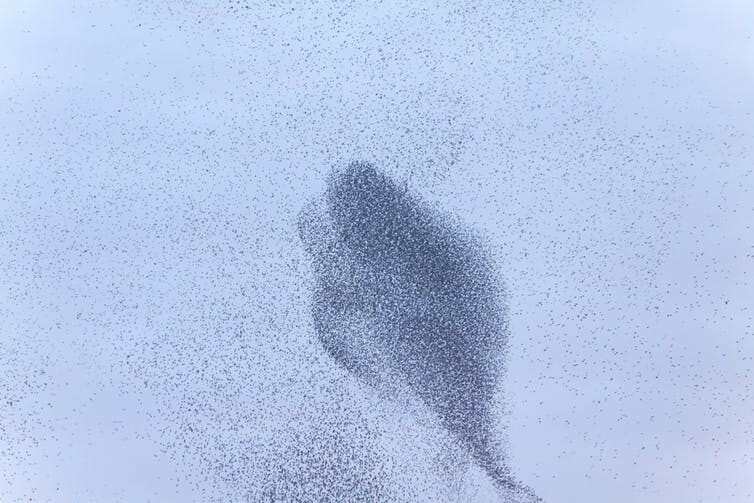
鳥の群れや海の魚群、あるいはそびえ立つシロアリ塚など、自然界の多くの社会的集団は、生き延び、繁栄するために集団で暮らしています。こうした協力行動は、エンジニアにとって現実の人間の課題を解決するための「生物からの着想」となり、群知能を研究するコンピューター科学者にとっても参考になります。
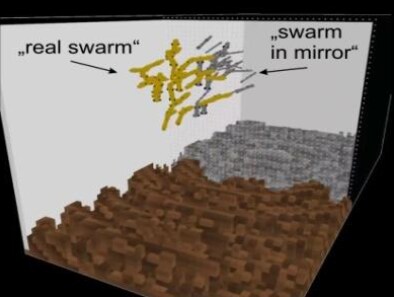
「群ロボット工学」は2000年代初頭に本格化しました。初期の例として「s-bot」(swarm-botの略)があります。これは、移動や物体の把持などの基本的な作業を行える完全自律型ロボットで、隙間を越えたり、重い荷物を引いたりするために、自ら鎖状に連結できます。近年では、「TERMES」ロボットが建設分野のコンセプトとして開発され、「CoCoRo」プロジェクトでは、環境を監視するために情報をやり取りする魚群のように機能する水中ロボット群が開発されました。動物の集団とその行動がロボット群の設計に与える着想の可能性は、まだ探り始めたばかりです。
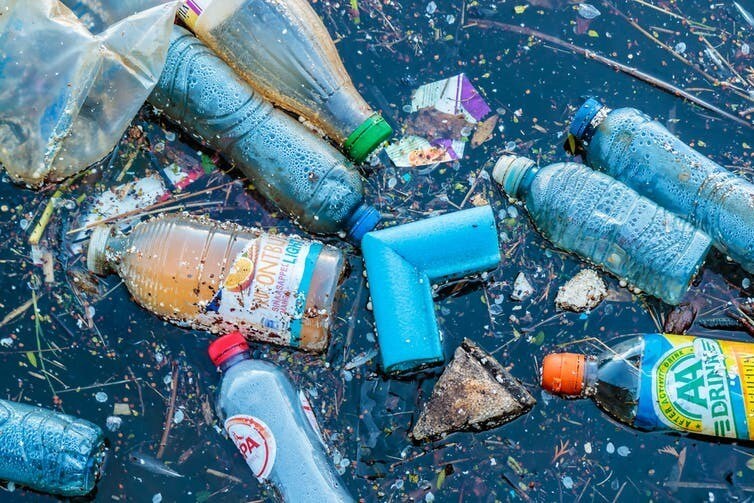
多数で協力できるロボットは、単独では困難、あるいは不可能なことを実現できる可能性があります。例えば地震の後、捜索救助ロボットの群れが、倒壊した複数の建物をすばやく調べ、生存の兆候を探すことができます。大規模な山火事が迫る状況では、ドローンの群れが緊急対応機関による火災の拡大状況の追跡や予測を支援できるでしょう。また、浮遊ロボットの群れ(「Row-bots」)が、海洋ごみの集積地を少しずつ処理することもできます。動力源には、プラスチックを食べる細菌を利用します。
群ロボット工学における生物からの着想は、通常、社会性昆虫、つまりアリ、ハチ、シロアリから始まります。コロニーの構成員同士の血縁関係が非常に近く、それが目覚ましい協力を促すためです。研究者が注目する特徴はほかに3つあります。個体が失われても性能に影響しない頑健性、社会性昆虫の働き手が変化する仕事の需要に対応できる柔軟性、そしてコロニーの分散型組織が働き手100匹でも10万匹でも維持できる拡張性です。こうした特徴は、広大で多様、ときに危険な地域をカバーする必要がある環境モニタリングなどの作業に、特に役立つ可能性があります。
社会的学習
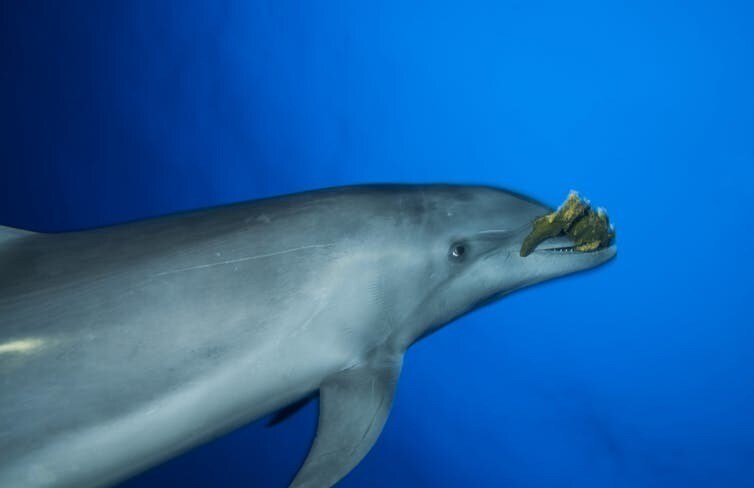
社会性昆虫以外にも、動物界のさまざまな種や行動現象がエンジニアに着想を与えます。生物学研究で関心が高まっている分野の一つが動物文化です。動物は社会的学習を通じて、単独では生み出しにくい行動を身につけます。例えば、クジラやイルカには、世代を超えて受け継がれる独特の採餌方法があります。これには道具の使用も含まれます。イルカは、魚を探してあちこちを掘る際にくちばしを守るため、海綿をちぎって使うことが観察されています。人が手袋をはめるようなものです。
人工知能を利用する可能性もある社会的学習や人工ロボット文化は、ロボットを時間の経過とともに環境に適応させるうえで、大きな力を発揮し得ます。例えば、支援ロボットは、在宅介護において、地域や国による人間の行動の違いに時間をかけて適応できるでしょう。
しかし、ロボット(または動物)の文化には、開発コストが高く、より大きな脳、あるいはロボットの場合はより高性能なコンピューターを必要とする学習能力が欠かせません。一方、「群れ」方式の利点は、単純で安価、使い捨て可能なロボットを配備できることです。群ロボット工学は、創発という現象(「数が増えると質が変わる」)を活用し、個々の単純さから社会的な複雑さを生み出します。環境についての、より根本的な「学習」は、自然界の繊細な発生過程にも見られ、大きな脳を必要としません。
「表現型可塑性」
動物の中には、同じ種の中で、初期の「プログラム」が同じであるにもかかわらず、行動のタイプを変えたり、異なる形態や形状、体内機能を発達させたりするものがいます。これは「表現型可塑性」と呼ばれ、生物の遺伝子が環境条件に応じて異なる観察可能な結果を生み出す現象です。こうした柔軟性は社会性昆虫にも見られますが、ほかの動物ではさらに劇的に現れることがあります。
クモの大半は明らかに単独で暮らしますが、4万5,000種のうち約20種では、個体が共有の巣で暮らし、共有の網で餌を捕らえます。こうした社会性クモは、例えば大胆なタイプと臆病なタイプなど、さまざまな「性格」の個体が集団内にいることで恩恵を受けます。
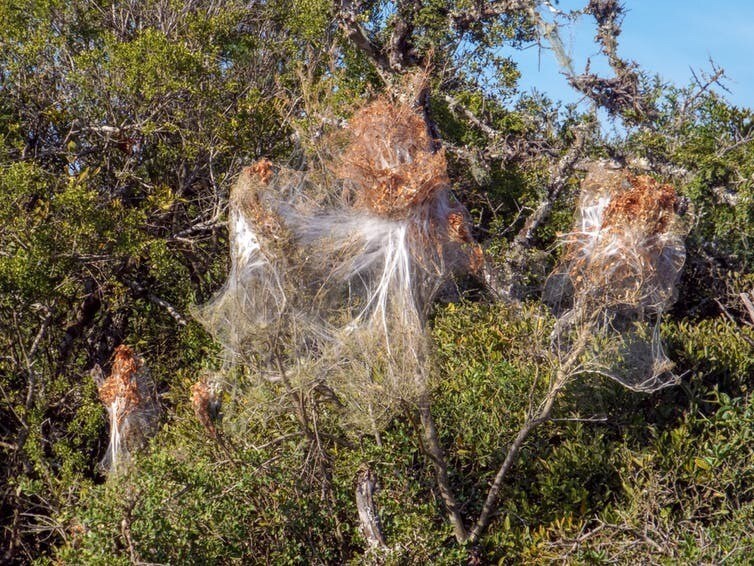
私の研究では、臆病なクモが、いなくなった大胆な仲間の役割を引き継ぐという行動の柔軟性が確認されました。クモのコロニーには、集団での捕食を促す大胆な個体と、巣の維持や子育てに集中する臆病な個体とのバランスが必要だからです。ロボットに、集団構成に応じて調整できるリスクテイク行動をプログラムすれば、大胆なロボットは危険な環境に入り、臆病なロボットは控えることができます。これは、最も危険な区域も含めて福島のような災害地域を地図化する際に、群れのロボットが一度に多数損傷する事態を避けながら作業できるため、大いに役立つでしょう。福島の最も危険な区域も含めて地図化しながら、群れのロボットが一度に多数損傷する事態を避けるうえで、大いに役立つでしょう。
適応する能力
オーストラリアでは1930年代に、害虫駆除のためにオオヒキガエルが導入されましたが、その後、それ自体が侵略的外来種となりました。新たな地域では、オオヒキガエルはある程度社会的に行動することが確認されています。個体数が増えた理由の一つは、幅広い温度範囲に適応できることです。これは生理的可塑性の一形態です。周囲の温度などの環境条件に応じて消費電力モードを切り替えられるロボット群は、長期にわたり自律的に機能させる場合、かなり耐久性が高まる可能性があります。例えば、ロボットを火星の地図作成に送り出すなら、極地のマイナス150°Cから赤道の20°Cまで変動する温度に対処する必要があります。

行動や生理の可塑性に加え、形態(形状)の可塑性を示す生物もいます。例えば、一部の細菌はストレスに反応して形を変え、細長くなることで、ほかの生物に「食べられる」ことへの耐性を高めます。ロボット群がモジュール式に連結し、より適した構造へと組み替えられれば、予測不能な環境で大いに役立つでしょう。例えば、天候が厳しい方向に変化したとき、ロボットの集団が安全確保のために集まることができます。
学習能力に依存する動物集団の「文化」であれ、「性格」や体内機能、形状を変える、より根本的な能力であれ、群ロボット工学が自然から着想を得る余地はまだ十分にあります。異なる種の行動を組み合わせ、独自のロボット「ハイブリッド」を作りたいと思うことさえあるでしょう。人類が直面する課題には、気候変動が海流に及ぼす影響から、食料生産の需要拡大、宇宙探査まで幅広くあります。適切な生物からの着想を得れば、群ロボット工学は決定的な役割を果たすことができます。




