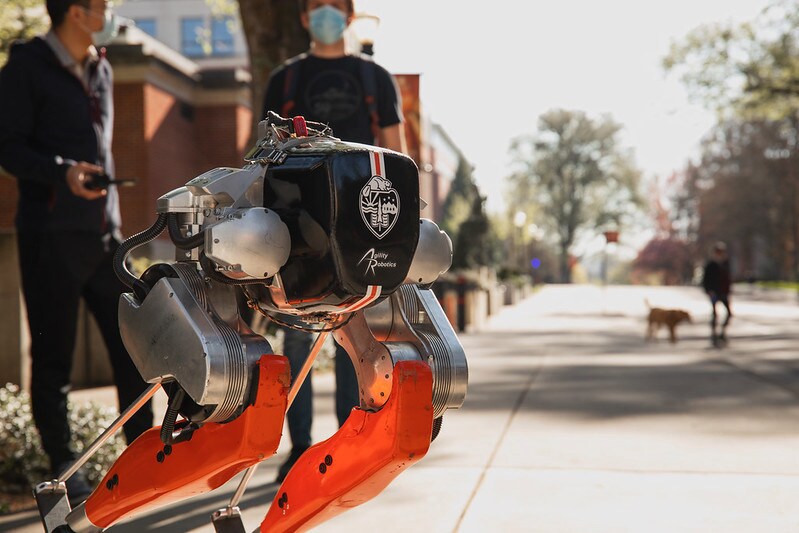
配送ロボット「キャシー」は、ダチョウをモチーフとしたデザインで、Agility Robotics社によって開発された。
キャシーの二足歩行の限界を試す実験で、1回の充電で5kmを走行した。
キャシーは、深層強化学習アルゴリズムを用いて、自ら走行を習得した。
このアルゴリズムは、AIにおける強力なツールであり、ロボットに他の新たなスキルを教えるためにも利用できる可能性がある。
キャシーは、Agility Robotics社の配送ロボット「Digit」の基礎となったロボットとして知られているかもしれない。この技術の進展を追ってきた人であれば、もともとダチョウにヒントを得た「キャシー」として誕生したことをご存じだろう。このロボットは脚がすべてで、それ以外はほとんどない。
Agility社の商業的な野心を後押しするだけでなく、このロボットは二足歩行の可能性を探るための確かな基盤となることが証明されている。2017年にオレゴン州立大学のジョナサン・ハント教授が発表したところによると、キャシーは国防総省(DoD)からの100万ドルの助成金を目的として開発された。ロボット工学の分野では、よくある話である。
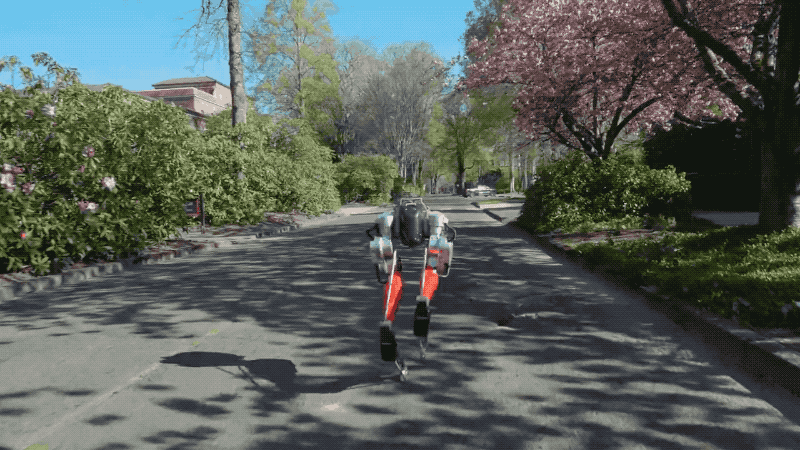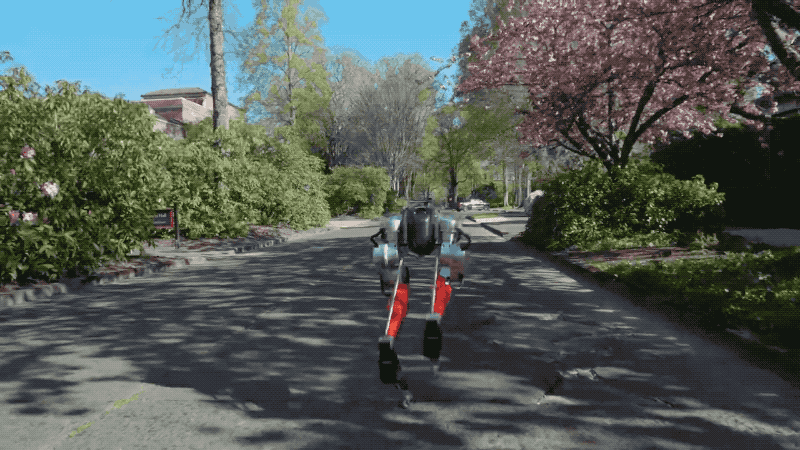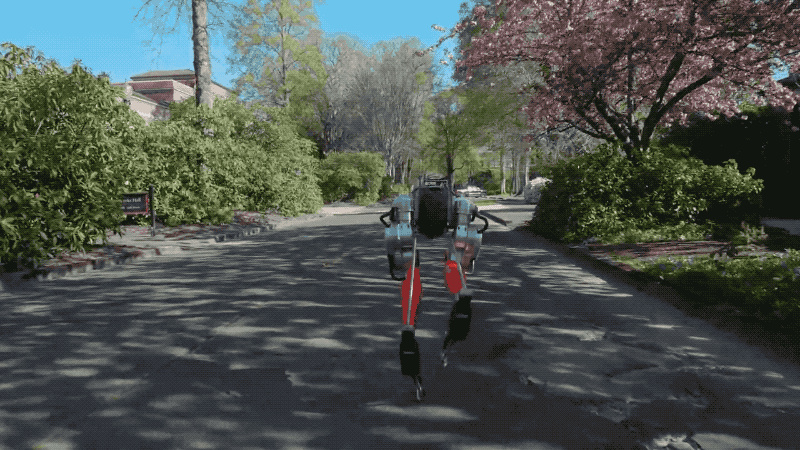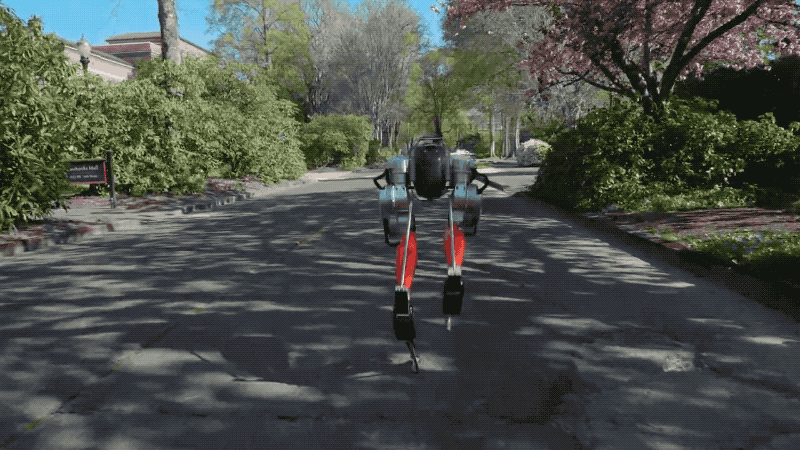
本日、OSU工学部のダイナミクス・ロボティクス研究所のチームは、キャシーの二足歩行の限界をさらに追求する取り組みを発表した。チームによると、このロボットは1回の充電で、ケーブルに繋がれることなく5kmを走破できたという。キャシーが近い将来に人間の世界記録を破ることはないだろうが、53分(および3秒)の走行は、この技術の見事なデモンストレーションであった。
ロボットの走行時間には、約6.5分のトラブルシューティングの時間が含まれている。チームは、過熱したコンピューターと、ロボットを転倒させた失敗したターンに対応しなければならなかった。
「キャシーは、その設計と製造により非常に効率的なロボットであり、ハードウェアの限界に実際に到達し、その性能を示すことができました」と、博士課程の学生ジェレミー・ダオ氏は声明で述べた。
チームによると、キャシーは深層強化学習アルゴリズムを用いて、基本的に自ら走行を習得したという。これにより、システムは走行中に重心を移動させて直立を保つ方法を見つけ出すことができた。
「深層強化学習は、AIにおける強力な手法であり、走ること、スキップすること、階段の上り下りをすることといったスキルを可能にします」と、学部生のイェシュ・ゴッドセ氏は付け加える。
今年5月、OSUのチームは、キャシーがライダーや車載カメラの助けを借りずに階段を上り下りできることも実証した。




