脳の運動中枢である運動皮質に埋め込まれた神経義肢装置は、切断または麻痺のある患者が、ロボットの肢(患者自身の肢に接続する場合も、独立している場合もある)の動きを制御できるようにする。しかし、現在の神経義肢が生み出す動きは遅くぎこちなく、自然な動きに伴う滑らかで一見自動的な身振りとは異なる。今回、カリフォルニア工科大学(Caltech)の研究者らは、動きを直接制御するのではなく、動こうとする意図を制御する脳の領域に神経義肢を埋め込むことで、より自然で流れるような動きを生み出す方法を開発した。
臨床試験で、Caltechのチームと南カリフォルニア大学(USC)のケック・メディシンの同僚らは、四肢麻痺の患者にまさにこのような装置を埋め込むことに成功した。患者は、滑らかな握手の動作を行い、さらに別個のロボットアームを使って「グー、チョキ、パー」をすることもできた。
主任研究者である リチャード・アンダーセンジェームズ・G・ボズウェル神経科学教授が率い、Caltechの研究室メンバーであるタイソン・アフラロ、スペンサー・ケリス、クリスチャン・クラース、ブライアン・リー、イン・シー、ケルシー・ペイサが参加したこの試験の結果は、学術誌『Science』5月22日号に掲載された。
「腕を動かすとき、どの筋肉を動かすかや、腕を上げ、伸ばし、カップをつかみ、手をカップに沿わせて閉じるといった動作の細部について、実際には考えません。代わりに、動きの目標について考えます。たとえば、『あの水の入ったカップを取りたい』というようにです」とアンダーセンは言う。「この試験では、被験者に動きを無数の要素に分解させるのではなく、動作全体をただ想像してもらうことで、こうした実際の意図を解読することに成功しました。」
たとえば、人を見て握手するまでの過程は、視覚信号(たとえば、知り合いだと認識すること)から始まり、まず大脳皮質の下位視覚領域で処理される。その後、信号は後部頭頂皮質(PPC)と呼ばれる高次認知領域へと移る。ここで、動作を起こそうとする最初の意図が形成される。次に、こうした意図が運動皮質へ伝わり、脊髄を通って腕や脚へ届き、そこで動作が実行される。
脊髄の高位損傷は、脳から腕や脚へ運動信号が届かなくなるため、一部の患者に四肢麻痺を引き起こすことがある。この問題に対処するため、従来の神経義肢インプラントでは、脊髄に達する直前の最終地点である運動皮質で運動信号を検出・記録する小型電極が用いられていた。
記録された信号は、ワイヤー束を介して患者の脳からコンピューターへ送られ、そこでロボットの肢への指令に変換される。しかし、運動皮質は通常、多数の筋肉を制御しているため、信号は細かく具体的になりがちだ。Caltechの研究グループは、握手の各要素に意識を集中させるという、より骨の折れる不自然な方法ではなく、手を握るという単純な意図で義肢を制御できるかどうかを確かめようとした。
アンダーセンらは、脳の別の領域であるPPCから信号を記録することで、神経義肢がもたらす動きの汎用性を高めようとした。「PPCは神経経路のより上流にあるため、そこでの信号は動作の実行の細部よりも、動作の計画、つまり実際に何をしようとしているのかに強く関係しています」と彼は言う。「PPCからの信号なら患者がより使いやすく、最終的には動作の過程がより直感的になると期待しました。今後の研究では、運動皮質の詳細な信号と、より認知的なPPCの信号を組み合わせ、それぞれの領域の特性を生かす方法を調べます。」
この新しい手法の安全性と有効性を検証するために設計された臨床試験で、Caltechのチームは、USCのケック・メディシンの外科医、およびランチョ・ロス・アミーゴス国立リハビリテーションセンターのリハビリテーションチームと協力した。外科医らは、四肢麻痺の患者のPPCの2か所に、小型電極アレイを1組埋め込んだ。各アレイには96個の有効電極があり、それぞれがPPC内の単一ニューロンの活動を記録する。アレイはケーブルでコンピューターシステムに接続され、システムは信号を処理して被験者の意図を解読し、コンピューターカーソルや、ジョンズ・ホプキンス大学の共同研究者が開発したロボットアームなどの出力装置を制御した。
手術から回復した後、患者は心でコンピューターカーソルとロボットアームを操作する訓練を受けた。訓練が終わると、研究者らは期待していたものを目にした。ロボットアームが直感的に動いたのだ。
「試験で最も胸が躍ったのは、参加者が思考で初めてロボットの肢を動かした瞬間でした。彼は10年以上麻痺しており、けがをして以来初めて、肢を動かして誰かに手を伸ばすことができました。私たち全員にとって、心躍る瞬間でした」とアンダーセンは言う。
「患者が初日、つまり試した最初の日に肢を操作できたことには大変驚きました」と彼は付け加える。「これは、PPCの活動を用いた制御がいかに直感的かを示しています。」
患者のエリック・G・ソルト氏も、すぐに得られた結果に胸を躍らせた。「こんなに簡単だとは驚きました」と彼は言う。「体から抜け出したような感覚だったのを覚えています。走り回って、みんなとハイタッチしたいと思いました。」
その後、ソルト氏はロボットアームの操作を磨き続け、研究者らはPPCの働きについてさらに情報を得た。たとえば、「彼が『このやり方で手を物体のほうへ動かそう』と考えて肢を操作しようとすると、うまくいかないことが分かりました」とアンダーセンは言う。「実際には、もっと認知的な思考が必要でした。しかし、『あの物をつかみたい』と考えるだけなら、ずっと簡単でした。これは、脳のこの領域について私たちが予想することそのものです。」
アンダーセンによると、PPCについての理解が深まれば、将来の神経義肢装置の改良に役立つという。「ここで得られたのは、複雑な高次脳領域の働きを垣間見ることができる、他に類を見ない機会です。被験者と協力しながら、外部装置を操作する技能を磨いています。」
「USC神経機能回復センターの主な使命は、臨床プログラムの資源を活用して、Caltechのアンダーセン研究室の研究成果のような科学的発見を人間の患者へ応用する独自の機会をつくり、最終的には画期的な発見を効果的な治療へと結び付けることです」と、センター長であり、USCの脳神経外科、神経学、生物医学工学の教授でもあるチャールズ・Y・リウは語る。彼は外科的な埋め込み手術を主導し、共同研究におけるUSC/ランチョ・ロス・アミーゴスのチームを率いた。
「神経損傷や神経疾患の患者を診療し、現在の治療法には大きな限界があると分かっていると、麻痺患者の機能を回復させるにはまったく新しい手法が必要だと明らかです。脳からロボットやコンピューターを直接制御する技術は、多くの人々の生活を劇的に変える可能性があります」とリウは付け加える。
研究のリハビリテーションチームを率いたランチョ・ロス・アミーゴスの主任医療責任者、マインディ・アイゼン医師は、このような義肢の進歩は患者のリハビリテーションの未来に希望をもたらすと話す。「ランチョでは、ロボット工学やブレイン・マシン・インターフェースなど、新しい支援技術を通じてリハビリテーションを前進させることに力を尽くしています。この研究に示されているように、リハビリテーション、医療、科学をシームレスに結び付けられる独自の環境を整えました」と彼女は言う。
握手や「グー、チョキ、パー」のような課題は、こうした装置の能力を示すうえで重要だが、神経義肢によって患者がいずれ、より実用的な作業を行えるようになり、自立した生活をある程度取り戻せることが期待されている。
「この研究は私にとって非常に意義深いものです。プロジェクトが私を必要としたのと同じくらい、私もプロジェクトを必要としていました。プロジェクトは私の人生に大きな変化をもたらしました。麻痺患者の生活を改善する解決策の一端を担えることが、大きな喜びです」とソルト氏は言う。「仲間たちに、自分でビールを飲めるようになりたいと冗談を言っています。飲みたいときに自分のペースでひと口飲めて、誰かに取ってもらわずに済むようになりたい。あの自立を本当に懐かしく思います。安全性が十分に確保されるなら、自分で身支度をするのも本当にうれしいでしょう。ひげをそったり、自分の歯を磨いたり。それは素晴らしいことです。」
その実現に向けて、アンダーセンらはすでに、患者がこうしたより繊細な運動技能を行えるようにする戦略に取り組んでいる。鍵となるのは、ロボットアームから脳へ、特定の種類の感覚フィードバックを届けることだ。
ソルト氏のインプラントにより、視覚フィードバックを使って大きな動きを制御できるようになったが、「細かな器用な制御を本当に行うには、触覚からのフィードバックも必要です」とアンダーセンは言う。「それがなければ、歯科医院で口に麻酔をかけられたようなものです。体性感覚のフィードバックなしに話すのはとても難しいのです。」アンダーセンらが開発中の最新装置には、ロボットアームからの信号を、触覚を知覚する脳領域へ送り返す仕組みが備わっている。
「私たちがこうした装置を開発しているのは、四肢麻痺の患者は通常、たとえば水の入ったコップを持ち上げて飲んだり、自分で食事をしたりできないからです。鼻がかゆくても何もできません。このように一見些細なことが、患者にとっては非常にもどかしいのです」とアンダーセンは言う。「この試験は、患者の生活の質を高めるための重要な一歩です。」
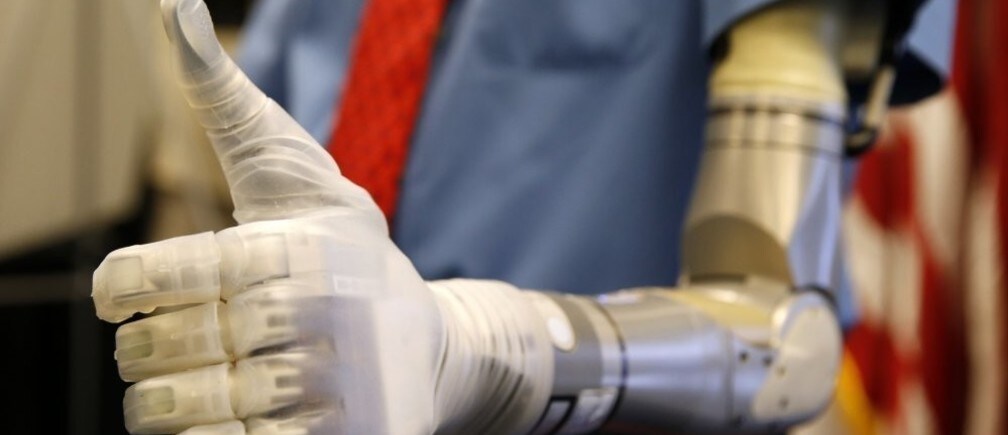
試験結果は、 「四肢麻痺患者の後部頭頂皮質から運動イメージを解読する」 と題する論文として発表された。Caltech主導の臨床試験で使用された埋め込み装置と信号処理装置は、ユタ州ソルトレイクシティのブラックロック・マイクロシステムズが開発したNeuroPort ArrayおよびNeuroPort Bio-potential Signal Processorsである。試験で使用されたロボットアームは、ジョンズ・ホプキンス大学応用物理研究所が開発したModular Prosthetic Limbだった。ソルト氏は、ランチョ・ロス・アミーゴス国立リハビリテーションセンターおよびUSCのケック・メディシンの共同研究者によって試験に参加した。この試験は、米国国立衛生研究所、ボズウェル財団、米国国防総省、USC神経機能回復センターの助成を受けた。
本記事は、 カリフォルニア工科大学(Caltech)との共同で掲載しています。掲載は、世界経済フォーラムが本記事の見解を支持することを意味しません。
アジェンダの最新情報を受け取るには、 週刊ニュースレターに登録してください。
著者:ジェシカ・ストーラー=コンラッドはCaltechのために記事を執筆しています。
画像:ベトナム戦争退役軍人のフレッド・ダウンズが、モジュラー義肢アーム技術の実演中に親指を立てている。ロイター/ケビン・ラマルク


