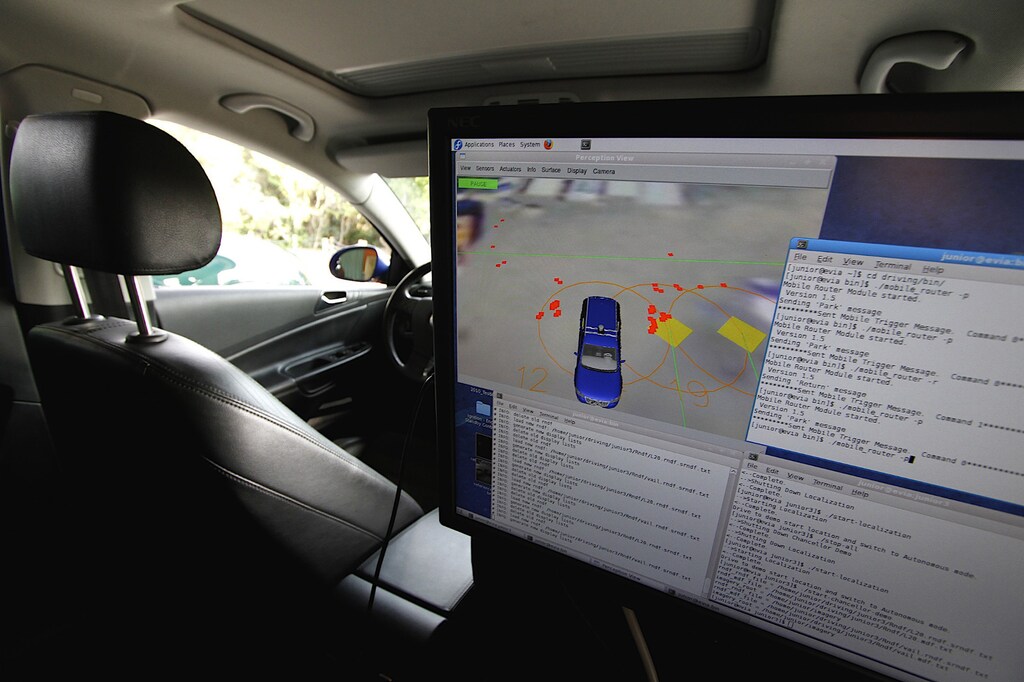
より人間に近い推論を自動運転車にもたらすことを目指し、MITの研究者は、単純な地図と視覚データのみを用いて、自動運転車が新しく複雑な環境で経路を走行できるようにするシステムを開発した。
人間のドライバーは、観察と簡単な道具を用いて、これまで走ったことのない道路を走行することに非常に長けている。私たちは、周囲に見えるものとGPS機器上に表示されるものを照合することで、現在地と目的地を判断している。しかし自動運転車は、この基本的な推論に苦戦している。新しい地域に入るたびに、車はまず新しい道路すべてを地図化して分析しなければならず、非常に時間がかかる。また、これらのシステムは複雑な地図に依存しており、その地図は通常3Dスキャンによって生成される。こうした地図は、生成や即時の処理に多くの計算資源を要する。
今週開催されている国際ロボティクス・自動化会議で発表される論文において、MITの研究者は、ビデオカメラの映像データと単純なGPS型地図のみを用いて、小規模な地域で道路を走行する人間のドライバーのハンドル操作パターンを「学習」する自律制御システムについて説明している。その後、学習を経たシステムは、人間のドライバーを模倣することで、まったく新しい地域において、計画されたルートに沿って自動運転車を制御することができる。
人間のドライバーと同様に、このシステムは、自身の地図と道路の特徴との間の不一致も検知する。これにより、システムは自身の位置、センサー、または地図情報に誤りがあるかどうかを判断し、車の進路を修正することができる。
システムを当初学習させるため、人間のオペレーターが、複数のカメラと基本的なGPSナビゲーションシステムを搭載した自動運転仕様のToyota Priusを操作し、さまざまな道路構造や障害物を含む地元の郊外の道路からデータを収集した。自律走行に展開されたとき、システムは、自動運転車の試験用に指定された別の森林地帯で、事前に計画された経路に沿って車を正常に走行させた。
「私たちのシステムでは、事前にすべての道路で学習させる必要はありません」と、筆頭著者でありMITの大学院生であるAlexander Aminiは述べる。「車がこれまで一度も走ったことのない道路を走行させるために、新しい地図をダウンロードすればよいのです。」
「私たちの目標は、新しい環境での走行においても頑健な自律走行を実現することです」と、共著者であり、コンピュータ科学・人工知能研究所(CSAIL)の所長であり、Andrew and Erna Viterbi電気工学・コンピュータ科学教授でもあるDaniela Rusは付け加える。「例えば、ケンブリッジの街中のような都市環境で自動運転車を走行させるよう学習させた場合、そのシステムは、これまで一度も見たことのない環境であっても、森の中をスムーズに走行できるべきです。」
この論文には、RusおよびAminiに加え、Toyota Research Instituteの研究者であるGuy Rosman、およびMITの航空宇宙工学教授であるSertac Karamanも参加している。
地点間のナビゲーション
従来のナビゲーションシステムは、測位、地図作成、物体検知、運動計画、操舵制御などの各タスク向けにカスタマイズされた複数のモジュールを通じてセンサーデータを処理する。長年にわたり、Rus氏のグループは「エンドツーエンド」型のナビゲーションシステムを開発してきた。これは、入力された感覚データを処理し、特殊なモジュールを必要とせずに操舵指令を出力するものである。
しかしこれまで、これらのモデルは、目的地を念頭に置くことなく、道路を安全に追従するよう厳密に設計されていた。今回の論文では、研究者たちはエンドツーエンドのシステムを発展させ、これまで未知だった環境において、ゴールから目的地まで走行できるようにした。そのために研究者たちは、走行中の任意の瞬間におけるすべての可能な操舵指令について、完全な確率分布を予測するようシステムを学習させた。
このシステムでは、画像認識に一般的に用いられる畳み込みニューラルネットワーク(CNN)と呼ばれる機械学習モデルを使用している。学習の際、システムは人間のドライバーの操舵を観察し、その方法を学習する。CNNは、カメラおよび入力された地図を通じて観測された道路の曲率と、ハンドルの回転量とを関連付ける。やがてシステムは、直線道路、四差路や丁字路の交差点、分岐点、ロータリーなど、さまざまな走行状況における最も可能性の高い操舵指令を学習する。
「当初、丁字路の交差点では、車が曲がることのできる方向が多数あります」とRus氏は語る。「モデルは最初、それらすべての方向を考慮しますが、人々の行動に関するデータを多く見るにつれ、左に曲がる人や右に曲がる人はいるものの、直進する人はいないことに気づくようになります。直進は可能な方向から除外され、モデルは、丁字路では左か右にしか進めないということを学習するのです。」
地図は何を示しているのか?
テストにおいて、研究者たちは、無作為に選ばれた経路を示す地図をシステムに入力した。走行中、システムはカメラから視覚的特徴を抽出し、それによって道路構造を予測することができる。例えば、遠方の一時停止標識や道路脇の白線の途切れを、前方の交差点の兆候として識別する。各瞬間において、システムは予測された操舵指令の確率分布を用い、経路に沿って進むための最も可能性の高い指令を選択する。
研究者たちによると、重要な点として、このシステムは保存と処理が容易な地図を使用しているという。自律制御システムは通常、LIDARスキャンを用いて膨大で複雑な地図を作成しており、サンフランシスコ市だけを保存するだけでも、約4,000ギガバイト(4テラバイト)のデータを要する。新しい目的地ごとに、車は新しい地図を作成しなければならず、これは膨大なデータ処理量となる。しかし、研究者たちのシステムで使用される地図は、わずか40ギガバイトのデータで世界全体を網羅している。
自動運転中、このシステムはまた、視覚データを地図データと継続的に照合し、不一致があれば記録する。これにより、自動運転車は道路上の現在位置をより正確に判断できる。さらに、矛盾する入力情報が与えられた場合でも、車が最も安全な経路を維持することを保証する。例えば、車が曲がり角のない直線道路を走行中に、GPSが右折を指示した場合、車は直進を続けるか停止すべきだと判断する。
「現実世界では、センサーは実際に故障します」とAminiは述べる。「ノイズを含む入力を受け入れ、それでもなお道路上で正しく走行し、自身の位置を特定できるシステムを構築することで、さまざまなセンサーの故障に対して頑健なシステムにすることを目指しています。」




