MITの新たな研究によると、歩行中の経路探索において、私たちの脳は実は、いわゆる“最短経路”を計算するように最適化されていないことが示唆されています。
実際には、歩行者はベクトルに基づくナビゲーションを選ぶ傾向が強いことがわかっています。
この道案内の戦略は他の動物でも観察されており、最短ルートを見つける場合よりも必要な脳の働きが少なく、脳を他のことに集中させることができます。
一方、スマートフォンなどのテクノロジーは逆の方法をとり、目的地までの最も速い道順を常に計算します。
2点間の最短距離が直線であることは誰もが知っています。しかし、街の通りを歩いている場合、直線で進むことはできないかもしれません。どの方向に進むかはどのように決めていますか?
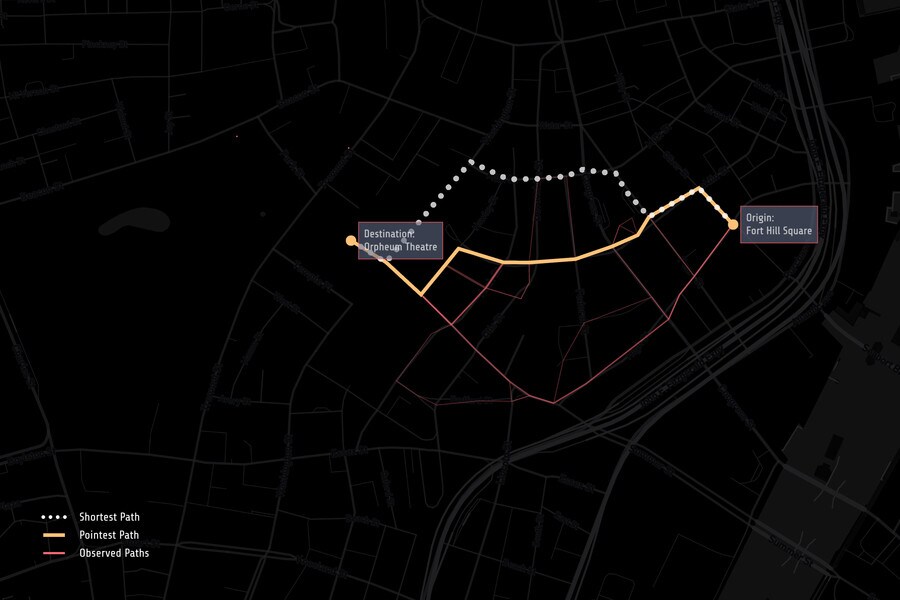
MITの新たな研究によると、歩行中の経路探索において、私たちの脳は実は、いわゆる“最短経路”を計算するように最適化されていないことが示唆されています。日常生活を送る14,000人以上のデータセットに基づき、MITのチームは、歩行者は代わりに、たとえその経路が結果的に長くなるとしても、目的地を最も直接的に指し示すように見える経路を選ぶ傾向があることを発見しました。研究チームはこれを「最も真っ直ぐな経路(pointiest path)」と呼んでいます。
この戦略はベクトルに基づくナビゲーションとして知られており、昆虫から霊長類に至るまで、動物を対象とした研究でも確認されています。MITのチームは、実際に最短ルートを計算するよりも必要な脳の働きが少ないベクトルに基づくナビゲーションは、脳がより多くの力を他の課題に振り向けられるように進化した可能性があると指摘しています。
「脳の計算能力を他のことに使えるようにするトレードオフがあるようです。3万年前にはライオンを避けるため、今では厄介なSUVを避けるために使われています」と、MITの都市研究・計画学部の都市技術教授であり、センシブル・シティ・ラボラトリーの所長を務めるカルロ・ラッティは述べています。「ベクトルに基づくナビゲーションは最短経路を生み出すわけではありませんが、最短経路に十分近く、計算も非常に簡単です。」
ラッティはこの研究の主著者であり、本日、この研究はNature Computational Scienceに掲載されています。クリスチャン・ボンジョルノ氏はパリ・サクレー大学の准教授であり、MITのセンシブル・シティ・ラボラトリーのメンバーで、この研究の筆頭著者です。ジョシュア・テネンバウム氏はMITの計算認知科学の教授であり、ブレイン・マインド・アンド・マシーンズ・センター、およびコンピュータ科学・人工知能研究所(CSAIL)のメンバーでもあり、この論文の共著者でもあります。
ベクトルに基づくナビゲーション
20年前、ケンブリッジ大学の大学院生だったラッティは、住んでいた寮と学部の事務所の間の道をほぼ毎日歩いていました。ある日、彼は実際には2つの異なる道を使っていることに気づきました。事務所に向かう道と、帰りに通るわずかに異なる道です。
「どちらか一方の道の方が効率的だったはずですが、私は知らず知らずのうちに、方向ごとに一つずつ、二つの道を使い分けていました」とラッティは語ります。「私は一貫して矛盾していたのです。合理的な思考に人生を捧げていた学生にとって、それは小さいながらも苛立たしい気づきでした。」
センシブル・シティ・ラボラトリーでは、ラッティの研究関心の一つは、モバイル機器から得られる大規模なデータセットを用いて、都市環境で人々がどのように行動するかを研究することです。数年前、研究所は、マサチューセッツ州ボストンとケンブリッジを1年間にわたって歩いた歩行者の携帯電話から得られた、匿名化されたGPS信号のデータセットを取得しました。ラッティは、14,000人以上が歩いた550,000以上の経路を含むこれらのデータが、歩行者が徒歩で都市を移動する際にどのように経路を選ぶのかという問いに答えるのに役立つと考えました。
研究チームによるデータ分析では、歩行者は最短ルートを選ぶのではなく、目的地からの角度のずれを最小限に抑える、わずかに長いルートを選んでいることが示されました。つまり、経路の出発時に目的地の方向により直接向かえる経路を選ぶ傾向があり、たとえ左右のどちらかに向かって始まる経路の方が結果的に短くなる場合でもそうなのです。
「最短距離を計算するのではなく、最も予測力の高いモデルは最短経路を見つけるものではなく、角度の変位を最小化しようとするもの、つまり、より大きな角度で進む方が実際には効率的な場合でも、可能な限り目的地を直接指し示すモデルであることがわかりました」と、センシブル・シティ・ラボおよびイタリア国立研究評議会の主任研究科学者であり、本論文の責任著者であるパオロ・サンティは述べています。「私たちはこれを「最も真っ直ぐな経路」と呼ぶことを提案しています。」
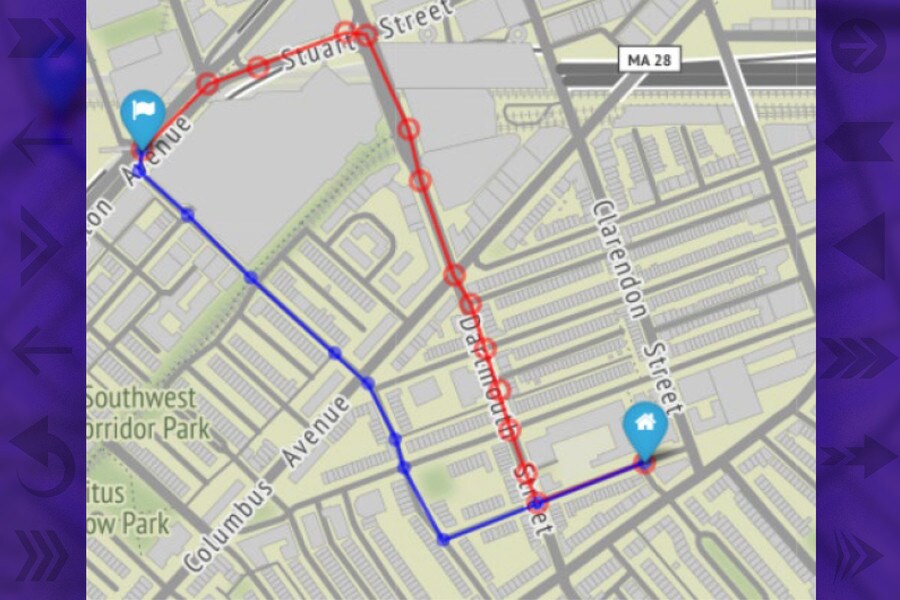
これは、複雑に入り組んだ通りのネットワークを持つボストンとケンブリッジ、そして格子状の道路配置を持つサンフランシスコの歩行者にも当てはまりました。両都市において、研究者らは、ラッティが大学院時代に行っていたように、2つの目的地間を往復する際には、人々がそれぞれ異なる経路を選ぶ傾向があることも観察しました。
「目的地への角度に基づいて判断すると、道路網によって非対称な経路をたどることになります」とラッティは語ります。「何千人もの歩行者に基づくと、私だけではないことは明らかです。人間は最適な道案内人ではないのです。」
世界の中を移動する
動物の行動や脳活動、特に海馬に関する研究でも、脳の道案内の戦略はベクトルの計算に基づいていることが示唆されています。この種の道案内は、スマートフォンやGPS機器で使われるコンピュータのアルゴリズムとは大きく異なります。これらの機器は、記憶された地図に基づき、2点間の最短ルートをほぼ完璧に計算することができます。
テネンバウムによると、そのような地図にアクセスできない場合、動物の脳は場所間を移動するための別の戦略を考え出さなければなりませんでした。
「詳細な距離ベースの地図を脳にダウンロードすることはできません。では、他にどのような方法があるでしょうか?より自然な方法は、私たちが経験からより容易に得られる情報を使うことかもしれません」と彼は述べています。「目印、ランドマーク、角度といった観点で考えることは、世界の中を移動する自身の経験から学んだことに基づいて、空間をマッピングし移動するためのアルゴリズムを構築する非常に自然な方法です。」
「スマートフォンやポータブル電子機器が人間の知能と人工知能をますます結びつけるにつれ、私たちの脳が用いる計算メカニズムと、それが機械で用いられるものとどのように関係しているのかを理解することがますます重要になっています」とラッティは語ります。
本研究は、MITセンシブル・シティ・ラボ・コンソーシアム、MITのブレイン・マインド・アンド・マシーンズ・センター、米国国立科学財団、MISTI/MITORファンド、そしてコンパニア・ディ・サン・パオロの支援を受けています。




