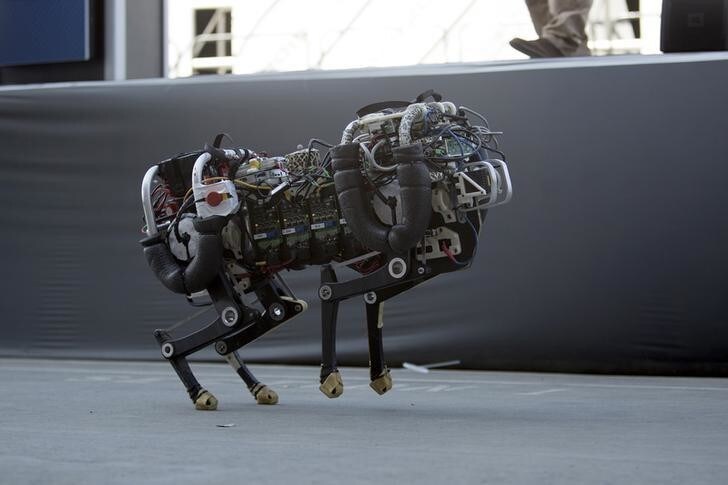
MITのロボット「Cheetah 3」は、今や起伏の激しい地形を跳び越え、駆け抜け、がれきの散乱する階段を上り、突然引っ張られたり押されたりしても素早くバランスを取り戻せる。しかも、ほとんど目が見えない状態でこれらをこなす。
体重90ポンド(約41キログラム)のこの機械の獣は、成犬のラブラドールほどの大きさで、カメラや外部環境センサーに頼らずにこうした動作を行うよう意図的に設計されている。その代わり、周囲の状況を器用に「感じ取り」ながら進む。技術者たちはこれを「盲目歩行」と呼び、真っ暗な部屋を手探りで進むようなものだ。
「ロボットは、視覚に頼りすぎずに対処できるべき予期せぬ動作がたくさんあります」と、ロボットを設計したMIT機械工学准教授のサンバエ・キムは言う。「視覚情報にはノイズが混じり、多少不正確なこともあり、使えない場合もあります。視覚に頼りすぎると、ロボットは位置を非常に正確に把握しなければならず、結果的に動きが遅くなります。そこで、触覚情報をより活用させたいのです。そうすれば、速く動きながら予期せぬ障害物にも対処できます。」
研究者らは10月、マドリードで開催される国際知能ロボット会議で、ロボットの視覚に頼らない能力を発表する。盲目歩行に加え、チームは改良したハードウェアも実演する。前モデルのCheetah 2より可動域が広がり、獲物に飛びかかる前に体をほぐす猫のように、前後に伸びたり左右に体をひねったりできる。
キムは、今後数年のうちに、このロボットが人間には危険すぎたり、立ち入ることが難しかったりする作業を担うようになると考えている。
「Cheetah 3は、階段や縁石、地面の障害物など、さまざまな地形条件を伴う発電所の点検といった、多用途の作業を行うよう設計されています」とキムは言う。「人間の代わりにロボットを送り込んで簡単な作業をさせたい場面は、数え切れないほどあると思います。危険で汚く、困難な仕事も、遠隔操作ロボットを使えば、はるかに安全に行えます。」
踏み出す決断
キムのチームが開発した2つの新しいアルゴリズム、すなわち接触検知アルゴリズムとモデル予測制御アルゴリズムのおかげで、Cheetah 3は目が見えない状態で階段を上り、整備されていない地形を進み、予期せぬ力を受けても素早くバランスを取り戻せる。
接触検知アルゴリズムは、脚を空中で振る動作から地面に踏み出す動作へ切り替える最適なタイミングを判断するのに役立つ。たとえば、軽い小枝を踏む場合と、硬く重い岩を踏む場合とでは、ロボットの反応が異なる。歩を進めるのか、それとも脚を引いて振り戻すのか。その判断がバランスを保てるかどうかを左右する。
「空中から地面への切り替えは、とても適切に行わなければなりません」とキムは言う。「このアルゴリズムが問うのは、要するに『足を踏み出す安全なタイミングはいつか』ということです。」
接触検知アルゴリズムは、各脚について3つの確率を絶えず計算し、脚を振り出す動作から踏み出す動作へ切り替える最適なタイミングを判断する。地面に脚が接触する確率、脚が地面に触れたときに生じる力の確率、そして脚が振り出しの途中にある確率だ。アルゴリズムは、ジャイロスコープ、加速度計、脚の関節位置から得られるデータを基にこれらの確率を算出する。これらのデータは、地面に対する脚の角度と高さを記録している。
たとえばロボットが不意に木のブロックを踏むと、機体が突然傾き、ロボットの角度と高さが変わる。そのデータは直ちに各脚の3つの確率の計算に反映され、アルゴリズムはそれらを組み合わせて、バランスを保つために各脚で地面を押し下げるべきか、それとも脚を持ち上げて振り戻すべきかを推定する。ロボットはほとんど目が見えない状態のままだ。
「人間は目を閉じて一歩踏み出すとき、地面がどこにあるかを頭の中で想定し、それに備えることができます。しかし、地面に触れた感覚にも頼っています」とキムは言う。「私たちも、複数の情報源を組み合わせて切り替えのタイミングを判断するという、同じようなことをしています。」
研究者らは、実験室のトレッドミル上を小走りし、階段を上るCheetah 3を使ってアルゴリズムを検証した。どちらの表面にも、木のブロックやテープの巻き芯など、さまざまな物が無造作に置かれていた。
「各段の高さも、階段に障害物があることも分かっていませんが、バランスを崩さずにそのまま進んでいきます」とキムは言う。「このアルゴリズムがなければ、ロボットはとても不安定で、すぐに転んでいました。」
力を先読みする
ロボットが目の見えない状態で移動できるのは、モデル予測制御アルゴリズムにも一部支えられている。このアルゴリズムは、脚が一歩踏み出すと決めた後、どれほどの力を加えるべきかを予測する。
「接触検知アルゴリズムは、『地面に力を加えるタイミングです』と教えてくれます」とキムは言う。「しかし、地面に足をつけたら、体を正しい方向に動かすために、どのような力を加えるべきかを計算する必要があります。」
モデル予測制御アルゴリズムは、任意の脚が地面に接触する際に一定の力を加えた場合、0.5秒後のロボットの胴体と脚の位置を計算する。
「誰かがロボットを横から蹴ったとしましょう」とキムは言う。「足がすでに地面についているとき、アルゴリズムは『足にどのような力を加えるべきか。左向きの望ましくない速度があるので、それを打ち消すため反対方向に力を加えたい。この反対方向に100ニュートンの力を加えたら、0.5秒後にどうなるか』と判断します。」
このアルゴリズムは、50ミリ秒ごと、つまり1秒間に20回、各脚についてこうした計算を行うよう設計されている。実験では、トレッドミル上を小走りするロボットを蹴ったり押したりし、障害物だらけの階段を上る際にはひもで引っ張ったりして、予期せぬ力を加えた。モデル予測アルゴリズムによって、ロボットは素早く反対向きの力を生み出してバランスを取り戻し、反対方向に大きく傾くことなく前進を続けられることが分かった。
「地面に適切な力を加える予測制御と、接触のたびに素早く確実に足をつけるこの接触切り替えアルゴリズムのおかげです」とキムは言う。
チームはすでに、周囲の視覚情報をロボットに与えるため、カメラを取り付けていた。これにより、全体的な環境の地図を作成できるほか、ドアや壁といった大きな障害物を視覚的に事前に把握できる。ただし現在、チームはロボットの盲目歩行をさらに向上させようとしている。
「まずは視覚なしで非常に優れた制御装置を作りたいのです」とキムは言う。「そして視覚を加えたとき、たとえ誤った情報が与えられることがあっても、脚が障害物に対処できるようにしたい。カメラに見えないものを踏んだらどうなるでしょうか。ロボットはどうするのか。そういうときに盲目歩行が役立ちます。視覚を過信したくはありません。」
この研究は、Naver、Toyota Research Institute、Foxconn、米空軍科学研究局の一部支援を受けて実施された。




