MITとウッズホール海洋研究所(WHOI)の研究者が開発した自律型ロボットシステムは、広大な未踏の海域から、科学的に最も興味深いものの見つけにくいサンプリング地点を効率よく探し出す。
環境科学者は、環境の中でも特に興味深い地点、いわゆる「極値」でサンプルを採取したいと考えることが多い。例えば、化学物質が漏出している発生源では、その濃度が最も高く、外部要因による汚染もほとんどない場合がある。ただし、極値は研究者が測定したいあらゆる定量可能な値を指し、水深や、空気に最もさらされているサンゴ礁の部分なども含まれる。
極値を探すロボットの運用には、効率と精度の問題がある。一般的なロボットは、範囲をくまなく調べるために芝刈り機のように往復するが、時間がかかり、興味深くないサンプルも数多く採取してしまう。高濃度の痕跡を感知して漏出源までたどるロボットもあるが、誤誘導されることがある。例えば、化学物質が発生源から遠く離れた割れ目に閉じ込められ、蓄積する場合がある。ロボットはそうした高濃度地点を発生源と見なしても、実際には発生源から大きく離れていることがある。
国際知能ロボット・システム会議(IROS)で発表予定の論文で、研究者らは「PLUMES」というシステムを紹介している。このシステムにより、自律移動ロボットは極値をはるかに速く、効率よく特定できる。PLUMESは確率的手法を活用し、障害物や変化する海流などの要因に対処しながら、極値につながる可能性の高い経路を予測する。サンプルを採取しながら得られた知見を評価し、有望な経路を進み続けるか、より価値の高いサンプルがあるかもしれない未知の領域を探索するかを判断する。
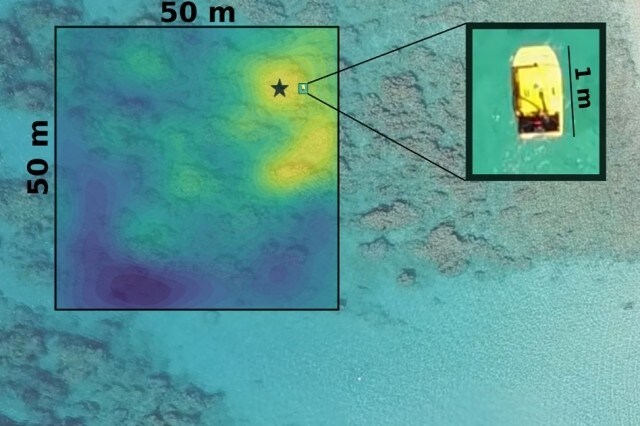
重要なのは、PLUMESが厄介な高濃度地点に一度も捕まることなく目的地に到達する点だ。「これは重要です。金を見つけたと思っても、実は愚者の金だったということはよくあります」と、筆頭共著者で、コンピューター科学・人工知能研究所(CSAIL)およびMITとWHOIの共同プログラムに所属する博士課程学生のビクトリア・プレストンは話す。
研究者らはPLUMESを搭載したロボットボートを開発し、バルバドスのベレアーズ・フリンジングリーフで、最も空気にさらされているサンゴ群体を見事に検出した。つまり、最も浅い場所にあるサンゴ群体を特定したのであり、日光への曝露がサンゴ生物に与える影響の研究に役立つ。また、多様な水中環境を想定した100回のシミュレーション試験では、仮想のPLUMESロボットは、割り当てられた時間内に従来の網羅的探索法の7~8倍の極値サンプルを一貫して採取した。
「PLUMESは極値を見つけるために必要最小限の探索を行い、その後、価値あるサンプルの採取にすばやく集中します」と、筆頭共著者でCSAILおよびMITとWHOIの共同プログラムに所属する博士課程学生のジュヌヴィエーヴ・フラスポーラーは話す。
プレストンとフラスポーラーのほか、WHOIの応用海洋物理・工学部門の科学者であるアンナ・P.M.・ミシェルとヨゲシュ・ギルダー、CSAILおよび航空宇宙工学科の教授であるニコラス・ロイが論文に参加している。
活用と探索のトレードオフを乗り越える
PLUMESの重要な着想の一つは、環境について学んだことを活用するか、より価値が高いかもしれない未知の領域を探索するかという、非常に複雑なトレードオフに対処するため、確率論の手法を用いたことだ。
「極値探索における大きな課題は、高濃度だとすでに分かっている場所の情報を活用することと、あまり情報のない場所を探索することとのバランスをロボットに取らせることです」とフラスポーラーは話す。「探索しすぎると、極値で価値あるサンプルを十分に採取できません。探索が足りなければ、極値を完全に見逃す可能性があります。」
未知の環境に投入されたPLUMES搭載ロボットは、ガウス過程と呼ばれる確率統計モデルを使い、化学物質の濃度などの環境変数を予測し、センサーによる測定の不確実性を推定する。次にPLUMESは、ロボットが取り得る複数の経路の分布を生成し、推定値と不確実性を使って、探索と活用をどれほど可能にするかに基づいて各経路を順位付けする。
当初、PLUMESは環境をランダムに探索する経路を選ぶ。しかし、サンプルを採取するたびに、周囲の環境における対象値について新たな情報が得られる。例えば、化学物質の濃度が最も高い地点や、最も浅い地点などだ。ガウス過程モデルはそのデータを活用し、現在位置からたどれる経路の候補を絞り込み、さらに高い値が見込まれる場所でサンプルを採取できるようにする。PLUMESは、報酬の最大化によく使われる新しい目的関数を用いて、過去の知識を活用するか、新たな領域を探索するかを判断する。
経路を「幻視」する
次のサンプルをどこで採取するかは、現在地から取り得る将来の行動をすべて「幻視」するシステムの能力にかかっている。そのために、囲碁やチェスなどの複雑なゲームを攻略する人工知能システムを支える技術として広く知られる経路計画手法、モンテカルロ木探索(MCTS)を改良したものを活用する。
MCTSは決定木、つまり相互につながったノードと線の地図を用いて、最終的な勝利につながる行動に至るための経路、あるいは一連の手をシミュレーションする。しかし、ゲームでは可能な経路の空間は有限だ。リアルタイムで状況が変化する未知の環境では、その空間は事実上無限となり、計画は極めて難しくなる。研究者らは「連続観測MCTS」を設計し、ガウス過程と新しい目的関数を活用して、実際に取り得る膨大な経路の空間を探索する。
このMCTS決定木の根は「信念」ノードから始まる。これはロボットが次に取れる直近の一歩を表す。このノードには、その時点までのロボットの行動と観測の履歴がすべて含まれる。次にシステムは根から新たな線とノードへと木を広げ、探索済み領域と未探索領域につながる将来の行動を数段階先まで見通す。
続いてシステムは、過去の観測から学んだパターンに基づき、新たに生成された各ノードでサンプルを採取した場合に何が起きるかをシミュレーションする。シミュレーションの最終ノードの値に応じて、経路全体に報酬スコアが与えられ、値が高いほど有望な行動と評価される。すべての経路の報酬スコアは根ノードまでさかのぼって反映される。ロボットは最も高いスコアの経路を選び、一歩進んで実際のサンプルを採取する。その後、実データを使ってガウス過程モデルを更新し、「幻視」のプロセスを繰り返す。
「見えない世界の一部により高い値があるかもしれないとシステムが幻視し続ける限り、探索を続けなければなりません」とフラスポーラーは話す。「最終的に、経路上により高い値を幻視できなくなり、最大値だと推定した地点に収束すると、探索をやめます。」
現在、研究者らはWHOIの科学者と協力し、PLUMES搭載ロボットを使って火山地帯の化学物質のプルームを特定するとともに、北極圏で融解する沿岸河口域からのメタン放出を研究している。科学者らは大気中に放出される化学ガスの発生源に関心を寄せているが、こうした調査地点は数百平方マイルに及ぶこともある。
「PLUMESを使えば、その広大な範囲を探索する時間を減らし、科学的に価値あるサンプルの採取にしっかり集中できます」とプレストンは話す。




