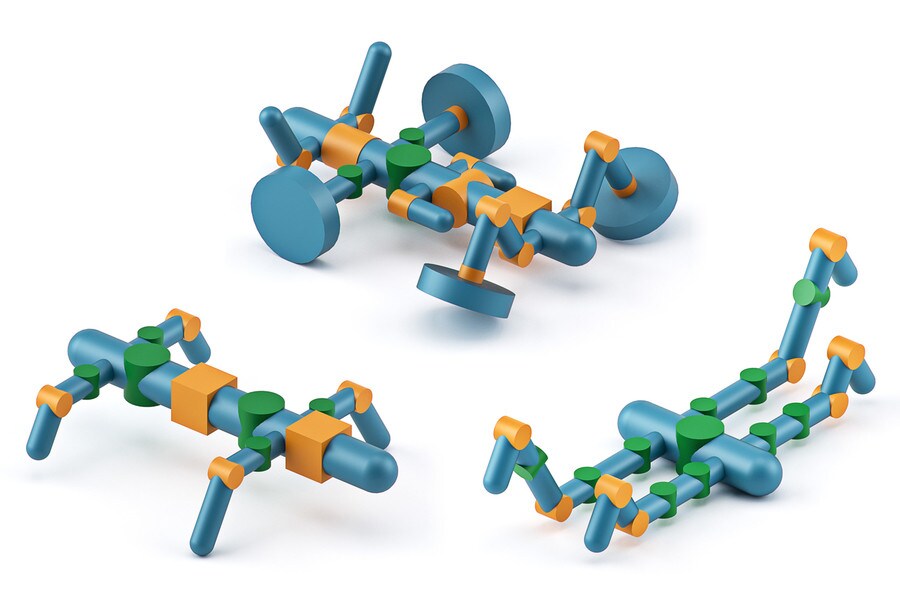
MITの研究者らは、さまざまな地形を移動するロボットの形状を最適化する新しいシステムを開発した。
RoboGrammarと呼ばれるこのシステムは、問題の定義、考えられる解決策の作成、最適な解決策の選択という3つの段階を順に実行する。
研究者らは、他の動物、とりわけ昆虫、クモ、ロブスターなどの節足動物の動き方から着想を得た。
では、階段を上るロボットが必要だとしよう。そのロボットはどんな形がよいだろうか。人間のように2本脚か、それともアリのように6本脚か。
特定の地形を移動するロボットの能力を左右するのは、適切な形状の選択だ。考えられる形をすべて作って試すのは不可能だ。しかし今では、MITが開発したシステムで形状をシミュレーションし、どの設計が最適かを判断できる。
まず、RoboGrammarと呼ばれるシステムに、作業場にあるロボット部品を伝える。車輪や関節などだ。また、ロボットが移動する必要のある地形も指定する。あとはRoboGrammarが、ロボットに最適化された構造と制御プログラムを生成してくれる。
この進歩は、コンピューター支援による創造性をこの分野にもたらす可能性がある。「ロボットの設計は今も非常に手作業の多いプロセスです」と、論文の筆頭著者で、MITコンピューター科学・人工知能研究所(CSAIL)の博士課程学生であるアラン・チャオは言う。彼はRoboGrammarを、「より効果的である可能性のある、新しく、より創意に富んだロボット設計を生み出す方法」と表現する。
チャオはこの論文の筆頭著者で、今月のSIGGRAPH Asiaカンファレンスで発表する予定だ。共著者には、博士課程学生のJie Xu、博士研究員のMina Konaković-LukovićとJosephine Hughes、博士課程学生のAndrew Spielberg、そして教授のDaniela RusとWojciech Matusikが名を連ねる。いずれもMIT所属だ。
基本ルール
ロボットはほぼ無限の種類の作業向けに作られているが、「全体的な形や設計はどれも非常によく似たものになりがちです」とチャオは言う。例えば、「さまざまな地形を越える必要があるロボットを作ると考えると、すぐに四足歩行のロボットを思い浮かべます」と、犬のような4本脚の動物を指して彼は付け加える。「それが本当に最適な設計なのか、疑問に思いました。」
チャオのチームは、より斬新な設計によって機能性を高められるのではないかと考えた。そこで、従来の慣例に過度に左右されないシステムをコンピューターモデルとして構築した。創意工夫を目指す一方で、チャオはいくつかの基本ルールを定める必要があった。
考えられるロボットの形の世界は「主に意味をなさない設計で構成されています」と、チャオは論文に記している。「部品を好き勝手につなげるだけでは、寄せ集めになってしまいます」と彼は言う。それを避けるため、チームは「グラフ文法」を開発した。これは、ロボットの部品の配置に関する制約の集合だ。例えば、隣り合う脚の部品は、別の脚部品ではなく関節でつなぐべきだ。こうしたルールによって、コンピューターが生成する各設計は、少なくとも基本的なレベルで機能する。
チャオによると、グラフ文法のルールは他のロボットではなく、動物、とりわけ節足動物から着想を得た。昆虫、クモ、ロブスターなどが節足動物に含まれる。節足動物は集団として進化の成功を収めており、知られている動物種の80%以上を占める。「節足動物は、中央の胴体と、数が変わる体節を持つのが特徴です。体節には脚が付く場合があります」とチャオは言う。「そして、これだけで節足動物だけでなく、より身近な形も表せると気づきました」。四足動物もその一例だ。チャオが節足動物に着想を得たルールを採用したのは、この柔軟性も理由の一つだが、機械ならではの工夫も加えた。例えば、コンピューターが脚の代わりに車輪を考案できるようにした。
ロボットの一大隊列
チャオのグラフ文法を用いるRoboGrammarは、問題の定義、ロボットの解決策の作成、最適なものの選択という3つの段階を順に実行する。問題の定義は主に人間のユーザーが担い、モーター、脚、接続部品など、利用可能なロボット部品のセットを入力する。「最終的なロボットを現実の世界で実際に製作できるようにするうえで、これは重要です」とチャオは言う。ユーザーは、踏破する地形の種類も指定する。階段、平地、滑りやすい路面などの要素を組み合わせることもできる。
こうした入力をもとに、RoboGrammarはグラフ文法のルールを使い、何十万ものロボット構造の候補を設計する。レースカーのように見えるものもあれば、クモや腕立て伏せをする人のように見えるものもある。「設計の多様さを見るのは、とても刺激的でした」とチャオは言う。「文法の表現力をはっきり示しています。」しかし、文法は大量の案を生み出せるものの、その設計が常に最適な品質とは限らない。
最良のロボット設計を選ぶには、それぞれのロボットの動きを制御し、機能を評価する必要がある。「これまでの段階では、ロボットはただの構造体です」とチャオは言う。コントローラーとは、その構造体を動かす一連の指示であり、ロボットのさまざまなモーターの動作順序を制御する。チームは、素早い前進を優先するモデル予測制御というアルゴリズムを使い、ロボットごとにコントローラーを開発した。
「ロボットの形状とコントローラーは深く結びついています」とチャオは言う。「だから、ロボットごとに個別にコントローラーを最適化する必要があります。」シミュレーション上の各ロボットが自由に動けるようになると、研究者らは「グラフヒューリスティック探索」によって高性能なロボットを探す。このニューラルネットワークのアルゴリズムは、ロボットの集合を繰り返し抽出して評価し、特定の作業でどの設計がより優れた性能を発揮する傾向にあるかを学習する。「ヒューリスティック関数は時間とともに改善します」とチャオは言う。「そして探索は最適なロボットに収束します。」
こうした作業はすべて、人間の設計者がねじを手に取る前に行われる。
「この研究は、ロボットの形態と制御を自動設計する25年にわたる取り組みの集大成です」と、プロジェクトには参加していないコロンビア大学の機械工学者・コンピューター科学者、ホッド・リプソンは言う。「形状文法を使うという発想は以前からありましたが、この研究ほど見事に実現された例はありません。機械がロボットを自動で設計、製作し、プログラムできるようになれば、可能性は無限に広がります。」
チャオは、このシステムが人間の創造性を刺激することを意図している。彼はRoboGrammarを、「ロボット設計者が参照できるロボット構造の選択肢を広げるツール」と表現する。その実現可能性を示すため、チームはRoboGrammarが選んだ最適なロボットの一部を現実の世界で製作し、試験する計画だ。チャオは、地形の踏破以外のロボットの目標にも、このシステムを応用できると付け加える。また、RoboGrammarは仮想世界を構築する助けにもなるという。「例えばビデオゲームで、アーティストが一体ずつ作らなくても、さまざまな種類のロボットをたくさん生成したいとします」とチャオは言う。「RoboGrammarなら、ほぼすぐにそれができます。」
このプロジェクトで意外だったことは何だろうか。「結局、設計の大半は四足歩行になりました」とチャオは言う。人間のロボット設計者がずっと四足歩行に傾いてきたのは、正しかったのかもしれない。「やはり、そこには何か理由があるのかもしれません。」




