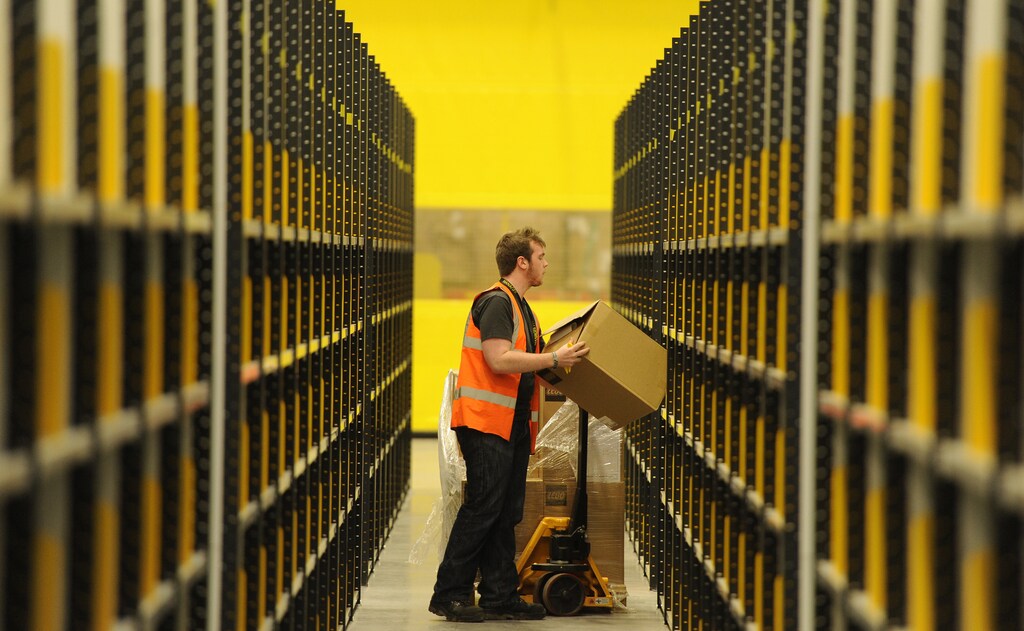
2017年には、米国労働統計局によると、筋肉、神経、靭帯、腱に影響する負傷(手根管症候群など)が原因で病気休暇を取得した労働者が、ほぼ35万件に上りました。事故件数が最も多かったのは、工場や倉庫で働く人々でした。
筋骨格系障害は、人が無理な姿勢をとったり、反復作業を行ったりすることで職場で発生します。こうした行動は、時間の経過とともに身体に負担をかけます。そのため、危険な行動を特定して最小限に抑え、作業員が職場で健康を保てるようにすることが重要です。
新しいアルゴリズムは、高い棚から箱を持ち上げ、テーブルまで運び、下に置くといった一連の作業を個々の動作に分割し、各動作に関連するリスクスコアを算出します。
倉庫作業員向けの自動評価
「現在、作業員は日々の作業をテーブルに記入して、自分の作業がどの程度危険かを見積もる自己評価を行うことができます」と、ワシントン大学の産業・システム工学科および機械工学科の准教授であり、上級著者でもあるAshis Banerjee氏は述べています。
「しかし、それには時間がかかり、人々が自分にとってどのように直接役立つのかを理解するのは困難です。今回、このプロセス全体を完全に自動化しました。今後は、作業員が自分自身を監視し、すぐにフィードバックを得られるよう、スマートフォンアプリに組み込む予定です。」
現在、こうした自己評価では、実施中の作業を一瞬捉えたものが使用されています。各関節の位置にスコアが付けられ、そのスコアの合計によって、その姿勢がどの程度危険かが決まります。しかし、作業員は通常、特定の作業において一連の動きを行うため、研究者らは、作業全体の総合スコアを算出できるアルゴリズムを目指しました。
映像を用いる方が精度は高まりますが、スコアを合算する新たな方法が必要になります。アルゴリズムの学習と検証のため、研究チームは、倉庫や工場でよく見られる17の作業を行う人々を収めた、3分間の映像20本からなるデータセットを作成しました。
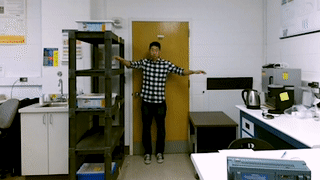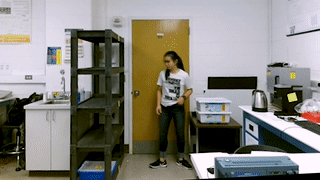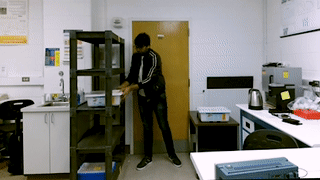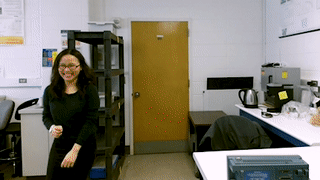
「作業員に行ってもらった作業の一つは、ラックから箱を取り出してテーブルに置くことでした」と、機械工学の博士課程の学生で筆頭著者のBehnoosh Parsa氏は述べています。「さまざまな状況を記録したかったため、腕を伸ばしたり、体をひねったり、かがんで物を取ったりする必要があるケースもありました。」
研究者らは、Microsoft Kinectカメラを使用してデータセットを収集しました。このカメラは3D映像を記録し、各作業中に参加者の関節に何が起きているかを把握できるようにしました。
Kinectのデータを用いて、アルゴリズムはまず映像の各フレームのリスクスコアを算出する方法を学習しました。その後、作業の開始と終了を特定できるように進化し、一連の作業全体のリスクスコアを算出できるようになりました。
アルゴリズムは、データセット内の3つの動作を危険な行動として分類しました。それは、高い棚から箱を取る動作、そして箱または棒を高い棚に置く動作のいずれかです。
ロボットによる支援
現在、研究チームは、工場の作業員や管理者が日々の作業のリスクをリアルタイムで監視するために使用できるアプリを開発しています。このアプリは、中程度に危険な動作については警告を、高リスクの動作については警報を発します。
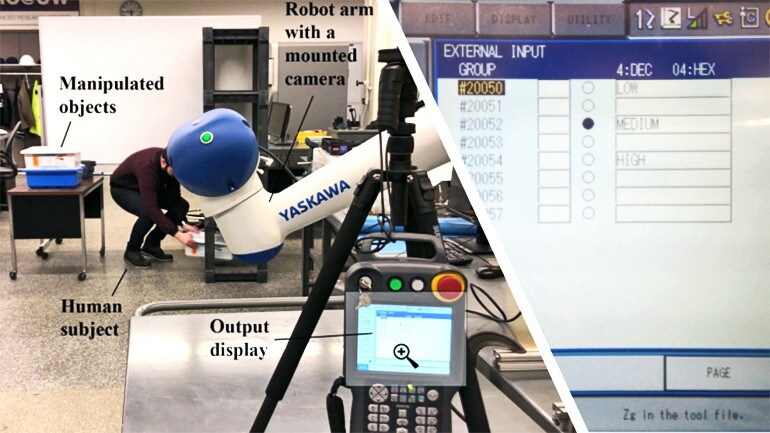
研究者らは最終的に、倉庫や工場にあるロボットがこのアルゴリズムを使用して作業員の健康維持を支援できるようになることを望んでいます。仮想の倉庫でアルゴリズムがどの程度機能するかを確認するため、研究者らはロボットに2人の参加者が同じ作業を行う様子を監視させました。各作業の終了から3秒以内に、ロボットはディスプレイにスコアを表示しました。
「工場や倉庫では、数十年にわたり自動化が活用されてきました。ロボットが使用される環境で人々が働き始めた今、作業を分担し、危険な作業をロボットに任せる独自の機会が得られています」とBanerjee氏は述べています。
「ロボットと人間は、能動的な協働関係を築くことができます。例えば、ロボットが『あなたが高い棚から重い物を何度も取っているのを見ました。それが多いようなので、手伝いましょう』と伝えることができるのです。」
この研究は、IEEE Robotics and Automation Lettersに掲載されています。本プロジェクトの資金と支援は、ワシントン州およびAmazon Roboticsから提供されました。




