あなたのロボットヒーロー
イタリア工科大学(IIT)のWALK-MANロボットは、災害時に人々を支援する実現に一歩近づいた。
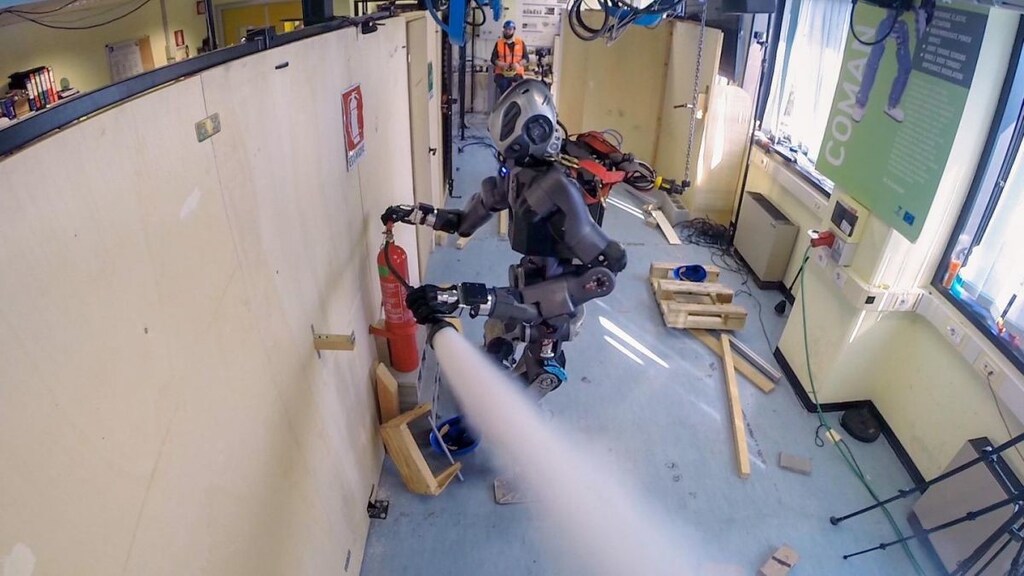
2月22日、IITはヒューマノイドロボットの改良版を紹介する動画を公開した。動画の中でWALK-MANは、地震後の工場を模した検証シナリオを進む。部屋には、想定上のガス漏れと火災がある。
動画の中で、WALK-MANは4つの具体的な作業を行う。まずドアを開けて部屋に入る。次にガス漏れの原因となっているバルブを見つけて閉める。その後、消火器を操作する前に、木片数個に見立てたがれきを動かす。
WALK-MANの改良
IITが2015年に発表した初代WALK-MANと比べ、このバージョンは上半身が軽量化され、よりコンパクトになった。身長は1.85メートル(6フィート)、体重は102キロ(225ポンド)で、両腕それぞれで最大10キログラム(22ポンド)を持ち運べる。
IITのプレスリリースによると、この設計により、ロボットはバランスを保ちやすくなり、狭い通路も移動しやすくなる。また、WALK-MANのエネルギー効率も向上し、新設計のロボットは1 kWhのバッテリーで2時間稼働できる。
ドアを開ける別のロボット、ボストン・ダイナミクスのSpotMiniとは異なり、WALK-MANは完全自律型ではない。むしろ、一種のアバターとして機能する。センサーを備えたスーツを着た人間が、その動作の約80%を制御すると、WALK-MANプロジェクトの責任者ニコス・ツァガラキス氏はIEEE Spectrumに語った。
ツァガラキス氏によると、IITのチームはWALK-MANの自律性を高め、より素早く動作を実行できるようにしたいと考えている。災害時には一刻を争うため、改良が実現すれば、このロボットが実際の災害で使われた場合に大きな影響をもたらす可能性がある。
しかし、現状のWALK-MANでも、災害対応チームにとって有用な戦力となり得る。人間が危険に身をさらさずに、知性を生かして災害対応にあたれるようになるからだ。




