「マイクロブリッスルボット」の群れは、いつの日か協力して環境の変化を察知したり、物質を運搬したり、あるいは人体内のけがを修復したりできるかもしれません。
この新しいタイプの小型3Dプリント製ロボットは、圧電アクチュエーター、超音波源、さらには小型スピーカーからの振動を利用して移動します。
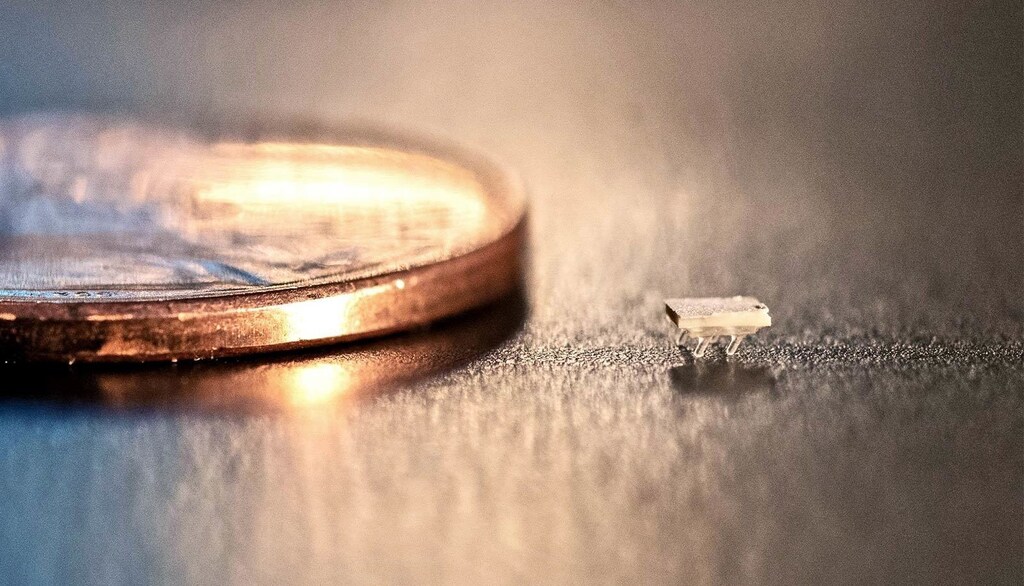
試作ロボットは、構成によって異なる振動周波数に反応するため、研究者は振動を調整することで個々のロボットを制御できます。長さは約2ミリメートルで、世界最小のアリとほぼ同じ大きさです。小型であるという物理的制約があるにもかかわらず、1秒間に自身の長さの4倍の距離を移動することができます。
米国の1セント硬貨と並べたマイクロブリッスルボット。(写真提供:Allison Carter/Georgia Tech)
「この技術の堅牢性を高める取り組みを進めており、多くの応用の可能性を考えています」と、ジョージア工科大学電気・コンピュータ工学部の助教授であるAzadeh Ansari氏は述べています。
マイクロブリッスルボットはどのように動作するのか?
マイクロブリッスルボットは、研究者が二光子重合リソグラフィ(TPP)を用いて3Dプリントした高分子本体に、圧電アクチュエーターを接着して構成されています。アクチュエーターは振動を発生させますが、ロボットに搭載できるほど小型のバッテリーが存在しないため、外部から給電されます。振動は、ロボットが移動する表面の下にある圧電シェーカー、超音波/ソナー源、あるいは小型の音響スピーカーからも発生させることができます。
振動によってバネ状の脚が上下に動き、マイクロボットを前進させます。各ロボットは、脚の大きさ、直径、設計、全体的な形状に応じて、異なる振動周波数に反応するように設計できます。振動の振幅によって、マイクロボットの移動速度が制御されます。
「マイクロブリッスルボットが上下に動く際、ブリッスル(剛毛)のように見える脚の設計を最適化することで、垂直方向の動きが方向性のある動きに変換されます」とAnsari氏は説明します。「マイクロロボットの脚は特定の角度で設計されており、振動に共振して一方向に曲がり、移動できるようになっています。」
マイクロブリッスルボットは、モノマー樹脂材料を重合させる手法であるTPPプロセスを用いて3Dプリンターで製造されます。紫外線が照射された樹脂ブロックの部分が化学的に現像された後、残りの部分を洗い流すことで、目的のロボット構造が残ります。
「これは従来のリソグラフィではなく、書き込みによるものです」とAnsari氏は説明します。「樹脂材料にレーザーで書き込んだ構造が残るのです。現在のプロセスには非常に時間がかかるため、一度に数百から数千のマイクロボットを製造できるよう、規模を拡大する方法を検討しています。」
ロボットの中には脚が4本のものもあれば、6本のものもあります。筆頭著者のDeaGyu Kim氏は、理想的な構成を見極めるために、数百個の小型構造物を製作しました。
カサカサと動き、踊る
圧電アクチュエーターは、チタン酸ジルコン酸鉛(PZT)という材料を用いており、電圧が印加されると振動します。逆に、研究者が振動させると電圧を発生させることもできます。この機能により、外部からの振動によってマイクロブリッスルボットが作動した際に、搭載されたセンサーに電力を供給できる可能性があります。
Ansari氏と彼女のチームは、わずかに異なる2つのマイクロブリッスルボットを連結することで、ロボットに操縦機能を追加する取り組みを進めています。連結された各マイクロボットは異なる振動周波数に反応するため、周波数と振幅を変化させることで、組み合わせ全体を操縦できる可能性があります。「完全に操縦可能なマイクロロボットができれば、非常に興味深いことを想像できます」と彼女は述べています。
Ansari氏によると、磁場を利用して運動させるマイクロロボットの研究も他の研究者によって行われてきました。これは群れ全体を一度に動かす場合には有用ですが、研究者は磁力を使って群れの中の個々のロボットを容易に制御することはできません。Ansari氏と彼女のチームが開発したマイクロブリッスルボットは、振動によって動作する最小のロボットであると考えられています。
マイクロブリッスルボットは、長さ約2ミリメートル、幅1.8ミリメートル、厚さ0.8ミリメートルで、重さは約5ミリグラムです。3Dプリンターではさらに小型のロボットを製造できますが、質量が小さくなると、微小な装置と表面との間の付着力が非常に大きくなる可能性があります。そのため、マイクロボットを拾い上げるために使用したピンセットから外れなくなることもあります。
Ansari氏と彼女のチームは、複数のマイクロボットが動き回れる「遊び場」を構築し、研究者はマイクロボットができることについてさらに学んでいます。また、跳躍や遊泳が可能なマイクロボットの開発にも関心を持っています。
「例えばアリの集団行動を観察し、そこから学んだことを私たちの小さなロボットに応用することができます」と彼女は付け加えます。「マイクロブリッスルボットは実験室環境ではうまく歩行できますが、屋外の世界で活動できるようになるまでには、まだ多くのことに取り組む必要があります。」
Journal of Micromechanics and Microengineeringに、マイクロブリッスルボットについて説明した論文が掲載決定されました。
研究者らは、マイクロボットの製造を、米国国立科学財団が支援する全米ナノテクノロジー協調インフラ(National Nanotechnology Coordinated Infrastructure)の構成機関であるジョージア工科大学電子・ナノテクノロジー研究所で行いました。本研究は、ジョージア工科大学電子・ナノテクノロジー研究所からのシード助成金によって支援されました。




