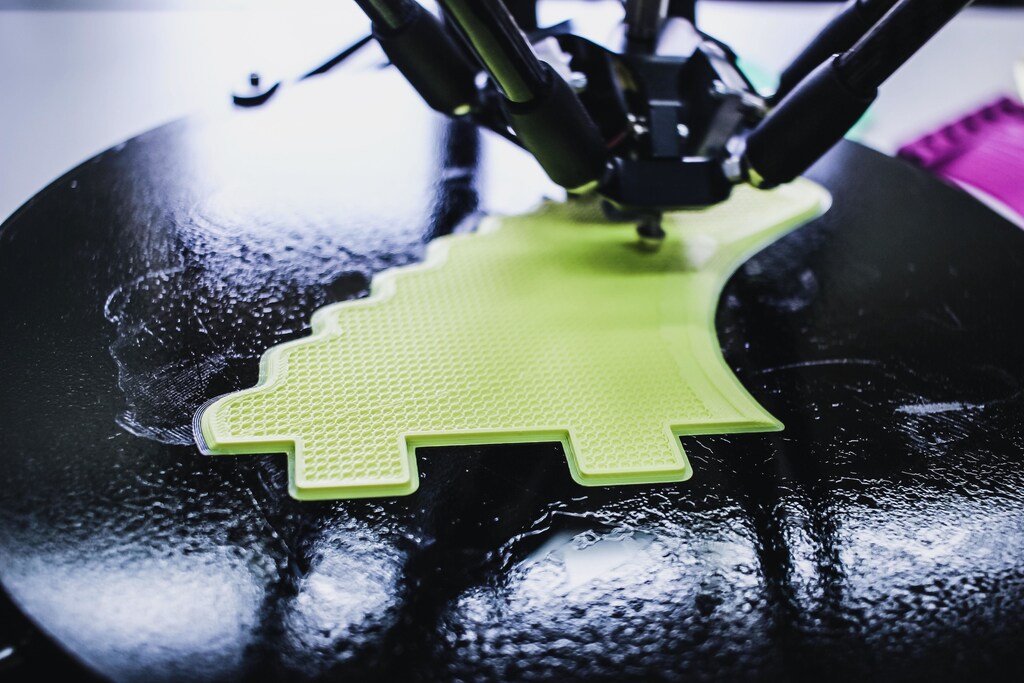
科学者やエンジニアは、新素材を安定して効果的に3Dプリントするための最適なパラメーターを見つける際、試行錯誤を手作業で繰り返すことがよくあります。
しかし研究者らは今回、機械学習モデルを訓練して3Dプリント工程を監視・調整し、リアルタイムで誤差を修正することで、このプロセスを効率化しました。
このシステムにより、エンジニアは新素材をプリントに容易に取り入れられるようになり、素材や環境の条件が予想外に変化した場合には、技術者がプリント工程を調整できるようになる可能性があります。
科学者やエンジニアは、3Dプリントに使える独自の特性を持つ新素材を絶えず開発していますが、そうした素材をどのように プリントするかを見極めるのは、複雑で費用のかかる難題です。
多くの場合、熟練オペレーターが試行錯誤を手作業で繰り返し、何千回もプリントすることもありながら、新素材を安定して効果的にプリントするための理想的なパラメーターを決定しなければなりません。パラメーターには、プリント速度やプリンターが吐出する素材の量などが含まれます。
MITの研究者らは今回、人工知能を使ってこの手順を効率化しました。コンピュータービジョンを用いて製造工程を監視し、素材の扱い方に生じる誤差をリアルタイムで修正する機械学習システムを開発しました。
研究者らはシミュレーションを使って、誤差を最小限に抑えるようプリントパラメーターを調整する方法をニューラルネットワークに学習させ、その制御器を実際の3Dプリンターに適用しました。このシステムは、比較対象となった他のすべての3Dプリント制御器よりも高い精度で物体をプリントしました。
この研究により、ニューラルネットワークの訓練のために実物を何千、何百万個もプリントする、法外な費用のかかる工程を避けられます。また、エンジニアが新素材をプリントに容易に取り入れられるようになり、特殊な電気的・化学的特性を持つ物体の開発に役立つ可能性があります。素材や環境の条件が予想外に変化した場合に、技術者がプリント工程をその場で調整する助けにもなり得ます。
「このプロジェクトは、機械学習を使って複雑な制御方策を学習する製造システムを構築した、まさに初めての実証です」と、筆頭上級著者であり、MIT電気工学・コンピューターサイエンス学科教授を務めるウォイチェフ・マトゥシク氏は述べています。同氏は、コンピューターサイエンス・人工知能研究所(CSAIL)内の計算設計・製造グループ(CDFG)を率いています。「より知能の高い製造機械があれば、職場の環境変化にリアルタイムで適応し、システムの歩留まりや精度を向上させることができます。機械からより多くの成果を引き出せるのです。」
共同筆頭著者はこの研究のマイク・フォーシー氏(CDFGの機械エンジニア兼プロジェクトマネージャー)と、ミハル・ピオヴァルチ氏(オーストリア科学技術研究所の博士研究員)です。MITの共著者には、電気工学・コンピューターサイエンスの大学院生ジエ・シュー氏と、CDFGの元テクニカルアソシエイトであるティモシー・アープス氏が名を連ねています。
パラメーターの選定
デジタル製造工程の理想的なパラメーターを決める作業は、試行錯誤を何度も繰り返す必要があるため、工程の中でも特に費用がかかる部分になり得ます。また、技術者がうまく機能する組み合わせを見つけても、そのパラメーターが最適なのは特定の状況に限られます。別の環境や異なるハードウェアで素材がどう振る舞うか、あるいは新しいロットで異なる特性が現れた場合にどうなるかについて、得られるデータはほとんどありません。
機械学習システムの利用にも、多くの課題があります。まず研究者らは、プリンターで起きていることをリアルタイムで計測する必要がありました。
そのために、3Dプリンターのノズルに向けて2台のカメラを設置したマシンビジョンシステムを開発しました。システムは素材が吐出される際に光を当て、通過する光の量に基づいて素材の厚さを算出します。
「ビジョンシステムは、工程をリアルタイムで見守る一組の目だと考えることができます」とフォーシー氏は述べています。
次に制御器は、ビジョンシステムから受け取った画像を処理し、検出した誤差に基づいて送り速度とプリンターの進行方向を調整します。
しかし、この製造工程を理解するニューラルネットワークベースの制御器を訓練するには大量のデータが必要で、何百万回ものプリントが求められます。そこで研究者らは、代わりにシミュレーターを構築しました。
シミュレーションの成功
制御器の訓練には、報酬を得ながら試行錯誤を通じてモデルが学習する、強化学習と呼ばれる手法を用いました。モデルには、シミュレーション環境で特定の物体を作るプリントパラメーターを選ぶ課題を与えました。期待される出力を示したうえで、選んだパラメーターによってプリント結果と期待される結果との誤差が最小になれば、モデルに報酬を与えました。
この場合の「誤差」とは、モデルが素材を出しすぎて、本来空けておくべき領域に配置してしまうこと、あるいは素材が足りず、本来埋めるべき箇所が空いたままになることを指します。シミュレーションでプリントを重ねるにつれ、モデルは報酬を最大化するよう制御方策を更新し、精度を高めていきました。
しかし、現実世界はシミュレーションよりも複雑です。実際には、プリント工程にわずかな変動やノイズが生じることで、条件は通常変化します。そこで研究者らは、3Dプリンターから生じるノイズを近似する数値モデルを作成しました。このモデルを使ってシミュレーションにノイズを加え、より現実に即した結果を得ました。
「このノイズモデルを導入することで、シミュレーションだけで訓練した制御方策を、実機を使った実験で訓練することなくハードウェアに適用できると分かりました」とフォーシー氏は述べています。「その後、実際の装置で微調整する必要もありませんでした。」
制御器を試験したところ、評価対象となった他のどの制御方式よりも高い精度で物体をプリントしました。特に、物体の内部をプリントするインフィル印刷で優れた性能を示しました。他の制御器では素材を過剰に吐出してプリントした物体が膨らむことがありましたが、研究者らの制御器はプリント経路を調整し、物体を平らに保ちました。
この制御方策は、吐出後に素材がどのように広がるかまで学習し、それに応じてパラメーターを調整できます。
「異なる種類の素材にその場で対応できる制御方策も設計できました。現場の製造工程で素材を変更したい場合、製造工程を再検証する必要はありません。新しい素材を読み込めば、制御器が自動的に調整します」とフォーシー氏は述べています。
研究者らは、3Dプリントにおけるこの手法の有効性を示したことを受け、他の製造工程向けの制御器の開発を目指しています。また、素材が複数の層に重なる場合や、複数の素材を同時にプリントする場合に、この手法をどう応用できるかも検討したいと考えています。さらに、この手法では各素材の粘度(「シロップのような粘り気」)が一定だと仮定していましたが、今後の改良ではAIを使って粘度をリアルタイムで認識し、調整できる可能性があります。




