自動運転車の可能性を最大限に生かすには、技術者や規制当局との連携が必要となる。
新しく、包摂的で効率的なソリューションには、明確な目的意識と、技術の進展に合わせて適応する柔軟なプロセスが必要だ。
自動運転車(AV)は、より安全で、環境負荷が低く、効率的で、包摂性の高い交通エコシステムを実現する可能性を秘めており、モビリティの未来に大きな期待をもたらしている。
一方、政策立案者は、AVの試験や実証実験を可能にすることと、実証されていない技術がもたらす不必要なリスクから市民を守ることとの間で、難しいバランスを取ろうとしている。
世界経済フォーラムは最近、世界各地の規制当局に話を聞き、安全で効果的なAV政策の策定において生じる緊張関係にどう対処しているのかを探った。技術の可能性を最大限に生かし、安全なモビリティを実現するために、規制当局が共有した重要な教訓を3つ紹介する。
教訓1:「なぜ」を起点にする
規制当局への聞き取りを通じて、明確になったメッセージがある。AVに対する一貫した取り組みには、明確な使命の表明が欠かせない。このビジョンがなければ、規制当局の意欲にそぐわず、その実現を支えないエコシステムが形成されるおそれがある。さらに、ばらばらで断片的な政策が生まれ、企業にとって対応が難しくなり、モビリティの課題に対する実行可能な解決策の創出にも至らない可能性がある。
モビリティの未来に向けた明確なビジョンがあれば、その実現にAVがどのような役割を果たせるかを見極めやすくなり、AVの試験、開発、商用化に向けた実現可能な政策ロードマップの策定も可能になる。
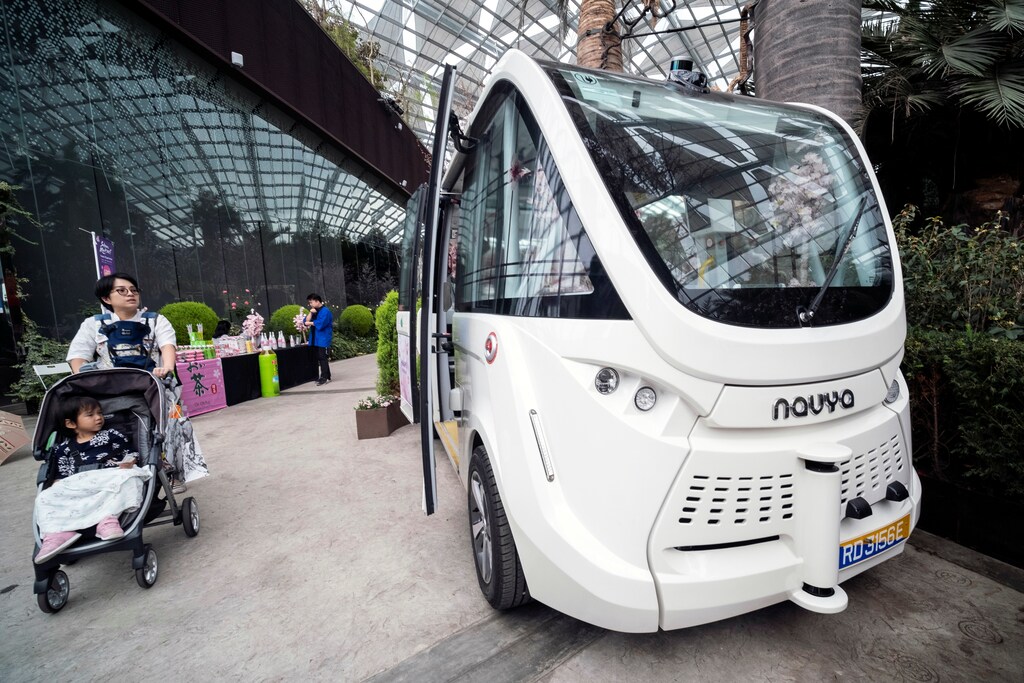
その一例がシンガポールだ。同国政府は早い段階で、自動運転車が、渋滞の緩和や共有型で稼働率の高い自動運転シャトルの活用による排出量削減など、現在の交通システムが抱えるさまざまな問題の解決に重要な役割を果たし得ると認識した。このビジョンを踏まえ、シンガポールの規制当局は一連の政策を策定し、AV企業がこの目標を実現するソリューションを開発できるよう実証実験を支援した。その結果、多くのAV企業がこのビジョンに沿ったシャトルなどの共有型モビリティソリューションの試験・開発に着手し、自治体による実証実験の支援がそれを後押しした。
「なぜ」を見いだすには、規制当局と技術者が、自国や都市で人や物の移動の未来をどのように形づくろうとしているのか、そのビジョンの実現にはどのような障壁があるのか、そしてAVがその目標の実現にどのような役割を果たせるのかを、総合的に検討する必要がある。
教訓2:柔軟に構築し、学ぶ姿勢を持つ
現在のAV政策の多くは暫定措置として設計されている。これは必要に迫られてのことだ。技術が進化し続けるため、規制当局が機動的で開かれた、あるいは自主的な政策手段を採用すれば、実証実験や開発活動をより円滑に進められる。
政策立案者は、最初から完璧なAV政策の枠組みを作れると期待すべきではない。AVの開発は10年以上続いているが、安全対策を支える要素には、まだ初期段階にあるものが多い。さらに、業界との継続的な対話も成功の鍵となる。
柔軟なアプローチには多くの利点がある。車両の分類や代替措置などの要素を細かく規定しないことでAV企業のイノベーションを促し、技術開発者が市場のニーズに合ったソリューションを開発できる。また、一般市民と対話し、技術を使った経験を今後の意思決定に反映させることで、AV技術が市民にもたらす便益を最大化できる。
ただし、このアプローチは容易ではない。業界との対話を続け、導入した政策手段の有効性を監視し続ける必要がある。
教訓3:安全の定義は環境によって異なる
規制当局は、同じ環境を走行する2台の自動運転車には、同じ安全基準を適用すべきだと考えている。一方、AV開発者は、多様なソリューション、センサー、その他のハードウェアを扱うため、リスクや安全工学を異なる視点から捉える。
双方のニーズを満たすうえで、シナリオベースの安全性評価、つまり仮想的な運転試験が重要となる。このアプローチでは、AVが公道を走行できるようになる前に、シミュレーションで実証すべき一連の挙動を規制当局が定める。こうした挙動要件は車両が走行する環境に基づき、具体的な運転操作、他の道路利用者との相互作用、道路インフラの走行、事故につながりやすい状況などで表すことができる。重要なのは、車両の種類にかかわらず、同じ挙動を実証することが求められる点だ。
最近公表された自動運転車の安全性評価に関するシナリオベースの枠組み で示されたこのアプローチでは、評価対象となるシナリオ、ひいては安全な性能の定義が走行環境によって定まるため、異なるAVを同じ条件で比較できる。この枠組みでは、論理的な手法とデータ駆動型の手法によるシナリオ導出を出発点として提示し、業界をリードするAV企業や世界各地の規制当局が提供する基本的な行動能力とシナリオの初期セットで補完している。
このアプローチは、多くの現行AV政策の枠組みとは一線を画し、導入前の基本的な安全性評価から、段階的に複雑さを増す評価まで、一連の重要な節目を規制当局が設定できるようにする。これにより規制当局の管理を強化し、安全でないAVが公道を走行するのを防ぐことができる。
今後に向けて
これらの教訓は、フォーラムがこの1年間に主導したセーフ・ドライブ・イニシアチブを通じて浮かび上がった知見のほんの一部だ。この取り組みは、自動運転車のガバナンスの改善を目指して設立されたマルチステークホルダー・プロジェクトである。
このプロジェクトでは、業界と規制当局が一堂に会し、AV政策に関する具体的な課題を特定するとともに、ツールキット、技術的知見、専門的な提言を通じて解決策を共同で作り上げてきた。
専門家が得た教訓の全容は、ホワイトペーパーにまとめられている。これは、既存のアプローチが生み出す隔たりや緊張関係を探るため、規制当局や業界関係者に一連の専門家インタビューを行った成果である。モビリティの未来は、革新的な技術に適切なガバナンスを設けるためのマルチステークホルダーの連携にかかっている。技術が進化するなか、政策立案者は、自動運転の革新に遅れを取らないよう知識と理解を深め、より安全で、環境負荷が低く、包摂性の高いモビリティの未来を実現できるよう、先を見越して取り組む必要がある。




