過去20年間で、義肢技術は飛躍的に進歩してきた。今日では、最先端の義足には、内蔵のジャイロスコープ、加速度計、油圧装置と連動するマイクロプロセッサが組み込まれており、装着者が正常な歩行パターンで歩けるようになっている。こうした最高級の義足は、50,000ドルを超えることがある。
エイモス・ウィンターは、高級義足にほぼ匹敵する性能を、はるかに低いコストで実現する、受動的でローテクな義足の膝の開発を目指している。
「私たちはこの破壊的な機会を追求しているのです」と、MITの機械工学助教授であるウィンターは語る。「もし数百ドルで、50,000ドルの膝関節と同程度の性能を発揮する膝を作ることができれば、それはゲームチェンジャーになります。」
現在、ウィンターと共同研究者たちはその目標に向けて大きな一歩を踏み出している。IEEEの学術誌 Transactions on Neural Systems and Rehabilitation Engineering, に掲載された論文で、研究チームは、脚の各部分の質量を考慮したうえで、健常者の運動学的特性、すなわち正常な歩行を生み出すために、義足の膝が発生すべき理想的なトルクを算出したと報告している。
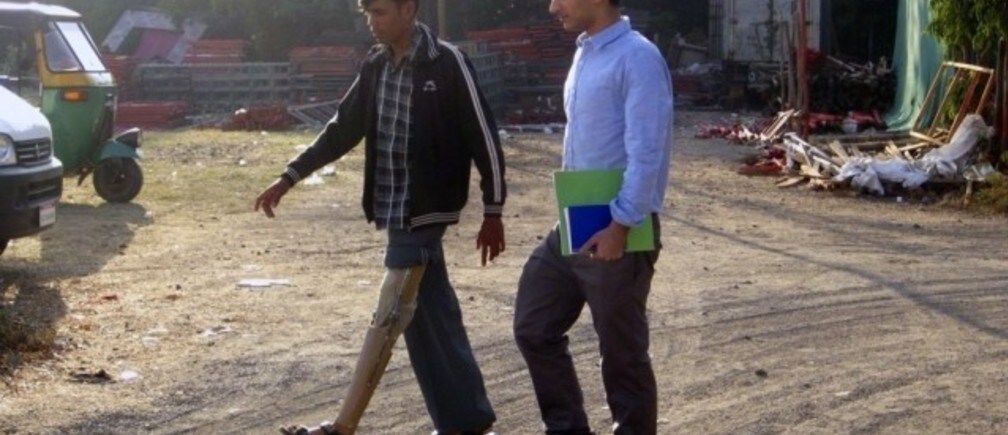
研究チームは、この論文の結果に基づき、バネやダンパーなどの単純な機械要素のみを用いて、健常者の膝に近いトルク特性を生み出す義足の膝のプロトタイプを製作した。チームはこのプロトタイプをインドで試験しており、インドには現在、約23万人の大腿切断者が暮らしている。
「インドのような地域では、この障害に対する偏見が今もなお根強く残っています」とウィンターは語る。「仕事に就いたり結婚したりする可能性が低くなることもあります。可能であれば、人々は周囲に気づかれずにいたいと思っているのです。」
論文の共著者には、大学院生のムルティ・アーレカッティと、ハーバード大学博士課程の学生であるヤシュラジ・ナラングが含まれる。
トルクの調整
開発途上国の切断者の大半は、可動部のない単純で安価な設計の受動義足を装着している。「そうした義足で歩く人を見ると、非常に特徴的な跛行が見て取れます」とウィンターは語る。その一因は、受動義足では歩行中に加わるトルクの大きさを調整できないことにある。例えば、正常な歩行では、足が地面を蹴り出す直前に膝がわずかに屈曲し、このトルクの変化によって身体の重心が安定に保たれる。対照的に、硬くて曲がらない義足の膝では、一歩ごとに身体が上下に揺れてしまう。
ウィンターは、正常な歩行を模倣する受動義足の膝を作るためには、正常な歩行中に変化する力、すなわちトルク特性も模倣する必要があると考えた。彼と研究チームは科学文献を調べ、一人の人物の歩行を表すデータセットを見つけた。そのデータには、関節の角度、脚の各部分の重量、そして一歩、すなわち歩行周期の間に地面と足の間で働く力である地面反力が含まれていた。
研究者たちはこれらの測定値を用いて、正常な歩行中に膝が発生するトルクの量であるトルク特性を算出した。義足は一般に人間の脚と足の3分の1から2分の1の重さであるため、研究者たちは、より軽い脚の部分に適用できるようトルク特性を調整した。
「健常者のレベルのトルクをはるかに軽い四肢にそのまま適用すると、運動学的な動きが大きく狂ってしまいます」とウィンターは語る。「ロボット義肢は、そのトルクを抑えるように設計されています。私たちの課題は、受動義足の膝で健常者の動きを得るために、トルク特性をどう調整するかでした。」
次に研究者たちは、単純な機械要素を用いて、調整されたトルク特性を再現する義足の膝を作ることができるかを検討した。現在、研究チームは、バネ1本と、ブレーキパッドの役割を果たす2つのダンパーを備えた単純なプロトタイプを開発した。バネにより、足が地面を蹴り出す直前に膝が曲がる。同時に、1つ目のダンパーが作動して脚が後方へ振り戻されるのを防ぐ。2つ目のダンパーは、脚が前方へ振り出される際に作動し、踵が接地する直前に減速させる。
ノースウェスタン大学で物理医学・リハビリテーション学の助教授を務めるマシュー・メジャーは、処方を行う臨床医と義肢設計者にとっての課題は、利用者一人ひとりの運動学的特性に合わせて義足をカスタマイズすることだと語る。メジャーによれば、ウィンターの研究は、「世界で下肢切断を抱えて生きる人々の大きな割合が利用できる、頑健で費用対効果の高い技術を通じて、より個別化された医療を提供する我々の能力を高めるものだ」という。
ウィンターのチームは現在、インドのボランティアとともにこの設計を試験している。
「これは手早く作った粗削りのプロトタイプですが、これまでのところ、自然な歩行の良好な兆候が見られています」とウィンターは語る。「まだ勝利を宣言する段階ではありませんが、[本論文]は、これまでに行われてきたものとは大きく異なるロードマップを示しており、低コストで非常に高い性能を実現できるようになるでしょう。それこそが私たちの目指すところです。」
本研究は、一部、米国国立科学財団の助成を受けた。
本記事は、 MIT Newsとの協力により掲載されています。掲載は、世界経済フォーラムの見解を支持することを意味するものではありません。
Agendaの最新情報を追うには、 週刊ニュースレターにご登録ください。
執筆者:ジェニファー・チュー氏は、MIT Newsの寄稿ライターです。
画像:ヤシュラジ・ナラング(SM ’13、右)は、インドの大腿切断者を対象に包括的な調査を実施し、彼らの独自のニーズと現行義足の性能を把握した。提供:MIT News。




