家庭用ロボットが実用化されるには、操作する対象となる物体を認識できなければならない。しかし、物体認識は人工知能で最も 広く 研究されているテーマの一つであるにもかかわらず、最高性能の物体検出器でさえ、依然として多くの場合に失敗する。
MITコンピュータ科学・人工知能研究所の研究者たちは、家庭用ロボットが自らの移動能力と比較的静的な環境を活用し、物体の正体を判断する前に複数の視点から撮像することで、物体認識を容易にすべきだと考えている。しかし、異なる画像に写った物体を対応づけるには、それ自体に計算上の課題がある。
『International Journal of Robotics Research』の次号に掲載予定の論文で、MITの研究者たちは、既製のアルゴリズムを使って異なる視点を統合するシステムが、単一の視点を使うシステムに比べ、誤認識を減らしながら4倍の数の物体を認識できることを示している。
さらに、同じ精度を保ちながら、場合によっては10倍の速さで動作する新しいアルゴリズムを提示している。これにより、家庭用ロボットへのリアルタイム導入がはるかに実用的になる。
「ある視点から見た結果だけを使うと、見落とされるものが多かったり、照明の角度や何かが物体を遮っていることが原因で、検出器に系統的な誤差が生じたりする可能性があります」と、新論文の筆頭著者で、電気工学・コンピュータ科学専攻の大学院生であるローソン・ウォンは述べる。「その解決策の一つは、動き回って別の視点に移ることです。」
まず試した方法
ウォンと指導教員のレスリー・ケーリング(コンピュータ科学・工学のパナソニック教授)およびトマス・ロサノ=ペレス(工学部教育優秀教授)は、テーブルの上にまとまって置かれた家庭用品を、20~30枚の異なる画像で捉える状況を検討した。いくつかの状況では、まとまりの中に同じ物体が複数あり、それらが密接していたため、異なる視点の画像を対応づける作業はより難しくなる。
彼らが最初に試したアルゴリズムは、レーダーなどの追跡システム向けに開発されたものだった。そうしたシステムでも、異なる時点に撮像された物体が実際に同一かどうかを判定する必要がある。「何十年も使われてきました」とウォンは言う。「それには十分な理由があります。本当にうまく機能するからです。多くの人がまず思いつく方法です。」
連続する画像の各ペアについて、このアルゴリズムは、一方の画像のどの物体がもう一方のどの物体に対応するかについて、複数の仮説を生成する。問題は、新たな視点が加わるにつれて仮説の数が累積的に増えることだ。計算量を扱える範囲に保つため、アルゴリズムは各段階で上位の仮説以外をすべて破棄する。それでも、最後の仮説が生成された後にすべてを選別する作業には時間がかかる。
代表サンプリング
より効率的なアルゴリズムを目指し、MITの研究者たちは別の方法を採用した。このアルゴリズムは、連続する画像から生成した仮説を一つも破棄しない一方、すべてを網羅しようともしない。その代わり、仮説からランダムにサンプリングする。異なる仮説の間には大きな重複があるため、十分な数のサンプルを取れば、通常、連続する任意の2枚の画像に写る物体間の対応について合意が得られる。
必要なサンプル数を抑えるため、研究者たちは仮説を評価する簡略化された手法を採用した。ある視点から3個の物体、別の視点から4個の物体をアルゴリズムが特定したとする。仮説を比較する数学的に最も厳密な方法は、2つの物体群の間で可能なすべての対応づけを検討することだ。すなわち、最初の画像の物体1、2、3を、2枚目の画像の物体1、2、3に対応させる組み合わせ、最初の画像の物体1、2、3を、2枚目の画像の物体1、2、4に対応させる組み合わせ、最初の画像の物体1、2、3を、2枚目の画像の物体1、3、4に対応させる組み合わせなどである。この場合、検出器が誤りを犯す可能性や、物体が一部の視点から遮蔽される可能性も含めると、この方法では304通りの対応づけが生じる。
それに対して、研究者たちのアルゴリズムは、最初の物体群の各物体を個別に取り上げ、2番目の物体群のいずれかの物体に対応する可能性を評価する。したがって、最初の群の物体1は、2番目の群の物体1、2、3、または4に対応し得る。物体2についても同様である。ここでも誤りと遮蔽の可能性を考慮すると、この方法に必要な比較は20回だけだ。
ただし、この方法では、筋の通らない結果が生じる余地がある。アルゴリズムが、2番目の群の物体3に最もよく対応するのは最初の群の物体3だと結論づける一方で、2番目の群の物体4についても、最もよく対応するのは最初の群の物体3だと結論づける可能性がある。そこで研究者たちのアルゴリズムは、こうした二重対応も検出して再評価する。この処理には余分な時間がかかるが、対応の組み合わせ全体を検討するほどではない。この場合、アルゴリズムが行う比較は32回となる。20回より多いものの、304回に比べれば大幅に少ない。
本記事は、 MIT Newsとの協力により掲載されています。掲載は、世界経済フォーラムがその見解を支持していることを意味するものではありません。
Forum:Agendaの最新情報を受け取るには、 週刊ニュースレターにご登録ください。
著者:ラリー・ハーデスティはMIT Newsのゲスト寄稿者です。
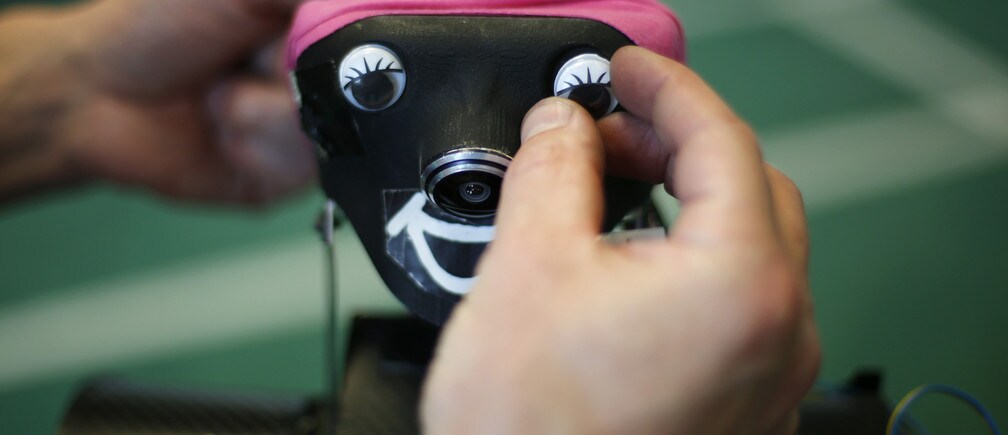
画像:2014年7月3日、ボン大学コンピュータ科学研究所での撮影の機会に、男性がヒューマノイドロボットに新しい目を取り付けている。ロイター/イナ・ファスベンダー