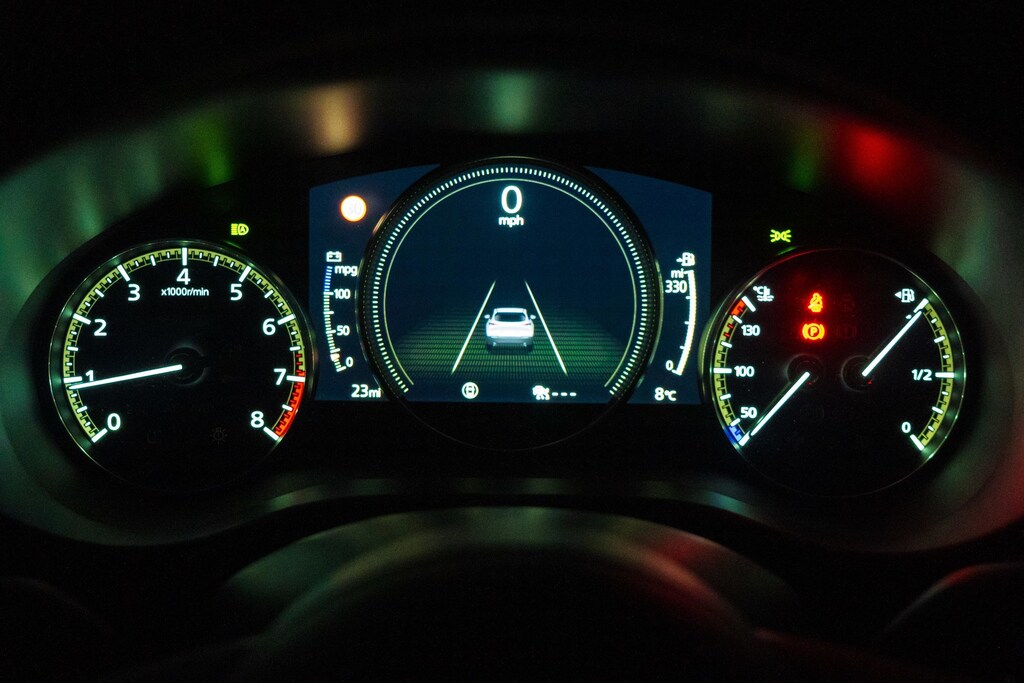
トヨタ・リサーチ・インスティテュートは、車両を運転する際に人間の制御を取り除くのではなく、強化するシステム「Guardian」を開発しています。
ジョン・レナード教授とアビナッシュ・バラチャンドラン氏は、MITモビリティ・フォーラムで、ドライバーを支援するためにテクノロジーを活用するという考えを発表しました。
人間のドライバーが動的な状況を確実に把握できないという課題は、周囲の認識、運転操作、交通安全などの分野でテクノロジーによって補うことができます。
想定してみましょう。運転中にドライバーが眠ってしまいます。しかし車には、ドライバーの目の状態を検知するダッシュボードカメラが搭載されており、安全システムが作動して、車両をすみやかに安全な場所に停止させます。
これは単なる机上のアイデアではありません。「Guardian」と呼ばれるこのシステムは、トヨタ・リサーチ・インスティテュート(TRI)で改良が進められています。MITを休職中のMIT教授ジョン・レナード氏が、チームの取り組みを主導する一助を担っています。MITモビリティ・フォーラムでは、レナード氏と、TRIの人間中心の運転研究部門の責任者アビナッシュ・バラチャンドラン氏が、取り組みの概要を紹介しました。
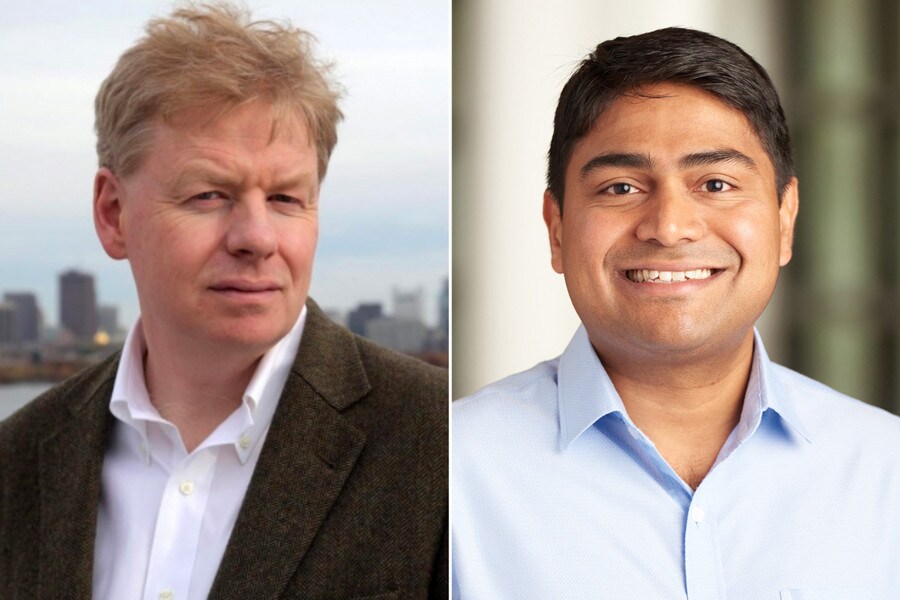
登壇者たちは、自動化と運転についてさまざまな観点から意見を述べました。レナード氏とバラチャンドラン氏は、TRIの具体的なシステムについて説明するとともに、完全自動運転車の可能性が長年にわたって盛んに取り上げられてきたことを踏まえ、より現実的な見通しは、ドライバーに取って代わることなく支援するテクノロジーの導入かもしれないと示唆しました。
「完全自動運転か、人間だけの制御かという二者択一の世界を考えるのではなく」、そうした未来を見据えるのは理にかなっているかもしれないと、機械工学科の機械・海洋工学教授であるサミュエル・C・コリンズ教授レナード氏は述べました。「人間と機械、それぞれの長所をもっと融合させるような未来はあり得るでしょうか。」
レナード氏は、Guardianシステムがドライバーの注意力低下を認識し、車両の制御を引き継ぎ、最終的にはドライバーが注意を取り戻した時点でシステム自身は車両を操作しなくなるまでの手順を、聴衆に説明しました。
「Guardianが介入し、あなたに代わって車を運転しています」と、レナード氏は画面上でシステムの動作を見せながら述べました。「そして、いずれ制御をあなたに戻すことを提案します。」さらにこう付け加えました。「自動化の先進的な手法を活用して、人間のドライバーをより支援できるというのが、私たちのビジョンです。」
「トヨタ・リサーチ・インスティテュートにおける人間中心の運転研究」と題された講演は金曜日にオンラインで開催され、200人を超える一般参加者が聴講しました。MITモビリティ・フォーラムは、交通のあらゆる側面を扱う週1回の講演シリーズです。持続可能で、利用しやすく、安全な交通手段の開発をめぐるイノベーションと戦略的思考を促進する、MIT全学的な取り組みであるMITモビリティ・イニシアチブが主催しています。
レナード氏は発言の中で、より高度な技術を搭載した車両の開発に取り組む自動車業界を支持する一方、そうしたテクノロジーが日常生活に浸透する道筋については現実的な見方を示しました。
「実現時期という点では、私は完全自動化にやや懐疑的でした。あらゆる場所にロボタクシーが普及し、今の10代の若者が運転免許を取る必要も、人間のUberドライバーに乗せてもらう必要もなく、すべての車が自律走行するようになるまでには、かなり長い時間がかかるでしょう」とレナード氏は強調しました。
むしろ、「導入までの道筋は複数あり、その期間も多くの人が予測してきたより長くなると考えられます」と同氏は述べました。
とはいえ、レナード氏とバラチャンドラン氏はともに、現在のテクノロジーの高度さを強調しました。バラチャンドラン氏は、注意散漫や悪条件などが原因で車両が危険なほど進路を外れ、道路から逸脱しそうになったときに、衝突の防止を支援できるTRIのシステムを紹介するデモ動画を聴衆に見せました。
このシステムは「人間の能力を高め、システム全体の性能を向上させる」ことを目的としています。「安全性だけでなく、私たちが運転を楽しいものにすると考える要素も含まれます」とバラチャンドラン氏は述べ、人間中心の知的運転を意味する「HCID」という言葉で、この種の人間と機械の協調を表しました。
車両の進路逸脱への対処を扱ったTRIの動画では、車が曲がりくねったテストコースを走行し、コース上には障害物も置かれていました。車が道路から逸脱しそうになると、システムはすばやく反応し、危機的な瞬間に多くのドライバーが行うよりも効果的に車両を制御できます。
「これによって、通常のドライバーにはできない能力を活用できます」とバラチャンドラン氏は述べました。
このイベントの司会は、MIT都市研究・計画学部の交通・都市計画准教授であり、MITモビリティ・イニシアチブのディレクターでもあるジンファ・ジャオ氏が務めました。
質疑応答の冒頭でジャオ氏は、フォーミュラ1のドライバーに見られるような高度な車両操作能力を磨くことと比べて、都市の道路における日常的な安全問題にはどのような課題があるのかを尋ねました。
「多くの人は、不確実性について考えるとき、周囲の認識や他者の動きの予測に伴う不確実性を思い浮かべます」とバラチャンドラン氏は述べました。「それは確かに、非常に難しい問題です。」
しかしバラチャンドラン氏によれば、車両による物体認識は「より明確に定義できる種類の問題です。……運転操作に伴う動的な不確実性は、実際にははるかに大きいのです」。同氏は、それぞれの領域で「能力を90%まで高めるのは比較的容易ですが、90%から100%にするのは非常に難しい」と指摘しました。
レナード氏は、Covid-19パンデミックの始まり以降、走行距離当たりの交通死亡者数が増加するなどの状況を踏まえ、交通安全の向上が差し迫った課題であることを強調しました。
「Covid以降、交通事故と死亡者数が急増しているのは、本当に胸が痛みます」とレナード氏は述べました。「この先進技術を使って車をより安全にする方法を見つけられていないことに、本当に失望しています。だからこそ、人間の役割が重要だと思います。」
完全自動運転車が何の問題もなく道路を疾走するというビジョンは魅力的かもしれませんが、予見できる将来にわたって、何億人ものドライバーが道路を走り続ける可能性はかなり高そうです。そこで別のビジョンとして、そうした人々ができる限り効果的に運転できるよう支援することが考えられます。
「個人的に強く信じているのは、このテクノロジーを人間のドライバーの支援に使いたいということです」とレナード氏は述べました。